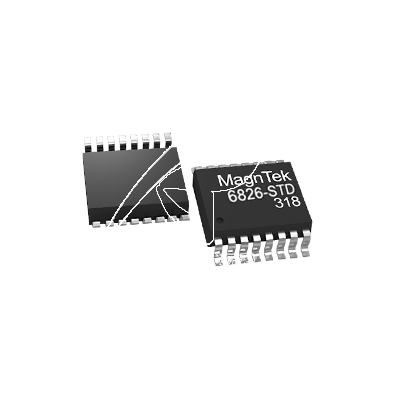
空气净化器无刷马达驱动板
随着空气净化器对能效、噪音和寿命的要求日益严苛,传统有刷电机逐渐被无刷直流(BLDC)电机取代。而驱动板作为无刷马达的“心脏”,其设计直接决定了整机的性能表现。本文将深入剖析空气净化器用无刷马达驱动板的结构、核心电路、控制算法及工程要点。
1. 驱动板整体架构
典型空气净化器无刷马达驱动板采用模块化设计,集成功率变换、控制核心、信号调理与保护电路。以下为高集成度驱动板的功能框图:
驱动板通常包含:EMI 滤波、整流与PFC、三相全桥、栅极驱动、电流采样、位置检测以及主控单元。针对空气净化器应用,往往还集成风量闭环与故障诊断。
1.1 功率级:三相全桥与智能功率模块
低压(如24V)或高压(310V)直流母线通过六个功率MOSFET/IGBT组成三相逆变桥。智能功率模块(IPM)将栅极驱动、保护与功率管集成,可显著缩小驱动板尺寸并提高可靠性。
1.1.1 关键选型参数
| 参数 | 典型值(空气净化器) | 说明 |
|---|---|---|
| 母线电压 | 310 V DC (或 24V/48V) | 高压方案效率高,低压安全 |
| 持续电流 | 0.5A ~ 3A | 取决于风机功率 |
| 开关频率 | 16 kHz ~ 20 kHz | 避开人耳敏感频段,降噪 |
| 导通电阻 RDS(on) | < 200 mΩ | 降低导通损耗 |
1.1.1.1 热设计与降噪
驱动板需通过合理的铺铜和散热过孔将热量传导至外壳。同时,采用随机PWM或频率抖动技术可分散开关噪声频谱,进一步降低可听噪声。
1.2 控制核心:MCU 与外围
现代驱动板多采用集成电机控制外设的MCU(如带高级定时器、12位ADC、运算放大器)。软件上实现双闭环(速度环+电流环)或直接转矩控制。
1.2.1 典型 MCU 资源配置
| 外设 | 用途 |
|---|---|
| 高级PWM定时器 | 生成6路互补PWM,带死区控制 |
| 12-bit ADC | 三相电流采样、母线电压、温度 |
| 比较器 | 过流硬件保护,快速关断 |
| UART/I²C | 与整机主控通信,调速指令 |
1.2.2 无感FOC算法简述
1.2.2.1 滑模观测器与锁相环
通过检测反电动势估算转子位置,替代霍尔传感器,降低成本并提高可靠性。滑模观测器对参数变化鲁棒性强,适合空气净化器变负载工况。
1.2.2.2 电流环与速度环整定
电流环带宽通常设为1~2 kHz,速度环约50~100 Hz。合适的PI参数可保证快速响应且无超调,实现平稳调速。
2. 驱动板硬件结构详解
从PCB布局角度,驱动板通常划分为功率区、控制区和接口区,并严格遵循安规距离。
2.1 功率变换部分
交流输入经EMI滤波、整流桥和PFC电路后,得到稳定的直流母线。PFC可采用CCM或DCM模式,以满足谐波标准(如IEC 61000-3-2)。
2.1.1 母线电容与纹波抑制
薄膜电容或电解电容用于吸收开关纹波。对于高压方案,常使用1~2个47μF~100μF电解电容并联小容量薄膜电容。
2.2 栅极驱动与保护
栅极驱动芯片需提供足够的峰值电流(如0.5A~2A)以快速开关MOSFET,同时集成退饱和检测、欠压锁定等功能。
2.2.1 死区时间设置
典型死区时间100~500ns,过大会导致输出失真,过小则引起直通。需结合功率管开关速度与驱动能力优化。
2.2.1.1 自适应死区
部分先进驱动器具备自适应死区功能,根据负载电流自动调整,进一步降低损耗。
3. 空气净化器特殊需求与设计对策
空气净化器要求低噪音、低振动、长寿命,驱动板设计需针对性优化。
🔇 静音驱动
采用高频PWM(>16kHz)及正弦波驱动,避免方波驱动的转矩脉动噪声。
🌡️ 宽温工作
选用工业级元件,-20℃~85℃范围内稳定运行,适应不同环境。
⚡ 高效节能
同步整流与低导通电阻MOSFET,待机功耗<0.5W,满足能效标准。
3.1 振动抑制与风量闭环
通过加速度传感器或电流谐波分析抑制共振,同时利用风量反馈实现恒定风量输出,即使滤网堵塞也能自动补偿转速。
3.1.1 无传感器风量估算
基于电机参数与转速估算风量,可省去昂贵风量传感器,降低成本并提高可靠性。
3.1.1.1 参数自整定
上电时自动测量相电阻、电感等,适配不同批次的电机。
3.1.1.1.1 存储与调用
参数存储于MCU的Flash或EEPROM,每次启动自动加载,确保一致性。
4. 未来趋势与总结
空气净化器无刷马达驱动板正朝向更高集成度、更智能化的方向发展。GaN 器件与数字电源技术将进一步提升效率与功率密度,而边缘计算能力可实现预测性维护与自适应降噪。深入理解驱动板结构,对于设计高性能、高品质的空气净化器至关重要。