电动滑板直流无刷马达驱动板 | 技术规格与应用方案
电动滑板直流无刷马达驱动板
面向轻型电动载具的高性能 BLDC 驱动解决方案。支持 FOC 正弦波与方波双模式控制, 14–84V 宽压输入,相电流 100A 连续输出,兼容霍尔传感器与无感双模式启动, 适配电动滑板、电动滑板车、平衡车及 DIY 微出行平台。
产品简介
电动滑板直流无刷马达驱动板是微出行载具电驱系统的核心控制单元。该驱动板基于磁场定向控制(FOC)算法, 将电池组直流电逆变为三相正弦波驱动无刷直流电机(BLDC)或永磁同步电机(PMSM), 实现低噪声、低转矩脉动、高效率的电机控制。相较于传统方波驱动方案,FOC 正弦波控制可将电机运行噪声降低 50% 以上,同时提升低速转矩平滑度与续航表现。
驱动板采用 6 层铝基 PCB 设计,功率级与信号级分区布局,具备良好的散热能力与抗电磁干扰性能。 硬件支持 4–20S 锂聚合物电池组,覆盖 14V 至 84V 输入电压范围,连续相电流 100A, 峰值电流能力 240A(短时)。控制接口提供 CAN 总线、UART 串口及 PWM 遥控信号输入, 便于与整车 BMS、遥控接收器及上位机调试工具集成。
驱动板兼容 VESC 开源固件生态,支持通过 VESC Tool 进行参数配置、固件升级与实时数据监控,便于快速原型开发与批量定制。
产品参数表
| 参数项 | 规格 | 备注 |
|---|---|---|
| 输入电压范围 | 14–84V DC(4–20S LiPo) | 支持锂离子/锂聚合物/磷酸铁锂电池组 |
| 连续相电流 | 100A | 铝基 PCB 散热,25°C 环境温度 |
| 峰值相电流 | 240A(≤5s) | 需配合散热条件使用 |
| 控制模式 | FOC 正弦波 / 方波(BLDC) | 软件可切换 |
| 传感器支持 | 霍尔 / 无感 / ABI 编码器 / 磁编码器(AS5047、AS5048A) | 自动识别或手动配置 |
| 调速范围 | 5–150,000 ERPM | 电气转速 |
| BEC 输出 | 5V @ 1.5A | 为遥控接收器、传感器供电 |
| 控制接口 | CAN / UART / PWM / PPM | 支持 VESC Tool 调试 |
| 保护功能 | 过压 / 欠压 / 过流 / 过温 / MOSFET 温度 / 电机温度 | 可编程阈值 |
| 制动方式 | 再生制动 / 电阻制动 | 制动能量可回充电池 |
| PCB 尺寸 | 103 × 58 × 27.7 mm | 不含接线端子 |
| 固件支持 | VESC 6.02 兼容 | 可升级 |
产品详情
硬件架构
驱动板采用三相全桥功率拓扑,功率级由低导通电阻 MOSFET 构成,栅极驱动由专用半桥驱动芯片实现, 具备死区时间控制与欠压闭锁保护。电流采样采用双电阻或三电阻方案,配合高精度运算放大器完成相电流信号调理。 主控单元运行 FOC 算法,完成 Clarke / Park 变换、电流环 PI 调节、SVPWM 调制及转子位置估算。
功率级
低 RDS(on) MOSFET,铝基 PCB 直接散热,支持 100A 连续相电流
栅极驱动
半桥驱动芯片,集成死区控制、欠压保护、电平位移与脉冲滤波
电流采样
高精度运放 + 分流电阻,支持双/三电阻采样拓扑
核心特性
- FOC 正弦波控制,低噪声、低转矩脉动
- 无感启动算法,静止状态平滑起步
- 霍尔传感器模式,低速大转矩精确控制
- 再生制动,制动能量回充电池
- CAN / UART / PWM 多接口遥控集成
- 可编程电流、电压、温度保护阈值
- VESC Tool 图形化调试与固件升级
- 铝基 PCB + 6 层叠层设计,散热与 EMI 兼顾
- 兼容 ABI / AS5047 / AS5048A 磁编码器
- 支持方波模式回退,兼容传统无刷电机
控制算法
FOC 矢量控制流程
1. 采集三相电流 Ia、Ib 与转子位置角 θ; 2. Clarke 变换将三相电流转换为 α-β 静止坐标系分量 Iα、Iβ; 3. Park 变换将 α-β 分量旋转至 d-q 旋转坐标系,得到 Id、Iq; 4. 电流环 PI 调节器分别控制 Id = 0 与 Iq 跟随速度环输出; 5. 反 Park 变换输出 α-β 电压指令; 6. SVPWM 调制生成三相 PWM 驱动信号。
无感位置估算
驱动板支持基于反电动势观测器的无感位置估算,在电机达到一定转速后切换至无感闭环运行, 消除霍尔传感器故障风险并降低系统成本。低速阶段可采用高频注入或开环启动策略完成过渡。
数据手册
以下为驱动板配套的核心元器件数据手册索引,可按需下载获取完整电气特性、时序参数与封装信息。
应用方案
电动滑板双驱方案
双驱动板分别控制前后桥电机,通过 CAN 总线实现转矩矢量分配。支持电子差速与牵引力控制, 在转弯和湿滑路面条件下优化抓地力。每块驱动板独立运行 FOC 算法,主控通过 CAN 广播转速指令。
再生制动与能量回充
制动时电机三相绕组反向电动势通过 MOSFET 体二极管整流回充电池,回收制动能量。 制动强度可分级编程,配合 BMS 过压保护实现安全能量回收。实测城市工况续航提升 8–15%。
无线遥控集成
驱动板 PWM / PPM 输入接口可直接连接 2.4GHz 遥控接收器。BEC 5V/1.5A 输出为接收器供电, 简化整车线束。支持刹车信号、巡航控制与速度模式切换的遥控指令解析。
VESC Tool 调试与标定
通过 USB / UART 连接 VESC Tool,可实时监控相电流、转速、MOSFET 温度、输入电压等参数。 支持电机参数自动识别(R、L、λ)、霍尔传感器标定、FOC 电流环整定及固件在线升级。
行业应用
电动滑板 / 长板
城市通勤、校园出行、越野滑板。FOC 控制实现低噪声巡航与平滑加速,再生制动延长续航。
电动滑板车
共享滑板车与个人代步工具,宽压输入适配不同电池平台,CAN 总线便于车队运维数据采集。
平衡车 / 自平衡载具
双电机差速控制,快速电流环响应满足姿态闭环的高带宽需求。
DIY 微出行平台
开源 VESC 生态与丰富接口,适合创客与高校实验室进行电驱系统原型开发。
轻型电动载具
电动轮椅、高尔夫球车、园区巡逻车等低速电动载具的电机控制单元。
机器人驱动
轮式机器人、AGV 的 BLDC 关节驱动,支持编码器闭环与力矩控制模式。
市场背景
全球电动滑板市场预计从 2025 年的约 13.3 亿美元增长至 2034 年的 21.2 亿美元, 复合年增长率约 6.00%;而更广泛的电动滑板车(e-scooter)市场预计 2026 年达到 42.3 亿美元, 复合年增长率达 13.3%。微出行电动化趋势持续推动对高性能、高集成度电机驱动板的需求增长。
-
麦歌恩-MT6826S高速磁编码器芯片
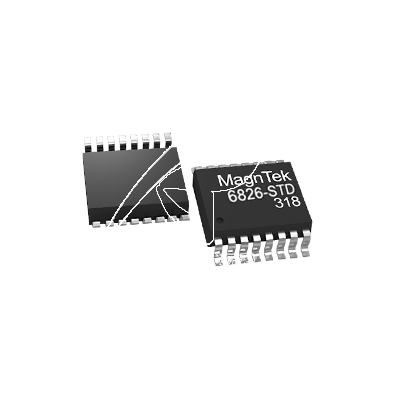
MT6826S 是麦歌恩微电子推出的新一代基于先进的各向异性 磁阻(AMR)技术的高速高精度角度编码器芯片。该芯片内部集 成了互成45°摆放的两对AMR 惠斯通电桥组成的敏感元件以及 高性能的专用信号处理电路。由于AMR 器件在用作角度测量应 用的时候工作于饱和区(饱和磁场为300高斯),实际工作时,芯 片只对平行于芯片表面的磁场的方向变化做出响应,而与磁场 强度无关。因此MT6826S在使用过程中,对于磁铁本身的加工 误差以及磁铁和芯片的安装距离误差要求相对较低。¥ 0.00立即购买
-

IS09 磁性编码器方案
在工业自动化、机器人技术、伺服驱动等对精度、可靠性和环境适应性要求极高的领域,精准的位置和速度反馈是实现高性能控制的关键。IS09 磁性编码器方案,作为先进的非接触式位置检测解决方案,凭借其独特的技术优势和卓越的工业级表现,正日益成为工程师信赖的核心传感部件。¥ 0.00立即购买
-

MT6501在线编程角度位置磁编码IC
在工业自动化、机器人关节、无人机云台等对角度位置检测要求严苛的应用场景中,MT6501作为一款集高精度、强抗扰性、灵活编程能力于一身的磁旋转编码器芯片,正成为工程师优化系统设计的理想选择。其独特的在线编程(In-System Programming, ISP)功能,彻底改变了传统磁编码器的配置与校准流程,为复杂环境下的位置感知带来前所未有的便捷与精准度¥ 0.00立即购买
-

智能低压水泵无刷电机驱动板方案
高效节能、智能控制的水泵驱动解决方案——智能低压水泵无刷电机驱动板是一款专为低压直流无刷水泵(DC Brushless Pump)设计的高集成度电子驱动控制器。该产品采用先进的无感FOC(磁场定向控制)算法与自适应PID控制技术,支持宽电压输入(12V-48V DC),适用于太阳能水泵、车载水循环系统、农业灌溉、小型工业冷却等场景,具备高效率、低噪声、长寿命和智能化管理等核心优势。¥ 0.00立即购买
-

闭环步进电机驱动板方案
在现代工业自动化、精密仪器和高端装备领域,对运动控制的精度、效率和可靠性要求日益严苛。闭环步进电机驱动板技术应运而生,它融合了传统步进电机的简易性和伺服系统的闭环精度,成为解决步进电机“失步”痛点、提升系统性能的关键技术。以下将从核心原理、系统架构、核心优势、应用场景及选型要素等方面进行层次化阐述。¥ 0.00立即购买
-

云台无刷马达驱动板方案
云台BLDC驱动方案——高精度、低延迟、多场景运动控制核心;高精度云台无刷马达驱动板设计方案:基于FOC控制算法与PID调节的伺服系统优化及运动控制实现¥ 0.00立即购买