夹爪领域无刷马达驱动板 | 高性能伺服驱动方案
夹爪领域无刷马达驱动板
专为机器人夹爪、电动夹爪、精密装配场景打造的高性能伺服驱动解决方案,集成多品牌芯片,实现精准力矩与位置控制。
产品简介
本款无刷马达驱动板针对夹爪类应用的特殊需求进行深度优化,支持霍尔/FOC 磁场定向控制,具备高响应、低噪音、低温升等特性。板载高精度电流采样与磁编码器接口,可搭配麦歌恩、纳芯微等品牌磁性角度传感器,实现夹爪的精准力控与位置闭环。
驱动板采用宽电压设计(12V~48V DC),持续电流 10A,峰值 20A,适配主流无刷空心杯电机与无框力矩电机。内置多种保护机制(过流、过压、欠压、过温、堵转),确保夹爪在频繁启停与高负载工况下的可靠性。
⚡ 集成麦歌恩、纳芯微、瑞盟、领芯微、率能、杰伯特、士兰微、屹晶微、峰岹、英飞凌等品牌芯片方案,提供完整的驱动+传感生态。
合作芯片品牌
- 麦歌恩
- 纳芯微电子
- 瑞盟
- 领芯微
- 率能
- 杰伯特
- 士兰微
- 屹晶微
- 峰岹
- 英飞凌
产品参数表
| 参数类别 | 参数名称 | 规格指标 |
|---|---|---|
| 电气参数 | 输入电压范围 | 12V ~ 48V DC(推荐 24V/36V) |
| 电气参数 | 持续输出电流 | 10A(有效值,散热条件良好) |
| 电气参数 | 峰值输出电流 | 20A(持续时间 < 3s) |
| 电气参数 | PWM 频率 | 20kHz ~ 50kHz(可调) |
| 控制特性 | 控制方式 | FOC 正弦波 / 方波 / 力矩 / 速度 / 位置 |
| 控制特性 | 通信接口 | CAN / RS485 / UART / PWM / 模拟量 |
| 传感器接口 | 编码器接口 | 霍尔 / 增量式 / 磁编码器(SPI/I2C/ABZ) |
| 保护功能 | 保护机制 | 过流、过压、欠压、过温、堵转、短路 |
| 物理规格 | 尺寸 | 65mm × 45mm × 12mm(紧凑型) |
| 工作环境 | 温度范围 | -20℃ ~ +85℃(工业级) |
产品详情
⚙️ 高性能 FOC 控制
采用峰岹/英飞凌等品牌预驱与功率器件,结合自研 FOC 算法,实现夹爪力矩平稳输出,运行噪音低于 40dB,定位精度可达 ±0.1°。
🧲 多传感器融合
支持麦歌恩、纳芯微磁编码器直接接入,板载高精度运放与 ADC,电流采样精度 ±1%,实现真正的力位混合控制。
🛡️ 工业级防护
全端口 ESD 防护,电源反接保护,过温降频,堵转检测,适应夹爪高频动作与恶劣电磁环境。
📦 紧凑型设计
65×45mm 超小体积,可嵌入夹爪本体或腕部,支持 CAN 总线多轴组网,简化机器人线束。
🔧 灵活配置
提供上位机调试软件,支持参数保存、固件升级,兼容多种电机参数,缩短开发周期。
🔗 完整生态
提供原理图参考、PCB 封装、应用笔记,并配套麦歌恩/纳芯微/瑞盟等芯片选型支持。
数据手册
📄 驱动板完整数据手册 (PDF)
包含引脚定义、电气特性、控制时序、通信协议、应用参考电路等。
* 如需详细芯片数据手册(麦歌恩、纳芯微、峰岹等),请联系销售获取。
应用方案
🤖 机器人夹爪
- 协作机器人二指/三指夹爪
- 自适应抓取力控
- 位置/力矩混合控制
⚡ 电动夹爪
- 工业电动夹爪
- 高速取放
- 低功耗保持
🔬 精密装配
- 3C 电子装配
- 微型零件抓取
- 力觉反馈装配
行业应用
🏭 工业自动化
- 机床上下料
- 装配线搬运
- 检测分拣
🏥 医疗机器人
- 手术器械夹持
- 样本处理
- 康复机器人
📦 物流分拣
- 包裹抓取
- 高速分拣
- 柔性夹持
🌾 农业机器人
- 水果采摘
- 精细修剪
- 无损夹持
相关产品(芯片相关)
我们代理及合作品牌包括以下知名芯片厂商,提供完整的电机驱动 + 传感 + 电源方案:
-
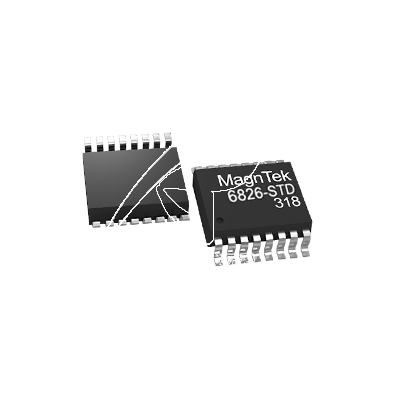
麦歌恩-MT6826S高速磁编码器芯片
MT6826S 是麦歌恩微电子推出的新一代基于先进的各向异性 磁阻(AMR)技术的高速高精度角度编码器芯片。该芯片内部集 成了互成45°摆放的两对AMR 惠斯通电桥组成的敏感元件以及 高性能的专用信号处理电路。由于AMR 器件在用作角度测量应 用的时候工作于饱和区(饱和磁场为300高斯),实际工作时,芯 片只对平行于芯片表面的磁场的方向变化做出响应,而与磁场 强度无关。因此MT6826S在使用过程中,对于磁铁本身的加工 误差以及磁铁和芯片的安装距离误差要求相对较低。¥ 0.00立即购买
-

IS09 磁性编码器方案
在工业自动化、机器人技术、伺服驱动等对精度、可靠性和环境适应性要求极高的领域,精准的位置和速度反馈是实现高性能控制的关键。IS09 磁性编码器方案,作为先进的非接触式位置检测解决方案,凭借其独特的技术优势和卓越的工业级表现,正日益成为工程师信赖的核心传感部件。¥ 0.00立即购买
-

MT6501在线编程角度位置磁编码IC
在工业自动化、机器人关节、无人机云台等对角度位置检测要求严苛的应用场景中,MT6501作为一款集高精度、强抗扰性、灵活编程能力于一身的磁旋转编码器芯片,正成为工程师优化系统设计的理想选择。其独特的在线编程(In-System Programming, ISP)功能,彻底改变了传统磁编码器的配置与校准流程,为复杂环境下的位置感知带来前所未有的便捷与精准度¥ 0.00立即购买
-

智能低压水泵无刷电机驱动板方案
高效节能、智能控制的水泵驱动解决方案——智能低压水泵无刷电机驱动板是一款专为低压直流无刷水泵(DC Brushless Pump)设计的高集成度电子驱动控制器。该产品采用先进的无感FOC(磁场定向控制)算法与自适应PID控制技术,支持宽电压输入(12V-48V DC),适用于太阳能水泵、车载水循环系统、农业灌溉、小型工业冷却等场景,具备高效率、低噪声、长寿命和智能化管理等核心优势。¥ 0.00立即购买
-

闭环步进电机驱动板方案
在现代工业自动化、精密仪器和高端装备领域,对运动控制的精度、效率和可靠性要求日益严苛。闭环步进电机驱动板技术应运而生,它融合了传统步进电机的简易性和伺服系统的闭环精度,成为解决步进电机“失步”痛点、提升系统性能的关键技术。以下将从核心原理、系统架构、核心优势、应用场景及选型要素等方面进行层次化阐述。¥ 0.00立即购买
-

云台无刷马达驱动板方案
云台BLDC驱动方案——高精度、低延迟、多场景运动控制核心;高精度云台无刷马达驱动板设计方案:基于FOC控制算法与PID调节的伺服系统优化及运动控制实现¥ 0.00立即购买