云台马达驱动板方案怎么选择控制算法?
从 FOC 磁场定向控制、SVPWM 空间矢量、SPWM 正弦脉宽调制、六步换相,到硬件 FIC 一体化驱动芯片——云台应用面对的算法选型早已不是"会不会 FOC"的判断题,而是"在哪一档功率、哪一类电机、哪一种反馈、哪一份算力预算下,用哪一套算法能让云台稳、静、准"的匹配题。
产品简介:云台马达驱动板是什么
云台马达驱动板是云台系统的"肌肉驱动器"——它把主控 MCU 的角度、速度、力矩指令,转化为三相电压驱动 PMSM/BLDC 电机精确转动。驱动板内部集成了功率级(MOS/IGBT)、栅极驱动、电流采样、运算/比较器与控制算法运行单元,是连接算法与电机的硬件实体。
1.1 云台驱动板的典型构成
一块完整的云台马达驱动板,通常由以下功能模块串联而成:
- 功率级:3 相半桥 / 全桥拓扑,由 N-MOS 或 IGBT 构成,承担电流输出;小功率方案会把 MOS 集成进驱动芯片。
- 栅极驱动:将 MCU 的 3.3V/5V PWM 信号放大为驱动 MOS 栅极的高电压脉冲,提供足够的灌入/拉出电流。
- 电流采样:分流电阻 + 运算放大器 + 模数转换,实时测量相电流或母线电流,是 FOC 电流环的反馈源头。
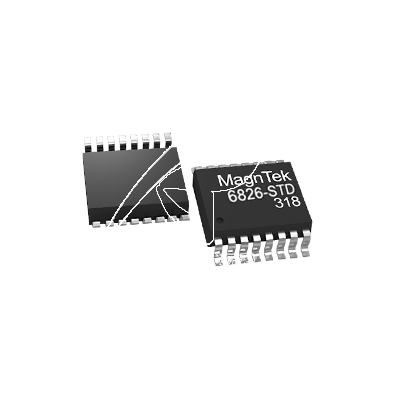
- 位置反馈接口:霍尔、光电编码器、磁编码器(MT6816)、旋变解码等。
- 控制核心:运行换相算法的 MCU 或专用硬件 FIC。
- 通信接口:UART / SPI / I²C / CAN / NT 总线,与云台主控或上位机交互。
1.2 云台应用对驱动板的特殊要求
与机器人关节、电动车等其他场景相比,云台有三个非常挑剔的要求直接决定算法选型:
- 超低速纹波抑制:云台经常需要 0.01°/s 甚至更低的匀速转动,任何转矩纹波都会表现为画面抖动。
- 静音运行:专业影视云台对可听频率的振动与驱动 PWM 载波噪声极其敏感,载波频率与算法谐波必须谨慎选择。
- 高极对数电机适配:云台电机极对数通常在 14~28 对之间,反电动势正弦度好但电感较大,电流环带宽需要合理配置。
产品参数表:三类主流方案对比
下面这张参数表覆盖了 消费级云台、工业级云台、专业影视 / 光电稳定云台 三档驱动板的典型参数区间,用于快速定位选型范围。
| 参数项 | 小功率(消费级,<20W) | 中功率(工业级,20~100W) | 大扭矩(专业级,≥100W) |
|---|---|---|---|
| 输入电压 | 5 ~ 12V DC | 12 ~ 24V DC | 24 ~ 48V DC |
| 额定输出电流 | 1.2 ~ 3A | 3 ~ 8A | 8 ~ 15A(峰值 25A) |
| 功率器件 | 集成功率级 / N-MOS | N-MOS / IGBT | 低导通电阻 MOS |
| 载波频率 | 16 ~ 20kHz | 12 ~ 16kHz | 8 ~ 12kHz |
| 推荐控制算法 | 硬件 FIC / FOC | FOC + SVPWM | FOC + 增强电流环 |
| 位置反馈方式 | 霍尔 / 磁编码器 | 磁编码器 / 光电编码器 | 高精度光电编码器 |
| 电流采样方案 | 板载分流 / 内置 CSA | 双电阻 / 三电阻采样 | 三电阻 + 高精度运放 |
| 通信接口 | UART / I²C | SPI / CAN | SPI / CAN + 扩展 I/O |
| 控制核心 | 硬件 FIC / STM32G0 | STM32F4 / GD32F3 | STM32H7 / 双核 MCU |
| 典型极对数 | 14 ~ 20 | 16 ~ 24 | 20 ~ 28 |
| 工作温度 | -10 ~ 60℃ | -40 ~ 85℃ | -55 ~ 125℃ |
产品详情:控制算法选型全景
3.1 算法选型决策树
3.2 四类主流算法对比
FOC 磁场定向控制
通过 Park 变换与反 Park 变换将定子电流解耦为励磁分量 id 与转矩分量 iq,实现转矩线性控制,低速纹波小、效率高、噪声低。
低
高
中 / 高
中 / 高
SVPWM 空间矢量脉宽调制
基于三相逆变器八个基本电压矢量合成目标矢量,母线电压利用率比 SPWM 高 15%,并抑制了低次谐波,云台 PMSM 的主流调制方案。
90.7%
低
中
★★★★★
SPWM 正弦脉宽调制
正弦波与三角载波比较得到门极脉冲,实现简单、THD 可控,但母线电压利用率仅 78.5%,适合小功率、低极对数或成本敏感场景。
78.5%
简单
低
★★★☆☆
硬件 FIC / 一体化驱动
FOC 环路全部固化在驱动芯片内部,MCU 只需下发 目标角度 / 速度,芯片自动完成电流采样、PWM 生成与三闭环,开发周期缩短 60% 以上。
极低
高
中
★★★★☆
3.3 不同功率等级的算法推荐
3.3.1 小功率消费级云台(<20W,5~12V)
典型电机为 2204/2208/2804 外转子云台电机,极对数 14~20,绕组电阻较大(≥10Ω),电感中等。首选 硬件 FIC 一体化驱动,如 TMC6460、MCF8329A、LSP5503 等芯片内部已集成 MOS 与 FOC 引擎,外围只需电容与霍尔/编码器即可完成驱动。
经验提示
若产品对 PWM 载波噪声敏感(如近场拾音场景),可在硬件 FIC 基础上将载波频率下调至 12~14kHz;若追求极致静音,可采用 MCU + 分立 MOS 自写 SVPWM 软件 FOC,便于精细调整谐波。
3.3.2 中功率工业级云台(20~100W,12~24V)
应用于安防监控、激光测绘、AR/VR 定位等场景,电机极对数 16~24,电流 3~8A。推荐 MCU + 分立功率级 + 软件 FOC + SVPWM 架构。MCU 选型建议具备:
- 高级定时器(支持互补 PWM + 死区 + 硬件插入);
- 至少 3 路同步 ADC(三电阻电流采样);
- 硬件 CORDIC 或查表单元(加速 Park / 反 Park 变换)。
3.3.3 大扭矩专业级云台(≥100W,24~48V)
用于专业影视、光电吊舱、无人机航拍三轴云台等,电机极对数 20~28,峰值电流可达 25A 以上。算法核心矛盾是 大电流下的开关损耗与低速纹波:
- 载波频率降到 8~12kHz 以降低 MOS 开关损耗;
- 电流环带宽至少开到载波的 1/5,保证电流跟踪性能;
- 建议使用 增强电流观测器 或 高频注入 算法,解决极对数升高带来的位置估算问题;
- 电流采样采用 三电阻方案 + 高精度运放,电阻选 0.01Ω / 1% 温漂 ≤10ppm。
数据手册:关键技术指标速查
在下载官方 Datasheet 之前,以下几项指标是选型时必须首先核对的硬门槛。
4.1 驱动芯片 / 驱动板必须核对的指标
VIN 工作电压范围:是否覆盖你的母线电压 ±20% 波动IOUT 额定 / 峰值电流:峰值需 ≥ 电机堵转电流 × 1.2RDS(on) 导通电阻:直接决定发热与效率载波频率范围:是否支持 8~20kHz 可调死区时间:是否可编程,最小步进多少纳秒CSA 电流采样:内置还是外置,增益可调范围控制环路:硬件 FIC?支持哪些反馈(Hall / Encoder / BEMF)?接口电平:逻辑 3.3V 还是 5V?
4.2 电机参数必须匹配的指标
极对数 P:决定 FOC Park 变换中的电角速度系数额定 / 堵转电流:驱动板电流能力的下限相电阻 Rs(Ω):影响电流环 PI 参数整定相电感 Ld / Lq(mH):决定载波频率上限与电流环带宽反电动势系数 Ke(V/rad/s):决定高速反电动势观测器可行性转矩常数 Kt(N·m/A):与额定电流共同决定力矩输出机械 / 电气时间常数:决定速度环、位置环带宽上限
4.3 算法实现时的关键参数整定
FOC 三环参数整定经验公式
- 电流环带宽:fc_i ≈ fs / 5(fs 为 PWM 载波频率)
- 速度环带宽:fc_ω ≈ fc_i / 10
- 位置环带宽:fc_pos ≈ fc_ω / 5
- SVPWM 过调制:小功率云台建议 ≤ 15% 过调制;大扭矩方案可开到 30% 提升高速力矩
- 死区补偿:母线电压越低、电流越小,死区效应越明显,建议加入基于电流方向的动态死区补偿
应用方案:三套典型架构
方案 A:硬件 FIC 一体化驱动
目标客户:消费级云台、量产项目、快速上线
架构MCU( 8-bit) → SPI/UART → FIC 驱动芯片(含 MOS + FOC) → 云台电机
关键器件
- 驱动
- 编码器:MT6816
- MCU
优点
- 开发周期短(1~2 周可跑通)
- 外围极简,BOM 成本低
- FOC 环路硬件加速,确定性高
方案 B:MCU + 分立 FOC
目标客户:工业级云台、算法需自主迭代
架构高性能 MCU(H7)→ 栅极驱动(3 相半桥)→ N-MOS 功率级 → 云台电机
关键器件
- MCU
- 栅驱
- MOS
- 电流采样:0.01Ω 分流 + INA199
优点
- 算法完全可控,便于做专属调参
- 支持高频注入 / 观测器等高级算法
- 扩展性好,可增加更多外设
方案 C:双核 MCU + 硬件加速
目标客户:专业影视三轴云台、光电吊舱
架构Cortex-M7(应用) + Cortex-M0+(实时控制) → 专用 PWM / ADC 硬件模块 → 功率级
关键器件
- MCU
- 栅驱 + MOS:SCALE-2 + 低阻 MOS
- 编码器:14bit 光电编码器
优点
- 三轴解耦独立控制,带宽不抢占
- 实时核保证电流环 jitter < 1μs
- 应用核可跑上位机通信、姿态解算
行业应用:云台驱动板在哪些地方出现
云台驱动板虽然外形各异,但算法内核相似,真正的差异来自行业对 振动、温度、可靠性、EMC 的不同要求。
消费电子 & 手持云台
手机稳定器、运动相机云台。功率小、体积敏感、EMC 要求中等。首选硬件 FIC 方案,载波频率提高到 18~20kHz 避开可听噪声。
无人机航拍三轴云台
对重量敏感、供电来自电池。算法需与飞控融合,速度环带宽较低(约 10Hz),位置环带宽较高(约 30Hz)。
安防监控 & 智能巡检
24×7 连续运行、-40~85℃ 宽温。EMC 必须过 GB/T 17626 4 级,建议选用车规级驱动芯片(Infineon / Renesas 系列)。
激光雷达 & 光电测绘
对角度精度要求高,编码器建议 14bit 以上,FOC 位置环需加入前馈补偿减小跟随误差。
专业影视 & 广播级稳定器
零纹波、零可听噪声是硬指标。驱动板布局需严格对称,电流采样采用 Kelvin 连接,载波频率高于 20kHz。
工业机器人 & 协作臂
力矩感知是刚需,FOC 电流环需加入力矩观测器,驱动板支持 CANopen / EtherCAT 总线协议。
相关产品:代理分销芯片品牌一览
下表列出目前国内代理分销渠道中常见的 马达驱动相关芯片品牌,覆盖驱动芯片、MCU、功率 MOS、编码器、电流采样等完整器件链。选型时可以优先咨询代理商获取 样品 + 参考设计 + 原厂 FOC 参数包。
7.1 代理渠道常见的云台马达驱动 IC 型号
| 品牌 / 代理渠道 | 拓扑 | 电压 | 电流 | 内置 FOC | 典型应用 |
|---|---|---|---|---|---|
| 英飞凌 → 国内分销 | 半桥 ×3 | 8~48V | 1.2A 连续 | ✓ 硬件 FIC | 消费级云台 |
| TI → 代理商 | 栅极驱动 ×3 | 4.5~60V | 外置 MOS | ✓ 无传感器 FOC | 工业云台 |
| 峰岹 / 屹晶微 | 集成功率级 | 6~40V | 3A 连续 | ✓ FOC + Hall | 手持稳定器 |
| 士兰微 | 栅驱 | 12~48V | 外置 MOS | ✓ | 安防云台 |
| 瑞盟代理 | 栅驱 | 6~60V | 外置 MOS | ✗ 需 MCU | 中功率 FOC |
| 杰伯特 / 纳芯微 | 半桥 ×2 | 10~20V 逻辑 | 外置 MOS | ✗ 通用栅驱 | 分立方案 |
| 领芯微 | MCU + FOC | — | 软件 FOC | ✗ MCU 运行 | 自研算法 |
7.2 选型配套建议
- 算法验证阶段:联系在线客服 18665305990。
- 小批量试产:关注代理商(艾毕胜在线客服)是否能提供 同型号多批次供货 或 兼容替代方案,避免后期断货。
- 车规 / 工业级:优先选择 Infineon 车规级 IGBT + Novosns 隔离驱动的组合,EMC 与温漂指标更稳。
- 成本敏感方案:可组合 Silan 的功率 MOS + FENGJIU 的内置 FIC 驱动芯片,BOM 成本比国外方案低 30%~50%。
*芯片和无刷马达驱动板方案皆可联系在线客服咨询,获取适合的解决方案