01协作机器人关节对角度编码器的三重核心要求
DIRECT ANSWER · 本节结论
协作机器人的中空关节设计、±0.01° 精度要求和 FOC 电机驱动的多接口需求,共同决定了它只能使用离轴(Off-Axis)绝对值编码器——传统在轴编码器无法满足。
1.1中空关节的结构性约束
谐波减速器(Harmonic Drive)在协作机器人关节中的主导地位,天然造就了中空轴(Hollow Shaft) 的结构特征。中空孔用于穿过动力线缆、通信线束甚至气动管路,使机器人外观更整洁、防护等级更高。
在轴(On-Axis)编码器 的安装芯片必须正对转轴中心,会直接堵死中空通路;而离轴(Off-Axis)编码器 将传感芯片偏移到磁环的径向侧面,完美规避了这一矛盾——离轴方案是中空关节场景下的唯一可行解。
1.2±0.01° 精度与绝对位置保持
协作机器人在停机、断电或急停后再次启动时,必须立即知道每个关节的精确位置才能安全恢复运动——这决定了编码器必须是绝对式(Absolute) 而非增量式。
分辨率换算
编码器分辨率与实际精度的换算关系:
- 12 位 = 0.0879° / 步
- 14 位 = 0.0219° / 步
- 16 位 = 0.0055° / 步
- 17 位 = 0.0027° / 步 ← MT6709
17 位分辨率 足以支撑协作机器人关节 ±0.01° 的实际闭环精度要求,为视觉引导下的精密装配和力控接触提供坚实基础。
1.3FOC 驱动的多接口需求
大多数协作机器人关节内置了 FOC(磁场定向控制) 驱动的无刷永磁电机。FOC 算法需要两种角度信息:
- 电机换相角度(高速实时、低延时):通常由 UVW 或增量 ABZ 信号提供;
- 关节绝对位置(低速、高分辨率):通常由 SPI 读取的绝对值角度提供。
一颗编码器芯片若能同时输出这四类接口(ABZ / UVW / SPI / PWM),就能省去额外的换相专用编码器,显著降低 BOM 成本与板级体积。
02离轴编码器 vs. 在轴编码器:中空关节下的必然选择
在轴(On-Axis)编码器
- 芯片正对转轴中心 → 堵死中空通路
- 对磁铁同轴度要求极高(±0.1mm)
- 装配公差放大成本
- 适合实轴电机,不适合中空关节
离轴(Off-Axis)编码器 ← MT6709
- 传感芯片偏置磁环径向侧面 → 中空通路完全打通
- 内置自校准 → 自动补偿安装偏心
- 机械设计自由度大
- 专为中空关节 & 空心轴电机设计
2.1离轴编码器的主流技术路线
目前离轴绝对值编码器主要有三条路线:
| 技术路线 | 代表产品 | 分辨率 | 接口丰富度 | 备注 |
|---|---|---|---|---|
| 光电码盘 | Renishaw / Tamagawa | 18~24 位 | 中 | 体积大、抗污差、成本高 |
| 电感式(Vernier) | Melexis MLX90514 | 16 位 | 中 | 抗磁干扰强,成本较高 |
| 磁性(互感霍尔 + DSP) | 麦歌恩 MT6709 | 17 位 | 极高 | 体积小、成本低、接口全 |
磁性方案 凭借体积、成本与接口灵活性的综合优势,正在成为协作机器人关节编码器的主流选择。MT6709 正是这一技术路线中的代表产品。
03MT6709 技术原理解析
DIRECT ANSWER · 本节结论
MT6709 本身不是霍尔传感器,而是一颗角度解码 DSP 芯片——它配合 4 颗外置线性霍尔互成 90° 布置,对差分正余弦信号进行放大、ADC 采样、DSP 校准与解码,输出 17 位绝对角度。
3.1四颗线性霍尔互成 90° 的信号架构
转动轴上安装一个单对极磁环(一个 N 极、一个 S 极)。随着磁环旋转,围绕磁环外圈、互成 90° 对称放置的 4 颗线性霍尔芯片分别感应并输出两路差分正、余弦模拟信号:
- HALL-A / HALL-B → Sine 通道(正交)
- HALL-C / HALL-D → Cosine 通道(正交)
这四路差分信号正是 MT6709 的输入。相比传统单对霍尔的方案,四颗互成 90° 布局在机械偏心、磁环摆动 时具有更强的抗扰能力。
3.2信号链:采集 → 放大 → ADC → DSP 解码
Step 1 · 模拟前端
内置仪表放大器(Instrumentation Amp)对四路差分信号进行高精度放大 与低通滤波,抑制高频噪声与共模干扰。
Step 2 · 模数转换
高性能 ADC 将模拟信号量化为数字码,送入 DSP 运算单元。
Step 3 · DSP 解码与校准
DSP 单元根据 EEPROM 中预存的校准参数,补偿外部霍尔信号的 失调(Offset)、幅度(Amplitude) 与 相位(Phase) 误差,通过 CORDIC 算法解码出最终的 17 位绝对角度数据。
Step 4 · 多形式输出
角度数据被同步编码为四种输出格式,适配不同的上位机需求:
| 输出接口 | 格式 | 分辨率 / 范围 | 典型用途 |
|---|---|---|---|
| SPI | 3 线串行 | 17 位绝对值 | 关节绝对位置读取 |
| ABZ | 增量正交 | 1 ~ 2500 脉冲 / 周期(可编程) | 电机速度反馈 / 换相 |
| UVW | 电机换相 | 1 ~ 63 对极 / 周期(可编程) | FOC 驱动换相 |
| PWM | 单线脉宽 | 12 位 | 简易角度读取 |
3.3自校准:现实世界不完美的补偿
MT6709 的核心创新之一是其客户端简洁自校准模式——这正是"离轴方案能在现实工程中可用"的关键。
传统方案的痛点
- 需要上位机主动与编码器交互、发送参考信号;
- 需要额外的角度参考源(如光学对中仪);
- 产线校准工位复杂、节拍慢。
MT6709 的做法
- 用户无需与 MT6709 进行任何数据交互;
- 仅需让关节运动 若干完整周期,芯片内部自动采样、计算并写入补偿参数;
- 补偿参数存入 EEPROM(150℃ 数据保存 10 年,擦写 ≥ 100 次)。
这意味着产线上只需"让电机转几圈",MT6709 就自动记住了当前机械装配的误差特征,无需任何上位机配合。这对协作机器人关节的批量一致性与装配效率意义重大。
04MT6709 关键参数总览
| 参数项 | 规格值 | 单位 | 备注 |
|---|---|---|---|
| 绝对角度分辨率 | 17 | bit | 对应 0.0027° / LSB |
| 工作电压 | 3.0 ~ 5.5 | V | 兼容 3.3V / 5V 系统 |
| 工作温度 | -40 ~ 125 | ℃ | 工业级 |
| 系统延时 | < 2 | μs | 匀速下的角度转换延时 |
| ABZ 增量分辨率 | 1 ~ 2500(可编程) | 脉冲 / 周期 | 任意整数 |
| UVW 极对数 | 1 ~ 63(可编程) | 对极 / 周期 | 适配不同极数电机 |
| PWM 输出分辨率 | 12 | bit | 单线输出 |
| SPI 接口 | 3 线 | — | 读取 17 位绝对值 |
| 自校准 | 客户端简洁模式 | — | 无需上位机数据交互 |
| EEPROM | 用户可编程 | — | 150℃ 保存 10 年,≥ 100 次擦写 |
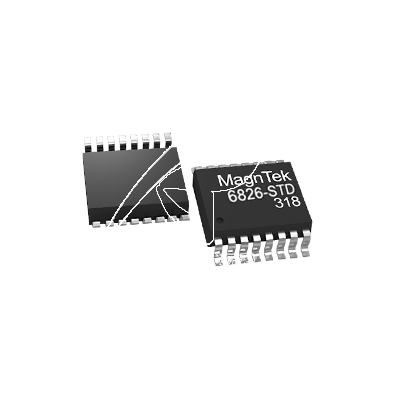
| 封装 | QFN32 5×5 | mm | 超小体积 |
| 状态 / 诊断引脚 | STATUS + FAULT | — | 实时输出工作状态 |
05为什么是 MT6709?五大核心卖点
自校准零门槛
让关节转几圈即自动完成失调、幅度、相位三项误差补偿,无需上位机配合、无需光学参考源。产线效率提升数倍。
四接口全覆盖
一颗芯片同时输出 SPI(绝对值)、ABZ(增量)、UVW(换相)、PWM(简易),FOC 驱动与位置反馈一颗搞定,省去额外换相编码器。
17 位绝对值 + <2μs 延时
0.0027° / LSB 的超高分辨率搭配 < 2μs 匀速延时,既支撑关节末端的精密视觉装配,又能胜任电机换相的高速实时性。
3.0~5.5V 宽压 + -40~125℃
兼容 3.3V 与 5V 两种主流工业电压,-40~125℃ 工业级范围覆盖协作机器人从冷库到高温焊接的全场景。
QFN32 5×5mm 超小封装
在已经高度紧凑的关节模组中,5×5mm 的芯片占位加上外置 4 颗线性霍尔,总方案体积远小于光电与电感式竞争方案。
双诊断引脚
STATUS 与 FAULT 中断引脚实时报告芯片工作状态与故障信息,便于上位机实现异常检测与安全响应,满足协作机器人安全等级要求。
06与竞争方案的横向对比
| 对比维度 | 麦歌恩 MT6709 | 电感式 Vernier | 光电码盘 |
|---|---|---|---|
| 离轴安装能力 | 原生支持 | 原生支持 | 需定制 |
| 绝对分辨率 | 17 bit | 16 bit | 18~24 bit |
| 接口丰富度 | ABZ + UVW + SPI + PWM | SPI / ABI | SSI / BiSS / EnDat |
| 自校准 | 客户端自动 | 需上位机 | 出厂一次性 |
| 抗污防尘 | 强(密封磁环) | 强 | 弱(光栅易脏) |
| 体积 | 极小 | 小 | 大 |
| 综合 BOM 成本 | 低 | 中高 | 高 |
| 系统延时 | < 2 μs | ~5 μs | ~1~2 μs |
07选型建议与应用注意事项
7.1磁环选型
MT6709 配合 单对极磁环(1 N 极 + 1 S 极)工作。推荐使用钕铁硼(NdFeB)材质,磁极充磁一致性需优于 ±5%,以保证正余弦信号幅度对称。
7.2外置线性霍尔选型
推荐使用麦歌恩同系列线性霍尔,或市面主流的高灵敏度、低温漂型号。4 颗霍尔必须互成 90° 对称 安装在磁环径向外侧,机械公差控制在 ±0.5mm 以内可获得最佳校准效果。
7.3校准流程
- 上电后让关节匀速转动 3~5 圈;
- MT6709 自动完成失调、幅度、相位补偿并写入 EEPROM;
- 校准完成后 STATUS 引脚输出就绪信号;
- 断电重启后校准参数自动加载,无需重复校准。
7.4FOC 驱动接线参考
- UVW → 直接接入 FOC 换相输入端(匹配电机极对数设置);
- ABZ → 接入速度环 / 位置环增量计数通道;
- SPI → MCU 定期读取 17 位绝对角度用于关节位置闭环。
08常见问题 FAQ
END结论
协作机器人关节对编码器的三重刚需——中空通路 → 必须离轴、±0.01° 精度 → 17 位绝对值、FOC 换相 → ABZ / UVW / SPI 多接口——恰好与麦歌恩 MT6709 的核心能力一一对应。
四颗线性霍尔互成 90° 的离轴架构、客户端零交互自校准、< 2μs 超低延时、ABZ + UVW + SPI + PWM 四接口全覆盖,加上 QFN32 5×5mm 的超小封装与 3.0~5.5V 宽工业温区,MT6709 为协作机器人关节角度反馈提供了一套从原理、封装、成本到量产一致性都经过深度优化 的国产方案。
如果您正在为协作机器人关节选型编码器,MT6709 值得进入首选 shortlist。