DIRECT ANSWER · 直接答案
结论:部分核心技术可共享,但系统级设计必须差异化。
✅ FOC 核心算法框架(Clarke/Park 坐标变换、SVPWM 空间矢量调制、基本保护策略)可完全复用。
❌ 位置反馈方案、控制架构环数、功率级设计、电流采样方式、热设计策略 五大模块因两类场景的转速、精度、功率、成本诉求差异超过一个数量级,无法直接共享。
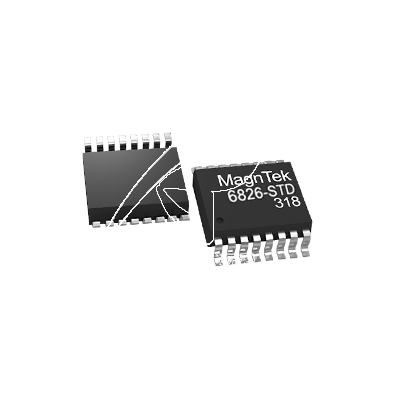
🔑 麦歌恩编码器在云台场景是必需器件(MT6701/MT6709/MT6835),而在吸尘器场景完全不用(采用无感 FOC)。
01 · 为什么要讨论这个问题
1.1 两类看似相关、实则差异悬殊的应用
云台驱动板和吸尘器驱动板,都服务于无刷直流电机(BLDC)的精准与高效控制,都离不开 FOC 磁场定向控制算法,都要处理功率级拓扑、电流采样、位置反馈、保护策略这些经典模块。站在"降本增效、代码复用"的工程视角,"能不能共用一套参考设计" 是每个产品经理和硬件工程师都会问的问题。
然而,当我们把参数摆到台面上对比,就会发现两类场景的设计约束差异超过一个数量级:云台马达的典型转速在 3,000–5,000 RPM,吸尘器马达却要冲到 100,000–220,000 RPM;云台需要 ±0.01° 的定位精度,吸尘器连位置传感器都省了。理解这种差异,是判断技术共享边界的前提。
1.2 本文的分析框架
我们将从以下五个核心维度逐项拆解,明确每一项的"可共享程度":
维度一 · 功率级拓扑
- MOSFET 选型、母线电压、自举电容
- 母线电容、制动单元、热阻链路
维度二 · 位置反馈器件
- 有传感器 vs 无感观测器
- 麦歌恩编码器在云台的角色
维度三 · FOC 控制架构
- 三环 PID vs 双闭环功率环
- 带宽匹配与启动模式
维度四 · 电流采样方式
- 双电阻 vs 单电阻采样
- PWM 对齐与偏置设计
1.3 核心参数速查表
| 参数维度 | 云台无刷马达驱动板 | 吸尘器无刷马达驱动板 | 可共享程度 |
|---|---|---|---|
| 典型转速范围 | 1,000 – 5,000 RPM | 100,000 – 220,000 RPM | ❌ 不可 |
| 功率等级 | 10 – 100 W | 500 – 1,500 W | ❌ 不可 |
| 母线电压 | 12 – 24 VDC | 48 – 120 VDC | ❌ 不可 |
| 位置反馈 | 麦歌恩 MT6701 / MT6709 / MT6835 | 无感 BEMF 观测器 | ❌ 不可 |
| 控制架构 | FOC + 三环 PID(电流/速度/位置) | FOC + 双闭环(速度/功率) | ⚠️ 部分 |
| 电流采样 | 双电阻 / 三电阻低边 | 单电阻采样 | ⚠️ 部分 |
| PWM 频率 | 16 – 20 kHz | 18 – 28 kHz | ✅ 可 |
| 散热方式 | 自然对流(小功率) | 强制风冷 + 高效散热器 | ❌ 不可 |
| 定位精度 | ±0.01°(配合 23 位编码器) | 无位置要求 | ❌ 不可 |
| 启动模式 | 三段式(预定位→强拖→闭环) | 无感方波 / 顺风启动 | ⚠️ 部分 |
02 · 功率级拓扑:看似相同,实则完全不同的 MOSFET 选型逻辑
2.1 三相全桥——唯一的共同语言
无论是云台还是吸尘器,三相无刷马达的功率级都绕不开六颗 N 沟道 MOSFET 构成的三相全桥拓扑。这是 BLDC 驱动的标准架构,两者在栅极驱动电路、自举电容、死区时间设置上的设计原则也高度一致。
2.1.1 共同的基础模块
以下模块在两类设计中可以完全照搬:
- 自举电容充电回路与容量计算公式:
C_boot ≥ Q_total / ΔV_boot,ΔV_boot 建议不超过 0.5 V - 死区时间设置原则:200 – 500 ns,平衡直通风险与体二极管损耗
- 母线电容并联策略:低 ESR 电解电容 + 高频薄膜电容
- 栅极电阻选型方法:平衡开关速度与尖峰振荡
2.2 MOSFET 选型——参数量级的分野
真正的差异体现在器件参数的绝对值上。以下是两组典型选型的对比:
| MOSFET 参数 | 云台驱动板典型值 | 吸尘器驱动板典型值 |
|---|---|---|
| 母线电压 | 24 VDC | 72 VDC |
| 器件耐压 BVDSS | 60 V(2.5×余量) | 150 V(2×余量) |
| 导通电阻 R_ds(on) | 8 – 12 mΩ | 2 – 5 mΩ |
| 栅极电荷 Qg | 中等(< 20 nC) | 极低(< 10 nC) |
| 额定持续电流 | 5 – 15 A | 30 – 60 A |
| 封装 | SOT-23 / DFN | TO-220 / DPAK / 并联 |
2.2.1 为什么吸尘器需要更低 R_ds(on)?
吸尘器马达的相电流有效值通常在 10–25 A,导通损耗 P_cond ≈ 3 × I_rms² × R_ds(on) × D 与电流平方成正比。R_ds(on) 从 10 mΩ 降到 3 mΩ,单管损耗即可降低 91%,这对 1 kW 量级的系统来说意味着接近 200 W 的热功率差异。
而云台的典型相电流仅 2–5 A,R_ds(on) 从 10 mΩ 到 3 mΩ 的损耗差只有几十毫瓦量级,不是瓶颈。云台设计者更看重封装尺寸、栅极驱动兼容性和成本。
2.3 母线电容与制动单元——有无的本质区别
2.3.1 云台:能量回馈轻微,通常不需要制动单元
云台工作在低惯量、低转速、频繁启停的伺服状态,但每次减速的能量回馈量很小——一个 50 W 云台的转子惯量 + 负载惯量在高速刹车时的能量只有数焦耳,母线电容足够吸收。
2.3.2 吸尘器:高速惯性大,但单向运行
吸尘器的运行特点是单向高速旋转、几乎不换向、极少需要快速减速。这意味着它也通常不需要制动单元——与传送带驱动板(重载启停、多轴共母线)不同,吸尘器电机的减速过程是自然的、缓慢的。但吸尘器的母线纹波电流远大于云台,因此母线电容的纹波电流额定值才是选型关键。
03 · 位置反馈:这是两类驱动板最本质的差异
3.1 云台——必须有物理位置传感器
云台的核心诉求是高精度角度伺服。典型的三轴云台需要:
- 定位精度 ±0.01°
- 重复定位精度 ±0.05°
- 动态响应带宽 50 – 100 Hz
- 零速大转矩保持(抗风振、防抖)
这四个要求中,"零速大转矩保持" 是无感 FOC 的死穴——反电动势 BEMF 幅值与转速成正比,当转速低于额定值的 5% 时,BEMF 信噪比急剧下降,SMO 观测器基本失效。因此云台必须依赖物理位置传感器。
3.1.1 麦歌恩编码器在云台场景的三种主流选型
MT6701 · 差分霍尔式三轴编码芯片
适用场景:无人机云台、小型舵机、机器人关节
核心优势:差分水平霍尔设计,可完美消除电机本体磁场的干扰——而云台编码器通常紧贴电机侧安装,这个特性是磁阻式编码器无法替代的。
输出接口:SSI 数字口(24 bit 帧,14 bit 角度 + 6 bit CRC)、ABZ、PWM、模拟线性电压
MT6709 · 离轴绝对值角度解码芯片
适用场景:中大型云台、机器人关节模组、需要离轴安装的场合
核心优势:外置 4 颗线性霍尔配合 1 对极磁环,实现离轴(Off-Axis)安装——不要求编码器与转轴同轴,解决了大型云台机械安装的精度难题。支持客户端自校准,补偿失调、幅度和相位误差。
输出接口:SPI(17 bit 绝对值)、ABZ(1–2500 脉冲/周期)、UVW、PWM(12 bit)
MT6835 · AMR 高速高精度编码器 IC
适用场景:高精度伺服云台、需要高速切换的云台系统
核心优势:AMR 各向异性磁阻技术,21 bit 绝对角度,支持最高 120,000 RPM,系统延迟仅 2–10 μs。如果云台有高速旋转切换需求(如特种无人机),MT6835 可以同时覆盖低速高精度和高速工况。
输出接口:SPI(16 MHz 时钟)、ABZ、UVW、PWM
3.2 吸尘器——完全不使用位置传感器
吸尘器马达的设计逻辑与云台完全相反:
- 不需要定位——只需要稳定的转速和足够的转矩
- 成本极度敏感——每增加一颗编码器芯片就是数元人民币的 BOM 成本
- 超高转速 100,000–220,000 RPM——机械同轴度几乎无法保证,物理编码器在这个转速下安装偏心会导致机械共振和寿命问题
3.2.1 无感 FOC 在吸尘器中的落地
吸尘器方案普遍采用无感单电阻 FOC 控制,通过反电动势 BEMF 观测器实时估算转子位置:
部分高端吸尘器方案还会叠加高频注入(HFI)来解决极低速/零速启动时 BEMF 信噪比不足的问题,但这对电机凸极率(Lq/Ld ≥ 1.2)有明确要求。
3.3 小结:为什么麦歌恩编码器用不到吸尘器?
麦歌恩 MT6701、MT6709、MT6835 系列的定位是"需要绝对位置反馈的电机控制系统"——云台、机器人关节、伺服、舵机、精密机械臂。吸尘器不需要位置反馈,它的控制目标是"转速稳定 + 转矩足够 + 能效最大化",与麦歌恩编码器的产品定位完全不重叠。
04 · FOC 控制架构:核心框架可共享,环数和参数必须差异化
4.1 FOC 共同的第一步:坐标变换
磁场定向控制(Field-Oriented Control, FOC)的核心思想是通过坐标变换,把三相静止坐标系下的电流分解到旋转坐标系(d/q 轴),实现转矩电流(q 轴)与励磁电流(d 轴)的解耦控制。这一数学框架在所有 BLDC FOC 应用中完全一致:
这部分代码云台和吸尘器可以 100% 复用,建议做成共享的 FOC 基础库。
4.2 控制环架构:三环 PID vs 双闭环功率环
4.2.1 云台:电流→速度→位置三环串级
云台是典型的高精度伺服系统,必须采用三环 PID 串级控制:
| 控制环 | 运行频率 | 典型带宽 | 输入/输出 |
|---|---|---|---|
| 位置环(外环) | 500 Hz – 2 kHz | 20 Hz | 目标角度 → 速度指令 ω* |
| 速度环(中环) | 1 – 2 kHz | 200 Hz | ω* → q 轴电流指令 i_q* |
| 电流环(内环) | 与 PWM 同步,16 – 20 kHz | 2 kHz | i_q* → d/q 电压 V_d, V_q |
三者带宽必须满足 电流环 >> 速度环 >> 位置环,工程上推荐比例 100:10:1。环数不能减少——没有位置环的云台无法实现精准保持;没有电流环的系统无法获得可控的转矩。
4.2.2 吸尘器:速度+功率双闭环
吸尘器没有位置需求,通常省略位置环,采用速度环 + 功率环的双闭环结构:
- 速度环:维持目标转速(通常由风力档位决定,如 80,000 RPM / 120,000 RPM / 200,000 RPM)
- 功率环:恒功率控制,线性堵风口识别——当吸尘口堵塞导致负载突增时,保持功率恒定输出,而不是让电流无限上升或让转速骤降
吸尘器的电流环可以保留(提升电流波形质量),也可以简化——很多低成本方案直接用速度环输出 q 轴电流指令,省掉一层 PID,减少 MCU 计算压力。
4.2.3 PID 参数整定的数学共性
虽然环数不同,但 PID 参数整定的数学方法完全共享——都是基于被控对象传递函数推导 PI 参数:
05 · 电流采样与启动模式:硬件策略不同,启动流程可借鉴
5.1 电流采样方式——成本 vs 性能的选择
5.1.1 云台:双电阻或三电阻低边采样
云台驱动板追求电流波形质量和低速转矩稳定性,通常采用双电阻低边采样——在三相下桥臂中取两相串联采样电阻,配合中心对齐 PWM 即可在一个 PWM 周期内完成两相电流重构,第三相由 i_a + i_b + i_c = 0 推导。
- 采样时机:PWM 计数器的谷底或峰值(下桥臂稳定导通、电流纹波接近平均值)
- 偏置电压:1.65 V(3.3 V ADC 参考的一半)
- 运放增益:10 – 20 倍,按最大相电流不饱和原则选取
相比单电阻方案,双电阻对最小占空比没有苛刻限制,更适合云台这种占空比随角度快速变化的工况。
5.1.2 吸尘器:单电阻采样
吸尘器方案追求硬件最简和 BOM 成本最低,普遍采用单电阻采样——在直流母线低端串联一颗采样电阻,通过时序复用在一个 PWM 周期内分三次采样,重构三相电流。
- 优点:只需一颗电阻 + 一路运放 + 一路 ADC,成本最低
- 约束:要求三个 PWM 通道的占空比在采样时刻不重叠,对最小/最大占空比有严格要求
- 吸尘器为什么能用:高速 FOC 的 q 轴电流变化快,但绝对占空比不会极低(高速时反电动势高,PWM 占空比主要用于抵消 BEMF),所以单电阻的时序约束在吸尘器场景中不构成瓶颈
5.2 启动模式——三段式 vs 无感启动
5.2.1 云台:三段式启动
云台因为有绝对位置编码器,启动过程非常稳健:
- 预定位(0–300 ms):读取编码器当前角度,或给定固定 d 轴电流把转子拉到已知位置
- 开环强拖(数秒):按设定加速度提升旋转磁场频率,电流保持恒定
- 闭环切入(平滑过渡):当转速达到目标值后,按斜坡权重(100–300 ms)将开环角度平滑切换到编码器反馈角度
全程不会失步,不会抖动,启动成功率 100%。
5.2.2 吸尘器:无感启动的挑战
吸尘器因为没有位置传感器,启动难度大得多,必须依赖自收敛直接闭环启动算法:
- 无感方波启动:按固定节拍六步换相强拖,适合表贴式永磁电机
- 高频注入启动:向 d 轴注入高频电压,利用凸极效应识别零速位置,适合内嵌式电机
- 顺风启动:电机被气流带动旋转时,先检测当前转速和方向,再平滑切入 FOC 闭环——这是吸尘器特有的需求(关机时风机惯性仍在旋转)
06 · 保护策略与热设计:框架共享,参数完全不同
6.1 保护策略的共性框架
云台和吸尘器驱动板的保护策略框架高度一致,都包含硬件级和软件级两级保护:
| 保护类型 | 触发条件(云台) | 触发条件(吸尘器) | 响应方式 |
|---|---|---|---|
| 硬件逐周期限流 | i_q > 2×额定(典型 15 A) | i_q > 1.5×额定(典型 80 A) | 封锁当前 PWM 周期 |
| 母线过压 | V_bus > 28 V(24 V 系统) | V_bus > 80 V(72 V 系统) | 启动制动 / 停机 |
| 母线欠压 | V_bus < 10 V | V_bus < 40 V | 停机告警 |
| 过温 | 散热器 > 85 ℃ | 散热器 > 110 ℃ | 线性降额 → 停机 |
| 堵转 / 缺相 | 转速偏离指令持续 500 ms | 功率偏离指令持续 300 ms | 停机 / 降功率 |
| 堵风口(吸尘器特有) | — | 功率持续超上限 200 ms | 功率环介入限流 |
从表格可以看到,保护框架(限流、过压、欠压、过温、堵转、缺相)完全共享,甚至硬件实现方式(比较器 + DAC 阈值、NTC 温度采样、电流不平衡度检测)也可以复用。唯一的区别是阈值参数必须按场景重新设定——云台的阈值温和,吸尘器因为功率和转速更高,阈值设定得更严格。
6.2 热设计的本质差异
6.2.1 热阻链路的数学统一性
结温估算公式在两类设计中完全相同:
6.2.2 热设计的量级差异
然而当我们代入典型值计算,热设计的差异就一目了然:
云台场景:
- 环境温度:45 ℃(封闭云台罩内)
- 单管损耗:0.3 W(10 W 系统)
- R_th(j-c) + R_th(c-s) + R_th(s-a) ≈ 6 ℃/W
- 计算结温 T_j ≈ 45 + 0.3 × 6 = 46.8 ℃——远低于 125 ℃ 上限,自然对流散热即可
吸尘器场景:
- 环境温度:60 ℃(高功率、风道内)
- 单管损耗:8 W(1 kW 系统,6 管均分)
- R_th(j-c) + R_th(c-s) + R_th(s-a) ≈ 4 ℃/W(强制风冷)
- 计算结温 T_j ≈ 60 + 8 × 4 = 92 ℃——接近 125 ℃ 上限,必须强制风冷 + 高热阻散热器
吸尘器的单管损耗是云台的 27 倍,热设计策略完全不同:云台用 PCB 铜箔就够了,吸尘器需要独立的散热器 + 风道设计 + 可能的并联 MOSFET 均流。
07 · 可共享 vs 不可共享:一张图总结技术边界
7.1 可完全共享的模块(约占总代码量的 60–70%)
✅ 算法层 · 100% 共享
- Clarke / Park / 反 Park 坐标变换
- SVPWM 空间矢量调制
- PID 整定数学框架与参数计算方法
- 电流环 PI 调节器
- 基本保护策略框架(硬件级 + 软件级)
- 故障录波与诊断逻辑
✅ 硬件层 · 框架共享
- 三相全桥功率级拓扑结构
- 自举电容充电回路与容量公式
- 栅极驱动电路结构
- 母线电容并联策略(电解 + 薄膜)
- 热阻链路计算公式
- 保护电路架构(比较器 + DAC + NTC)
7.2 必须差异化设计的模块
| 模块 | 云台设计方向 | 吸尘器设计方向 | 差异化量级 |
|---|---|---|---|
| 位置反馈 | 麦歌恩 MT6701 / MT6709 / MT6835 编码器 | 无感 BEMF 观测器 + 高频注入 | 架构级 |
| 控制环数 | 三环(电流 + 速度 + 位置) | 双闭环(速度 + 功率) | 架构级 |
| MOSFET 选型 | 60 V / 12 mΩ / 15 A | 150 V / 3 mΩ / 60 A | 量级级 |
| 母线电压 | 12 – 24 V | 48 – 120 V | 2–5× |
| 采样方式 | 双 / 三电阻低边采样 | 单电阻采样 | 策略级 |
| 启动算法 | 编码器引导的三段式启动 | 无感直接闭环 + 顺风启动 | 算法级 |
| 散热方案 | 自然对流 + PCB 铜箔 | 强制风冷 + 独立散热器 | 物理级 |
| PID 参数 | 高精度、低带宽(位置环 20 Hz) | 高带宽、无位置环 | 参数级 |
| 通信接口 | SSI / SPI(与麦歌恩编码器对接)+ CAN / UART(上位机) | 通常仅 UART + PWM(简单控制) | 接口级 |
| 保护阈值 | 温和(按小功率设定) | 严格(按大功率设定) | 参数级 |
7.3 推荐的共享设计策略
7.3.1 共享 FOC 基础库
建议把以下内容抽成独立的 FOC 基础库,作为两个项目的公共依赖:
foc_math.h—— 坐标变换数学函数svpwm.c—— SVPWM 调制实现pid.c—— 通用 PID 调节器protection.c—— 保护策略框架(阈值通过配置项传入)thermal.c—— 热阻计算通用函数
7.3.2 场景差异化层
以下内容做成可配置、可替换的模块:
- 位置反馈层:
encoder_mt6701.c/encoder_mt6709.c/bemf_sensorless.c通过编译开关切换 - 控制环层:
ctrl_3loop.c(位置+速度+电流)/ctrl_2loop.c(速度+功率)按场景链接 - 硬件抽象层:MOSFET 驱动参数、母线电压等级、采样通道数通过
board_config.h配置
08 · 结论与选型建议
8.1 核心结论
回到最初的问题——"云台和吸尘器无刷马达驱动板实现技术可以共享吗?",答案是:
FINAL CONCLUSION · 最终结论
✅ 可共享的部分约占 60–70%:FOC 核心算法框架(坐标变换 / SVPWM / PID 数学)、保护策略框架、功率级拓扑结构、热设计数学模型——这些是所有 BLDC 驱动的通用语言。
❌ 不可共享的 30–40% 决定了成败:位置反馈架构(麦歌恩编码器 vs 无感观测器)、控制环数、MOSFET 选型量级、母线电压等级、启动算法、散热方案——这些参数跨越了一个数量级以上的差异,任何试图强行复用的设计都会导致系统性能不达标。
🔑 麦歌恩编码器的定位非常清晰:服务于"需要绝对位置反馈"的场景——云台、机器人关节、伺服、舵机、精密机械臂。吸尘器不属于这个客户画像,麦歌恩产品在吸尘器场景完全不用。
8.2 选型建议速查
8.2.1 云台驱动板选型清单
- 位置编码器:麦歌恩 MT6701(小型 / 抗电机磁场)→ MT6709(大型 / 离轴安装)→ MT6835(高精度 / 高转速)
- MCU:Cortex-M4 / Cortex-M7(硬件 FPU + 三角函数加速),如 STM32G431 / STM32H7
- MOSFET:60 V BVDSS / 8–12 mΩ R_ds(on) / 15–20 A 额定电流
- 控制架构:三环 PID,电流环 2 kHz / 速度环 200 Hz / 位置环 20 Hz
- 通信接口:SSI / SPI(编码器)+ CAN / UART(上位机)
8.2.2 吸尘器驱动板选型清单
- 位置反馈:不需要——采用无感 BEMF 观测器 + 高频注入
- MCU:Cortex-M0+ 或专用 BLDC 控制器(如英尚 CMS32M6635FB / TI MCF8316A)
- MOSFET:150 V BVDSS / 2–5 mΩ R_ds(on) / 40–60 A 额定电流,必要时并联均流
- 控制架构:速度环 + 功率环双闭环,无位置环
- 散热:强制风冷 + 独立散热器,风道设计要考虑吸尘器内部气流路径
8.3 延伸阅读:同属 BLDC 驱动家族的其他场景
除了云台和吸尘器,BLDC 驱动还广泛应用于以下场景,它们与这两者的共享程度各有不同:
| 应用场景 | 转速范围 | 功率等级 | 位置反馈 | 与云台共享度 | 与吸尘器共享度 |
|---|---|---|---|---|---|
| 机器人关节 | 低速 < 500 RPM | 中功率 50–500 W | 麦歌恩 MT6709 / MT6620 编码器 | 高(共享三环PID) | 低 |
| 传送带驱动板 | 中速 1,500–3,000 RPM | 大功率 500–1,500 W | 无感 FOC + 霍尔冗余 | 中 | 中(共享无感方案) |
| 电动工具 | 高速 10,000–50,000 RPM | 中功率 200–800 W | 无感 / 霍尔 | 低 | 中(共享无感启动) |
| 无人机电机 | 中高速 5,000–12,000 RPM | 小功率 10–100 W | 霍尔 / 无感 | 中 | 中 |
| 压缩机(家电) | 低速 3,000–6,000 RPM | 中功率 100–500 W | 无感 FOC + 高频注入 | 中 | 中(共享高频注入) |
FAQ · 常见问题
云台和吸尘器 FOC 控制算法的核心差异在哪里?
核心差异在控制环架构。云台使用三环 PID 串级控制(位置环 → 速度环 → 电流环),目标是高精度角度伺服;吸尘器使用双闭环(速度环 + 功率环),目标是转速稳定和恒功率输出。FOC 的数学核心(坐标变换、SVPWM、PID 整定方法)在两者间完全共享,差异只在"加哪几个环、每个环带宽多少"。
为什么吸尘器不用麦歌恩编码器做位置反馈?
三个原因:
① 转速太高——100,000–220,000 RPM 下机械同轴度几乎无法保证,编码器偏心会导致机械共振和寿命问题;
② 成本敏感——每增加一颗编码器芯片就是数元 BOM 成本,吸尘器对成本极其敏感;
③ 不需要——吸尘器只需要转速稳定,完全没有位置需求,无感 BEMF 观测器已足够。麦歌恩编码器定位的是"需要绝对位置反馈"的场景,如云台、机器人关节、伺服。
单电阻采样和双电阻采样各自的优缺点?
单电阻采样(吸尘器方案):硬件成本最低,只需一颗电阻 + 一路运放 + 一路 ADC;但对占空比有严格时序约束,电流重构精度略差。适用于成本敏感、转速高的场景。
双电阻低边采样(云台方案):无最小占空比约束,电流重构精度高;但需要两颗电阻 + 两路运放 + 两路 ADC。适用于对电流波形质量要求高、转速中低的场景。
麦歌恩 MT6701 和 MT6709 该怎么选?
选择依据是安装方式和抗干扰需求:
① 如果编码器可以与转轴同轴安装,且电机磁场干扰不大,选 MT6701(差分霍尔,抗电机磁场干扰强,SSI 接口简单);
② 如果需要离轴安装(如大型云台、关节模组),选 MT6709(外置 4 颗线性霍尔 + 1 对极磁环,支持客户端自校准补偿安装误差);
③ 如果需要超高转速(> 60,000 RPM),选 MT6835(AMR 技术,120,000 RPM,21 bit 绝对值)。
能否用一套代码同时跑云台和吸尘器驱动板?
可以,但不能是"一套代码直接编译出两个固件"。推荐的做法是:把 FOC 核心算法、保护框架、热计算做成独立的共享库,然后通过编译开关或链接配置引入不同的场景层——云台场景层包含三环 PID + 麦歌恩编码器驱动;吸尘器场景层包含双闭环功率控制 + 无感观测器。两者的差异不是"参数不同",而是"架构不同",因此场景层必须独立编写。
云台驱动板和传送带驱动板(如快递分拣中心)有多少技术共享度?
云台 vs 传送带的共享度约 40–50%,比云台 vs 吸尘器还低。传送带驱动板的挑战是重载启动、高频启停、多轴共母线、粉尘环境、热设计压力大——它需要:
① 无感 FOC 滑模观测器(低速失效时可切高频注入);
② 制动单元(回馈能量泄放);
③ 工业级保护(堵转、缺相、母线过压、风扇故障);
④ CAN / CAN FD 多轴同步通信。
这些模块在云台设计中都不存在。反过来,传送带也不需要云台的位置环和高精度编码器。两者共享的只是 FOC 数学框架和三相全桥拓扑。