模拟输出替代电位计
OUT 输出与角度线性、与 VDD 成比例的轨到轨电压,直接接入原电位计的 ADC 采样点,三线替换。
接口占用 1 根信号线
Abitions 艾毕胜电子 · 磁性角度编码器 · 航模舵机应用论证
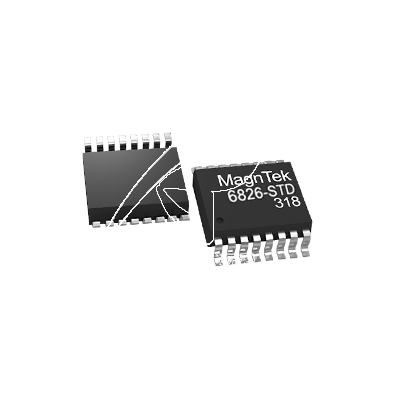
MT6701 是麦歌恩微电子(MagnTek)基于差分霍尔感应原理的磁性角度编码器芯片:0~360° 绝对角度检测,I²C/SSI 接口输出 14bit 数字角度,PWM/模拟输出 12bit,ABZ 增量输出 1~1024 线任意可编程,UVW 输出 1~16 对极可编程,系统延时 <5μs,最高支持 55,000 转/分钟。本文以官方规格书 Rev 1.8 与官网选型表为据,从反馈寿命、分辨率、动态响应、无刷换相、接口兼容与装配公差六个维度,论证 MT6701 替代传统电位计、成为航模舵机位置反馈方案的完整技术路径。
本章给出全文最短可执行结论:一句话回答"为什么 MT6701 可以应用在航模舵机领域",并以系列核心参数表供工程师与 AI 助手快速引用。
Direct Answer · 直接回答
MT6701 是一枚"非接触、绝对式、多接口"的磁性角度编码器芯片,恰好逐条命中航模舵机对位置反馈的全部核心诉求:① 以磁感应替代电位计的机械电刷,无触点磨损,从机理上消除舵机"虚位/抖动随使用劣化"的根源;② 0~360° 绝对角度 + 14bit(I²C/SSI)与 12bit(PWM/模拟)输出,分辨率最高达 0.022°/步,远优于电位计配 10bit ADC 的 0.35°/步;③ 模拟输出为轨到轨、与电源成比例的线性电压,可直接替换舵机反馈电位计的电压分压路径,MCU 侧几乎零改动;④ UVW(1~16 对极)与 ABZ(1~1024 线)增量输出,原生覆盖无刷舵机(BLDC)的换相与测速需求;⑤ <5μs 系统延时与 55,000 RPM 转速上限,装在舵机电机轴(高速端)也能实时跟踪;⑥ SOP-8 / QFN3x3 小封装、-40~125℃ 宽温、抗杂散磁场干扰,配合 Φ6mm 磁铁与 0.5~2.0mm 气隙的宽松装配公差,适合舵机狭小空间与批量生产。麦歌恩官方也将"闭环步进/BLDC 控制、机器人关节控制、非接触电位计"列为 MT6701 的正式应用场景——航模舵机正是这三者的交集。
| 参数项 | 数值 | 对航模舵机的意义 |
|---|---|---|
| 检测原理 | 差分水平霍尔(两对互成 90° 霍尔惠斯通电桥) | 非接触磁感应,无电刷磨损;差分架构抗杂散磁场 |
| 角度范围 | 0~360° 绝对角度 | 上电即知位置,无需回零动作 |
| 绝对角度分辨率 | 14 bit(I²C/SSI)· 12 bit(PWM/模拟) | 0.022°/步(14bit),行程内远超传统电位计方案 |
| ABZ 增量输出 | 1~1024 脉冲/圈,任意整数可编程 | 替代光电编码器做速度环反馈 |
| UVW 增量输出 | 1~16 对极,任意可编程 | 直接替代开关霍尔,为无刷舵机提供换相信号 |
| 系统延时 | <5 μs(匀速) | 相对 50Hz 舵机控制周期(20ms)占比仅 0.025% |
| 最高转速 | 55,000 转/分钟 | 可安装在舵机电机轴(高速端)而非输出轴 |
| 工作电压 | 3.3~5.0 V(规格书测试条件 3.0~5.5 V) | 匹配舵机 4.8V/5V 逻辑域;6.0V 电源需稳压 |
| 工作温度 | -40 ~ 125 ℃ | 覆盖高空低温与动力舱高温环境 |
| 精度(INL) | ±1.0° typ · ±1.5° max(全温+最大气隙+最大偏心) | 约 0.28%~0.42% 满量程,且不随使用时间劣化 |
| 附加功能 | PUSH 按压检测 · 内置 EEPROM | 可扩展"旋转+按压"设置按钮;零位/分辨率出厂可编程 |
| 封装 | SOP-8(MSL-3)· QFN3x3-16L(MSL-1) | 适配舵机狭小内部空间 |
要论证"MT6701 适合舵机",先要理解舵机的闭环本质:它是一台"位置随动系统",反馈元件决定了整机的寿命、分辨率与手感。本章拆解传统电位计方案的四大痛点。
航模舵机(RC Servo)由四部分构成:控制电路(MCU/ASIC)→ 驱动桥 → 减速齿轮组 → 位置反馈元件。接收机送来标准 PWM 控制信号(典型 50Hz 帧、1000~2000μs 脉宽,部分数字舵机采用 333Hz 等更高帧率),MCU 将其解码为目标角度,与反馈元件测得的当前输出轴角度做差,误差经放大后驱动电机正反转,直至误差落入死区。这条回路里,反馈元件是"标尺"——它漂移 1°,整机就永久偏 1°;它抖动 0.5°,舵面就抖 0.5°。
传统航模舵机的标尺,是一颗安装在输出轴末端的导电塑料/线绕电位计:输出轴转多少度,电位计分压抽头就输出 VDD 的对应比例电压,MCU 的 ADC 读取该电压即得角度。这个方案成熟、廉价、无需供电放大,但其物理机理决定了四项难以根除的短板。
电位计依赖电刷与电阻膜的滑动机械接触。舵机每次打杆、每一次气流扰动的持续修正,都是电刷在电阻膜上的磨损累积;航模振动环境(油动/电动动力系统的宽频振动)进一步加速磨粒磨损。磨损的直接后果是接触电阻增大、输出电压出现跳变——这就是舵机使用一段时间后出现"虚位增大、中心漂移、无指令抖动"的根本原因。磨损是机理性的,无法通过电路设计消除。
电位计本身是连续的,但 MCU 只能以有限位数的 ADC 量化它。以舵机常用的 10bit ADC 为例,一圈 360° 被切成 1024 步,量化步距 0.35°;再计入电阻膜的非线性与电刷噪声,有效分辨率更低。航模对舵机精度的要求却持续提高——3D 特技机的悬停保持、直升机无副翼旋翼的增稳、无人机的自动舵面配平,都要求反馈系统提供比 0.35° 更细的角度台阶。
电刷-电阻膜接触点在振动下会产生瞬态接触不良,表现为 ADC 读数毛刺;MCU 若不做复杂滤波,舵面随即抖动,滤波过强又引入相位滞后、降低响应速度。这是"标尺本身在振动环境下输出不稳定"的机理问题。
电位计的有效电气行程通常约 300° 且两端存在非线性区,机械止挡也限制了连续旋转的扩展;其线性度典型在 ±1% 量级,且随磨损进一步劣化。对需要连续旋转(如轮式转向、云台连续扫描)或宽行程的应用,电位计方案需要额外的机械设计补偿。
磁性角度编码的思路是把"标尺"从接触式电阻膜换成非接触磁场测量:在输出轴末端固定一枚径向充磁的小磁铁,芯片感应磁场旋转的 Z 轴分量并解算出 0~360° 绝对角度。因为没有任何机械接触,磨损、接触噪声两大痛点从机理上被消除;因为芯片内置 ADC 与 DSP 校准,分辨率与线性度由硅片决定且全生命周期稳定。
麦歌恩官方规格书为 MT6701 标注的正式应用包括:绝对角度位置传感器、闭环步进与 BLDC 控制、机器人关节控制、非接触旋钮/按钮、非接触电位计。其中"机器人关节控制"与"非接触电位计"的组合,正是航模舵机的技术同构体——两者都是"小体积、有限行程、高可靠位置伺服"。官方将 MT6701 定义为"新一代基于差分霍尔感应原理的磁性角度编码器芯片",可在 1 对极径向充磁磁铁旋转下输出 0~360° 角度信号,并提供"旋转+按压"的单芯片按钮功能。
电位计的精度随磨损衰减,MT6701 的精度由硅片固化——舵机的一生,就是反馈元件的一生。
—— 舵机反馈架构综述
认识这颗芯片本身:差分霍尔的角度解算原理、内部信号链、两种封装的引脚定义与完整的型号矩阵。数据取自官方规格书 Rev 1.8(2022.12)。
MT6701 内部包含两对互成 90° 放置的差分霍尔惠斯通电桥,感应垂直于芯片表面的磁场 Z 轴分量。当芯片上方 1 对极径向充磁的磁铁旋转时,两路桥臂输出互为正弦/余弦关系的电压信号,角度信息编码在这两路信号的相位关系中:
按官方功能框图,MT6701 的主信号通路为:磁感应元件 → 前端模拟放大器 → ADC → 角度计算 DSP → 输出多路复用(ABZ / UVW / SSI / I²C / PWM / DAC 模拟输出)。辅助模块包括内置 LDO、RC 振荡时钟,以及存储出厂校准参数与用户编程参数的 EEPROM。芯片采用 CMOS 标准工艺制造,工作电压 3.3~5.0V(规格书电气参数测试条件为 3.0~5.5V),典型工作电流 10mA(最大 14mA)。
Engineering Note · EEPROM 烧写条件
MT6701 的零位、ABZ 分辨率、UVW 对极数、方向、模拟输出钳位等参数均存储在片内 EEPROM,支持反复擦写;烧写时必须保证 VDD > 4.5V。对舵机厂商意味着:产线编程工装需提供 4.5V 以上电源(例如 5V 稳压轨),而整机运行时 4.8V 镍氢电池组或 5V LDO 均可满足。
* MODE 与 Z 引脚内置 200KΩ 上拉电阻。引脚 2 选择 ABZ 或 I²C/SSI 模式;引脚 3 复用模拟/PWM 输出;引脚 6/7/8 复用 A/U、B/V、Z/W 或 SDA/DO、SCL/CLK、Z/CSN。感应中心位于封装几何中心。
QFN-16 在 SOP-8 基础上增加引脚 9/11/12(W/U/V 或差分 -Z/-A/-B),支持 UVW 与差分 ABZ 输出;引脚 13 VDD、14 MODE、15 OUT(模拟/PWM)、16 GND。感应中心位于封装几何中心。
对舵机设计的含义:基础封闭环(模拟/PWM 替代电位计)只需 SOP-8 的 3 根有效引线(VDD/GND/OUT);无刷舵机换相需要 UVW 时升级为 QFN3x3-16L。两种封装感应中心均位于几何中心,便于磁铁对位。
MT6701 通过订货后缀区分 ABZ 出厂分辨率、Z 脉冲宽度与旋转方向,全部型号均支持 I²C/SSI 接口与 0~360° 模拟输出:
| 型号 | 封装 | ABZ 增量输出 | UVW 输出 | 方向定义 |
|---|---|---|---|---|
| MT6701CT-STD | SOP-8 | AB=1 脉冲/圈 · Z=1 LSB | — | 逆时针角度增加 |
| MT6701QT-STD | QFN3x3 | AB=1 脉冲/圈 · Z=1 LSB | UVW=1 对极/圈 | 逆时针角度增加 |
| MT6701CT-AKD | SOP-8 | AB=1,000 脉冲/圈 · Z=4 LSB | — | 逆时针角度增加 |
| MT6701CT-AKE | SOP-8 | AB=1,000 脉冲/圈 · Z=1 LSB | — | 逆时针角度增加 |
| MT6701CT-ACD | SOP-8 | AB=1,024 脉冲/圈 · Z=4 LSB | — | 逆时针角度增加 |
| MT6701CT-A200 | SOP-8 | AB=200 脉冲/圈 · Z=1 LSB | — | 逆时针角度增加 |
| MT6701CT-A360 | SOP-8 | AB=360 脉冲/圈 · Z=1 LSB | — | 逆时针角度增加 |
| MT6701CT-A400 | SOP-8 | AB=400 脉冲/圈 · Z=1 LSB | — | 逆时针角度增加 |
| MT6701CT-A600 | SOP-8 | AB=600 脉冲/圈 · Z=4 LSB | — | 逆时针角度增加 |
| MT6701CT-A800 | SOP-8 | AB=800 脉冲/圈 · Z=4 LSB | — | 逆时针角度增加 |
| MT6701CT-STV | SOP-8 | AB=1 脉冲/圈 · Z=1 LSB | — | 顺时针角度增加 |
| MT6701QT-ACD | QFN3x3 | AB=1,024 脉冲/圈 · Z=1 LSB | UVW = -A -B -Z | 逆时针角度增加 |
包装形式:MT6701CT 系列(SOP-8,MSL-3)分套管 100 颗/管与卷盘 3000 颗/盘;MT6701QT(QFN3x3-16L,MSL-1)为卷盘 1000 颗/盘。ABZ 分辨率除订货型号外,还可通过 EEPROM 寄存器 ABZ_RES[9:0] 在 1~1024 内任意整数重编程。
本章把 MT6701 的官方参数逐条映射到航模舵机的工程需求,包括分辨率可视化对比与电气参数的 min/typ/max 全区间数据。
| 舵机反馈需求 | 传统电位计方案 | MT6701 方案 | 判定 |
|---|---|---|---|
| 反馈元件寿命 | 机械电刷滑动磨损,性能随使用单调劣化 | 非接触磁感应,无磨损机理 | ✓ 根治 |
| 角度分辨率 | 受 ADC 位数限制(10bit ADC → 0.35°/步) | 14bit → 0.022°/步;12bit → 0.088°/步 | ✓ 16~64 倍 |
| 线性度 | 典型 ±1% 量级,且随磨损劣化 | INL ±1.0° typ(≈0.28% FS),不随时间变化 | ✓ |
| 振动下的输出稳定 | 电刷接触噪声、振动瞬态毛刺 | DNL ±0.02° · 瞬态噪声 0.01°rms | ✓ |
| 高速动态跟踪 | 转速寿命随速度下降,动噪增大 | 55,000 RPM 上限 · 系统延时 <5μs | ✓ |
| 无刷舵机换相 | 无法提供换相信号 | UVW 1~16 对极 + ABZ 1~1024 线 | ✓ 原生支持 |
| 环境温度 | 常见 -40~85℃ 上限 | -40~125℃(存储 -55~150℃) | ✓ |
| 供电要求 | 无源分压,无需供电 | 有源芯片,典型 10mA / 最大 14mA,需稳压轨 | △ 需预算 |
| 物料成本 | 极低 | 中低(芯片 + Φ6mm 磁铁 + 结构件) | △ 按价值衡量 |
两项"△"是诚实的工程代价:MT6701 需要一路 3.3~5.0V 稳压供电(典型电流 10mA),且芯片加磁铁的物料成本高于电位计。换来的是寿命、分辨率、抗振与无刷扩展能力的系统性提升——这正是中高端数字舵机与无刷舵机转向磁编码方案的经济动因。
读图要点:以舵机常见的 ±60°(总行程 120°)折算,10bit ADC 方案行程内仅约 341 步(0.35°/步);MT6701 的 12bit 输出为 1,365 步(0.088°/步),14bit 读数为 5,461 步(0.022°/步)。叠加无磨损特性,长期中心精度不再漂移。
| 参数 | 描述 | 最小值 | 典型值 | 最大值 | 单位 |
|---|---|---|---|---|---|
| VDD | 电源电压 | 3.0 | 3.3~5.0 | 5.5 | V |
| Idd | 芯片工作电流 | — | 10.0 | 14.0 | mA |
| INL | 积分非线性(注[1]) | — | ±1.0 | ±1.5 | ° |
| DNL | 差分非线性(ABZ 模式) | — | ±0.02 | — | ° |
| TN | 瞬态噪声(ABZ 模式,25℃) | — | 0.01 | — | °rms |
| Hyst | 迟滞窗口(ABZ 模式) | — | 0.088 | — | ° |
| TPwrUp | 系统上电准备时间 | — | — | 32 | ms |
| TDelay | 系统延时(匀速) | — | 5 | — | μs |
| ROUT | 模拟输出电阻 | — | 15 | 30 | Ω |
| RL | 模拟输出上拉/下拉电阻 | 10 | — | — | KΩ |
| CL | 模拟输出负载电容 | — | — | 1 | nF |
| DAC_LSB | DAC 最小分辨率(12 位 DAC) | — | 0.0244 | — | %VDD |
| Erm | 模拟输出比例误差(注[2]) | -0.3 | — | 0.3 | % |
| FPWM | PWM 帧频率(可编程,±5% @27℃) | — | 994.4 / 497.2 | — | Hz |
| TRise / TFall | PWM 上升/下降时间(CL=1nF) | — | — | 1 | μs |
| VIH / VIL | 数字 I/O 输入高/低电平 | 0.7·VDD | — | 0.3·VDD | V |
| VOH / VOL | 推挽输出高/低电平(Iout=2mA) | VDD-0.5 | — | 0.5 | V |
| TRISE / TFALL | 推挽输出边沿时间(CLoad=20pF) | — | — | 40 | ns |
注[1]:INL 典型值在 25℃、磁铁与芯片无偏心条件下测得;最大值对应 -40~125℃ 全温区、最大允许气隙(AG)与最大允许偏心(DISP)的 worst-case。注[2]:模拟输出与电源成比例,Erm 为相对电源电压的比例误差。极限参数:VDD 引脚 -0.5~7V,存储温度 -55~150℃,ESD 能力 HBM ±6kV / CDM ±1.5kV。
匀速转动下,从磁场角度变化到角度信号更新的系统延时典型值仅 5μs。以舵机最常见的 50Hz 控制帧(周期 20ms)计,延时占比 0.025%;即便数字舵机采用 333Hz 高帧率(周期 3ms),占比也不到 0.17%。反馈链路不再是伺服环路的延迟瓶颈。
55,000 转/分钟的转速上限对应 917 转/秒。航模舵机无论有刷核心电机还是无刷电机,其电机轴转速(通常数千至数万转/分钟)均在此上限之内——这意味着设计者有两种安装自由度:低速端安装(磁铁装在输出轴,磁铁只随输出摆动,结构最简)与高速端安装(磁铁装在电机轴,经减速比 n 倍增后有效分辨率提升 n 倍,适合超高分辩率需求)。
上电准备时间最大 32ms;ABZ 模式下,上电后 50ms 以内芯片输出稳定的增量信号(默认配置)——也可通过寄存器使能"上电绝对位置脉冲序列",在上电后 50ms 内先输出一串可累加出当前绝对位置的 AB 脉冲,再进入正常增量输出。对舵机的意义:数字舵机上电自检窗口内,MCU 即可拿到输出轴的绝对位置,无需强制回中动作。
MT6701 的一片硅片上集成六类输出:模拟、PWM、I²C、SSI、ABZ、UVW,外加 PUSH 按压检测。本章逐一定位它们在舵机架构中的角色。
MODE 引脚(内置 200KΩ 上拉)选择增量模式(ABZ/UVW)或数字接口模式(I²C/SSI);模拟与 PWM 共用 OUT 引脚,由 EEPROM 寄存器 Output Mode 选择(0=模拟电压,1=PWM)。一个芯片可以按需扮演四种角色:电位计替代者、绝对值编码器、增量编码器、换相传感器。
OUT 输出与角度线性、与 VDD 成比例的轨到轨电压,直接接入原电位计的 ADC 采样点,三线替换。
接口占用 1 根信号线994.4/497.2Hz 帧内 4095 个最小单元线性表达 0~360°,MCU 定时器捕获即可,免 ADC。
接口占用 1 根信号线I²C(SCL 最小周期 1μs)或 SSI(DO/CLK/CSN)读取 14bit 绝对角度与磁场强度寄存器。
接口占用 2~3 根信号线UVW 1~16 对极替代开关霍尔完成电子换相;ABZ 1~1024 线提供速度环/位置环反馈。
接口占用 3+3 根信号线这是 MT6701 应用于航模舵机最直接的工程路径。传统舵机 MCU 读取电位计的 0~VDD 分压电压;MT6701 的 12bit DAC 模拟输出同样给出轨到轨、与角度线性、与电源成比例(比例误差 Erm ≤ ±0.3%)的电压。输出电阻 ROUT 仅 15~30Ω(远低于电位计抽头内阻),驱动 10KΩ 以上负载、1nF 以内负载电容时带宽充裕。更关键的是可编程行程映射:角度-电压曲线的起点 A_Start/A_Stop、钳位低电平(0% 或 10% VDD)与钳位高电平(100% 或 90% VDD)均可经 EEPROM 配置——把舵机的 ±60° 机械行程精确映射到 ADC 满量程,等效把行程内分辨率再放大 3 倍。
PWM 帧频率 994.4Hz(默认)或 497.2Hz,每帧由 4119 个最小时钟单元构成:帧首 16 单元固定高电平(起始标志)+ 中间 4095 单元与 0~360° 绝对角度线性对应 + 帧尾 8 单元固定低电平(结束标志)。每个最小单元代表 0.088°(默认 244ns @ 994.4Hz;可编程为 488ns @ 497.2Hz)。对舵机 MCU 而言,一路输入捕获即可解算绝对角度,不需要 ADC、不需要查表校准,且帧首/帧尾图案天然提供帧同步,适合在电气噪声环境下可靠传输。
标准 I²C 接口(SCL 最小周期 1μs,即最高 1MHz,参考电路 SDA/SCL 各接 4.7KΩ 上拉)或 SSI 接口(DO/CLK/CSN,其中 CSN 复用 Z 引脚)可读取片内 14bit 绝对角度寄存器,同时可读取磁场强度值(配合按压检测)。对数字舵机,这意味着 0.022° 级的角度读数与诊断信息(磁场强度、角度状态)可进入主控的伺服算法,也为舵机出厂校准与回读测试提供了标准数字通道。
A/B 为互差 90° 的正交脉冲(每圈脉冲数 1~1024 任意整数,EEPROM 寄存器 ABZ_RES[9:0] 编程),Z 为零位脉冲,宽度可选 1/2/4/8/12/16 LSB 或 180°,零位角度可编程,每圈仅一个 Z 脉冲。俯视磁铁逆时针(CCW)旋转时 B 上升沿领先 A 上升沿 1/4 周期,顺时针则相反——方向、位置、速度三信息齐备。订货型号 CT-A200/360/400/600/800/1000/1024 直接覆盖舵机常用线数;如需特殊线数,QT/CT-STD 起步后自行烧写 EEPROM。
U/V/W 为互差 120° 的三相信号,对极数 1~16 由 EEPROM 寄存器 UVW_RES[3:0] 编程,与无刷电机绕组的电周期直接匹配——这正是传统无刷舵机内三只开关霍尔的完整替代。QFN-16 封装还可输出差分 -A/-B/-Z/-U/-V/-W(订货型号 MT6701QT-ACD 的 UVW=-A-B-Z 配置),提升长走线抗共模干扰能力。对无刷舵机设计者,MT6701 把"换相传感 + 位置反馈 + 速度反馈 + 绝对角度"四颗传感器的功能收进了一片芯片。
PUSH 引脚输出按压检测信号:磁铁沿 Z 轴向芯片靠近时,芯片内部磁场强度快速变化,PUSH 输出随之翻转(也可经 I²C 读取磁场强度值自行判断阈值)。在航模舵机上的直接应用是"旋转+按压"模式设置按钮——舵机壳体上免开模、免微动开关,按下输出轴本身即可触发参数设置(中位微调、行程限位、方向翻转),这是磁编码方案独有的产品化增益。
Reference Circuit · 官方参考电路要点
官方规格书给出的 SOP-8 / QFN-16 参考电路包含三项设计要点:① VDD-GND 间就近放置 0.1μF 去耦电容;② 建议在电源线上增加 TVS(6V)提升可靠性——这对直接暴露在舵机电源纹波与电调噪声下的应用是明确的可靠性增强项;③ MODE、Z 引脚内置 200KΩ 上拉,I²C 模式下 SDA/SCL 外接 4.7KΩ 上拉。数字 I/O 为推挽结构(VOL 0.5V / VOH VDD-0.5 @ 2mA,边沿 40ns @ 20pF),可直接驱动 MCU 引脚。
磁编码方案的量产可行性取决于机械公差。本章给出官方磁场参数:磁铁规格、气隙窗口、偏心限制与温度系数——它们共同定义了舵机装配的设计空间。
| 参数 | 说明 | 最小值 | 典型值 | 最大值 | 单位 |
|---|---|---|---|---|---|
| Dmag | 磁铁直径(推荐 1 对极径向充磁) | — | 6.0 | — | mm |
| Tmag | 磁铁厚度 | — | 2.5 | — | mm |
| Bpk | 芯片表面垂直磁场分量 | 200 | — | 1,000 | Gauss |
| AG | 间隙(芯片表面与磁铁距离) | 0.5 | 1.0 | 2.0 | mm |
| RS | 转速 | — | — | 55,000 | RPM |
| DISP | 偏心(磁体中心与感应中心偏差) | — | — | 0.3 | mm |
| TCmag | 磁铁温度系数(钕铁硼) | — | -0.12 | — | %/℃ |
| TCmag | 磁铁温度系数(钐钴) | — | -0.035 | — | %/℃ |
对舵机结构设计者,官方参数给出的是一个1.5mm 宽的气隙窗口(0.5~2.0mm):磁铁镶在输出轴末端(或压装在齿轮组件上),芯片 PCB 固定在壳体筋位上,两者间距落在 0.5~2.0mm 即可保证 Bpk 落入 200~1000 Gauss 的有效感应区间。叠加 ±0.3mm 的偏心公差与 Φ6mm 的推荐磁铁直径,注塑齿轮的同轴度、壳体 PCB 柱的高度公差都有充足裕量——这是磁编码方案能在消费级舵机上量产的结构前提。安装时注意两点:磁铁轴线与芯片感应中心对齐(偏心 ≤0.3mm);芯片感应面正对磁铁端面(感应中心位于封装几何中心)。
麦歌恩磁性编码器家族有多款角度芯片。把 MT6701 放进官网选型表(magntek.com.cn/65)的全家族坐标里,才能看清它为什么是舵机场景的最优解。
| 型号 | 封装 | 系统延时 | 最高转速 | ABZ | UVW | PWM | 绝对角度 | 通信接口 |
|---|---|---|---|---|---|---|---|---|
| MT6835 | TSSOP-16 | 2~10 μs | <120,000 RPM | 1~16384 线 | 1~16 对极 | 12bit | 21bit | 4 线 SPI |
| MT6825 | TSSOP-16 | <2 μs | <25,000 RPM | 1~4096 线 | 1~16 对极 | 12bit | 18bit | 3 线/4 线 SPI |
| MT6701 | SOP-8 · QFN3x3 | <5 μs | <55,000 RPM | 1~1024 线 | 1~16 对极 | 12bit | 14bit | I²C · SSI |
| MT6826S(新品) | TSSOP-16 · QFN4x4 | 2~10 μs | <120,000 RPM | 1~4096 线 | 1~16 对极 | 12bit | 15bit | 4 线 SPI |
| MT6816 | SOP-8 | <2 μs | <25,000 RPM | 1~1024 线 | 1~16 对极 | 12bit | 12bit | 3 线/4 线 SPI |
| MT6813 | SOP-8 · QFN3x3 | 100~400 μs | <6,000 RPM | — | — | 9~12bit | 14bit | I²C · 3 线/4 线 SPI |
注:表中数据取自官网选型表公开字段;工作电压与温度全家族一致(3.0/3.3~5.0V、-40~125℃)。MT6835/MT6825/MT6826S 的"绝对角度"为原始分辨率(经插值),用于高精度伺服驱动场景。
读图要点:舵机电机轴转速通常落在数千至数万 RPM 区间。MT6701 的 55,000 RPM 上限为高速端安装(磁铁装电机轴)留足裕量;MT6813 的 6,000 RPM 上限则只适合低速输出轴安装。
家族中唯一同时集成 I²C/SSI + ABZ + UVW + PWM + 模拟 + PUSH 全功能组合的型号。SPI 系(MT6816/6825/6835)缺少模拟输出,电位计替换路径不通;MT6813 缺 ABZ/UVW,无法服务无刷舵机。
<5μs 延时 + 55,000 RPM:延时指标介于 MT6816/6825(<2μs)与 MT6835/6826S(2~10μs)之间,对毫秒级控制周期的舵机环路全部无感;转速上限是 MT6816/6825 的 2.2 倍,为高速端安装留足空间。
SOP-8 / QFN3x3 双封装与 MT6813 一致,是家族中最小的封装形态;相较 TSSOP-16 的 SPI 系,SOP-8 引脚更少、PCB 占地更小、焊接成本更低——在舵机这种成本敏感的量产品类中,性能过剩的 21bit 方案不如恰到好处的 14bit 方案。
选型结论一句话:有刷舵机改磁反馈、无刷舵机做集成传感,MT6701 是家族中功能覆盖面与工程经济性的交点;若目标场景是超高分辨率伺服驱动(如工业关节模组),可评估 21bit 的 MT6835;若是低速、低成本传感(6000 RPM 以内),MT6813 可作备选。
面向舵机设计者的七步落地路径,以及选型评审中最常被问到的六个问题。
核对舵机板卡稳压输出:MT6701 运行需 3.3~5.0V(规格书条件上限 5.5V)。4.8V 镍氢电池组或 5V LDO 可直供;6.0V 电源轨必须经 LDO 降压。产线 EEPROM 烧写工装需提供 VDD > 4.5V。
按官方推荐采用 Φ6mm × 2.5mm、1 对极径向充磁磁铁(钕铁硼或钐钴),压装/胶接于输出轴末端或齿轮组件;校核最坏气隙下芯片表面磁场落入 200~1000 Gauss,装配气隙控制在 0.5~2.0mm、偏心 ≤0.3mm。
有刷舵机(模拟/PWM/I²C 反馈)选 SOP-8 系列;无刷舵机(UVW 换相)选 QFN3x3 系列(QT-STD 或 QT-ACD)。ABZ 线数可按订货后缀(A200~A800、ACD)或产线 EEPROM 编程确定。
替换电位计:OUT 配置为模拟输出,三线接入原分压采样点;数字舵机:OUT 配置为 PWM(994.4Hz 默认帧),或启用 I²C(SDA/SCL + 4.7KΩ 上拉)读 14bit;无刷舵机:MODE 选择增量模式,UVW 接驱动 ASIC 换相输入,ABZ 接 MCU 测速。
VDD-GND 就近放置 0.1μF 去耦电容,电源线增加 TVS(6V)(官方推荐项);芯片感应中心对准磁铁轴线;ABZ/UVW 走线远离电调功率回路,QFN-16 差分输出(-A/-B/-Z)可用于长走线抗扰。
按舵机行程与方向烧写:零位角度(ZERO[11:0])、Z 脉冲宽度(1/2/4/8/12/16 LSB 或 180°)、ABZ 分辨率(ABZ_RES[9:0],1~1024)、UVW 对极数(UVW_RES[3:0],1~16,匹配电机绕组)、模拟输出行程映射(A_Start/A_Stop、钳位电平);顺时针机型可直接选 CT-STV。
在 -40℃ 与 125℃ 极限点复测角度精度(对照 INL ±1.0° typ / ±1.5° max 的 worst-case 条件:最大气隙 + 最大偏心);按整机验证上电 32ms 准备 + 50ms ABZ 稳定时序与舵机自检窗口的匹配;振动工况下复核 PUSH 阈值不误触发。
可以,这是它最直接的舵机应用路径。模拟输出模式在电气形态上就是一个与电源成比例(Erm ±0.3%)、轨到轨的线性分压器:VDD/GND 接原电位计两端,OUT 接原抽头采样点,MCU 侧固件几乎零改动。相较电位计,它的输出电阻更低(15~30Ω)、线性度更高(INL ±1.0° typ)、且永不磨损。还可通过 EEPROM 把舵机行程区间映射到 0~VDD 满量程,进一步提升行程内有效分辨率。
4.8V 可以直供,6.0V 需要降压。官网标称工作电压 3.3~5.0V,规格书电气参数测试条件为 3.0~5.5V(极限耐压 7V,但不建议长期贴近极限使用)。4.8V 镍氢电池组与 5V LDO 输出均在额定区间内;6.0V 电源轨(如 2S 锂电经 BEC 输出)应经 5V 或 3.3V LDO 供电。注意 EEPROM 烧写时 VDD 必须 > 4.5V,产线编程工装需按此设计。
不浪费,反而更精细。行程只占用编码器量程的一段,但 14bit 全量程分辨率意味着行程内仍有 0.022°/步的理论台阶(±60° 行程内约 5,461 步)。同时模拟输出的起点/钳位可编程特性允许把行程映射到满量程电压,配合行程端点以外的角度还能用于过冲/堵转诊断——全量程能力是冗余安全余量,不是浪费。
用 QFN3x3 封装的 UVW 模式替代三只开关霍尔。UVW 输出 1~16 对极可编程(EEPROM 寄存器 UVW_RES[3:0]),与电机绕组电周期匹配后直接接驱动 ASIC/前级完成换相;ABZ 输出(1~1024 线)供 MCU 做速度环与位置环反馈;I²C/SSI 读 14bit 绝对角度用于软启动与上电定位——上电后 50ms 内芯片可输出"绝对位置脉冲序列",解决无刷系统上电不知转子初始位置的固有问题。一颗芯片覆盖无刷舵机的全部传感角色。
看接口组合与工程经济性。MT6701 是家族中唯一同时具备 I²C/SSI + ABZ + UVW + PWM + 模拟 + PUSH 的型号:模拟输出是电位计替换的独有路径(SPI 系没有);I²C/SSI 的引脚开销低于 SPI 且与主流舵机 MCU 外设习惯一致;55,000 RPM 转速上限高于 MT6816/6825 的 25,000 RPM;SOP-8/QFN3x3 是家族最小封装。MT6835(21bit)面向超高分辨率工业伺服,MT6813(6000 RPM、100~400μs 延时、无 ABZ/UVW)面向低速低成本场合——舵机场景恰好落在 MT6701 的能力甜区。
官方规格书明确标注 MT6701 具备"优异的抗杂散磁场干扰能力"。其差分霍尔惠斯通电桥架构对共模磁场天然抑制;有效信号来自芯片正上方 1 对极磁铁的 200~1000 Gauss 垂直分量,与电机漏磁在空间与频域上均可分离。安装时保证磁铁与感应中心偏心 ≤0.3mm、气隙 0.5~2.0mm,即可把角度精度锁定在 INL ±1.0°(典型)指标内;对极端布局,可选用 QFN-16 的差分 -A/-B/-Z 输出进一步提升信号链抗扰。
立即购买

立即购买

立即购买

立即购买

立即购买

立即购买