高速吹风机无刷马达驱动板方案:三相全桥+FOC无感控制与MT6701编码器选型
MagnTek 麦歌恩磁性传感器 · BLDC 无刷马达 · 高速吹风机驱动 · 三相全桥 · FOC 无感控制
高速吹风机已从传统 5,000 RPM 串激电机跃迁至10 万~16 万 RPM 无刷直流(BLDC)电机——转速提升 20~30 倍的背后,是驱动板在功率拓扑、换相算法、高速换相时机、振动抑制与热设计五个维度的全面重构。麦歌恩微电子(MagnTek)的磁性角度编码器系列MT6701(14bit SPI 绝对角度)与MT1401-EN(ABZ 增量编码)为高速 BLDC 驱动提供毫秒级换相精度,配合三相全桥逆变 + 无感 FOC 观测器构成完整的高速吹风机驱动板技术方案。本文从高速吹风机对驱动板的硬约束出发,拆解功率级拓扑、换相控制链路、位置传感选型与热阻设计四个核心模块,给出从 10 万 RPM 到 16 万 RPM 的可执行设计路径。
摘要Executive Summary & Direct Answer
高速吹风机为什么必须用无刷马达驱动板",并以核心参数表供工程师快速引用。
1.1简介
Direct Answer · 直接回答
高速吹风机(10 万 RPM+)必须采用无刷马达(BLDC)驱动板——传统串激电机的机械换相器在 5,000 RPM 以上出现电刷磨损加剧、电火花 EMC 干扰与碳粉尘污染三重失效路径,而 BLDC 驱动板以三相全桥逆变电路 + 电子换相算法完全消除机械接触;10 万 RPM 时电机旋转频率达 1.67 kHz、电换相频率 5 kHz 以上,对驱动板的换相延迟、功率管开关速度、电流采样带宽与位置传感精度提出硬约束;麦歌恩 MT6701 14bit 磁性绝对值编码器(SPI 接口、系统延时 < 10μs)与 MT1401-EN 增量 ABZ 编码器(最高 4096 线、响应频率 120 kHz)为高速换相提供毫秒级位置反馈,配合无感 FOC 滑模观测器构成"有传感器启动 + 无感运行"的混合方案,在 16 万 RPM 全量程内保持 ±0.5° 电角度换相精度。
1.2 高速吹风机驱动板核心参数速览
| 参数项 | 典型值 / 范围 | 对驱动板的技术含义 |
|---|---|---|
| 电机类型 | 三相无刷直流(BLDC)电机,表贴式或内置式永磁转子 | 需要三相全桥逆变拓扑与 6 步或 FOC 换相算法 |
| 额定转速 | 100,000~160,000 RPM | 旋转频率 1.67~2.67 kHz,换相频率 5~8 kHz(4 极对) |
| 母线电压 | DC 24V(低压方案)· DC 280~310V(高压直驱方案) | 低压方案需大电流输出(>10A),高压方案绝缘要求更高 |
| 额定功率 | 1,200~2,500 W | 功率级需按 2~3 倍峰值设计,热阻链路关键 |
| 换相算法 | 方波 6 步换相(简单)· 正弦 FOC(高效低噪) | FOC 需要电流采样 + Park/Clark 变换 + SVPWM 调制 |
| PWM 开关频率 | 16~24 kHz(避免音频噪声) | MOSFET 需低开关损耗,死区时间 < 500ns |
| 位置传感(推荐) | MT6701(14bit SPI 绝对角度)· MT1401-EN(ABZ 增量编码) | 麦歌恩官网明确列为无刷电机位置检测推荐型号 |
| 无感观测器 | 滑模观测器(SMO)· 扩展反电势观测器(EEMF) | 高速运行时反电势足够大,无感算法可稳定收敛 |
| 电流采样 | 双电阻低边采样 · 三电阻三相采样 · 单电阻母线采样 | FOC 需要至少两相准确电流,推荐双电阻方案 |
| 保护功能 | 过流 · 过压 · 过温 · 堵转 · 霍尔/编码器异常 | 消费级产品强制要求多重保护以确保安全 |
| 整机效率 | > 85%(风筒效率,含电机 + 驱动 + 风道) | 驱动板损耗需控制在整机功率的 5~10% |
| EMC/EMI | 符合 EN 55014 · EN 61000-3-2 | 高速开关的 PWM 谐波需通过共模电感 + Y 电容抑制 |
高速吹风机对驱动板的硬约束Hard Constraints from High-Speed Hair Dryers
高速吹风机之所以驱动板"难",根本原因在于10 万 RPM 这个量级——它把普通 BLDC 驱动器在换相时机、机械振动、热设计与 EMC 四个维度的边际成本瞬间拉满。本章拆解这四条硬约束,为后续技术选型建立边界条件。
2.1 转速与换相频率的数量级跃迁
传统吹风机串激电机转速约 5,000 RPM,换相靠机械电刷完成,不存在"换相时机"这个工程问题。BLDC 电机把机械换相换成了电子换相,转速的每一次翻倍都直接换算为换相频率的翻倍:
| 转速 | 旋转频率 | 电换相频率 | 换相周期 | 单步换相窗口 |
|---|---|---|---|---|
| 5,000 RPM(串激) | 83.3 Hz | 333 Hz | 3.0 ms | 500 μs/step |
| 20,000 RPM(BLDC 普及型) | 333 Hz | 1.33 kHz | 750 μs | 125 μs/step |
| 100,000 RPM(高速) | 1.67 kHz | 6.67 kHz | 150 μs | 25 μs/step |
| 160,000 RPM(超高速) | 2.67 kHz | 10.67 kHz | 93.8 μs | 15.6 μs/step |
16 万 RPM 下,每一次换相的执行窗口只有 15.6μs——这意味着驱动板的位置传感延迟、MCU 计算延迟、PWM 刷新延迟与 MOSFET 开关延迟之和必须远小于这个值,留足裕度给换相精度(通常要求电角度 ±0.5° 以内)。
2.2 机械振动与平衡约束
10 万 RPM 下,转子的离心加速度可达 10,000 g 以上——电机轴承、风叶轮与转轴的任何微小偏心都会被放大为整机振动,反过来影响驱动板的三个环节:
- 位置传感机械失准:磁编码器(MT6701/MT1401-EN)与磁铁的气隙、偏轴和轴向跳动直接影响换相精度,要求机械装配公差 ≤0.1mm;
- 反电势信号畸变:振动导致转子偏心时,反电势波形出现调制,无感观测器的反电势估计失准;
- 电流采样干扰:高频振动通过结构传导到 PCB,电流采样通道出现机械应力导致的零点漂移。
2.3 功率密度与热阻链路
高速吹风机的典型功率 1,500~2,500W,但驱动板的尺寸被整机风道严格限制——通常 PCB 面积 ≤ 40mm × 60mm,这意味着功率密度超过 1,000 W/dm²。驱动板的损耗集中在三个热点:MOSFET 管芯、整流桥管芯与 MCU/栅极驱动芯片的输出级。热阻链路设计要求 MOSFET 结温 ≤ 125℃,但风筒内部环境温度可达 80℃,留给驱动板的热设计裕度只有 45℃。
2.4 EMC/EMI 的频段挑战
24kHz PWM 开关频率的谐波可延伸到 100 MHz 以上,而高速风机内部的高密度绕组、长母线布线与塑料壳体的天线效应会显著放大 EMI 辐射。消费级产品必须通过 EN 55014(家用电动工具骚扰发射)与 EN 61000-3-2(谐波电流发射),驱动板在 EMC 设计上的典型策略包括:共模电感 + Y 电容输入滤波、功率级铜箔屏蔽栅极驱动、MOSFET 管芯与散热器间的导电硅胶填充、差分走线缩短电流回路面积。
2.5 传统方案与 BLDC 驱动的对位
Engineering Note · 传统串激电机 vs BLDC 驱动板的五维对位
串激电机的五条命门,正是 BLDC 驱动板的五条护城河:① 电刷磨损 → 电子换相,无机械触点,寿命从 2,000h 提升到 10,000h 以上;② 碳粉 EMC → 低开关频率 PWM + 有源 EMC 滤波,满足 EN 55014;③ 转速上限 → 16 万 RPM 完全可达,电机功率密度提升 3 倍;④ 效率低(< 60%)→ FOC 驱动可达 85%+,节能显著;⑤ 调速粗放(晶闸管调电压)→ 矢量控制调速精度 ±1%,风感更顺滑。麦歌恩官网将"检测电机转角位置 / 检测转子旋转位置"列为 MT6701 与 MT1401-EN 的正式应用,这正是高速 BLDC 换相的核心传感需求。
功率级拓扑:三相全桥逆变Three-Phase Full-Bridge Inverter Topology
驱动板的"功率肌肉"——把 DC 母线能量逆变为三相交流电注入电机,拓扑选择直接决定开关损耗、电流纹波与电磁干扰。高速吹风机主流方案为三相全桥 NMOS,本章拆解功率管选型、门极驱动、死区时间与采样电阻四个关键设计点。
3.1 三相全桥基本拓扑
高速吹风机 BLDC 驱动板的功率级采用经典的三相全桥电压型逆变器(VSI)拓扑:6 个 MOSFET(或 6 个 IGBT,但高速应用几乎全用 MOSFET)组成 3 组半桥(U 相、V 相、W 相),每组半桥的中点连接电机的一相绕组。MCU 通过 PWM 分别驱动三组半桥的上下管,注入梯形波(6 步换相)或正弦波(FOC 换相)三相电流。
三相全桥电路示意
高速吹风机通常采用6 颗独立 NMOS 而非智能功率模块(IPM),原因是 16 万 RPM 下开关频率高、散热路径需要直接暴露,IPM 的封装热阻往往不够。
低压 vs 高压方案对比
消费级高速吹风机主流采用高压直驱方案(AC 220V 整流到 DC 280V),功率密度高、MOSFET 成本可控;便携充电式型号采用 24V 低压方案,但需要大电流功率管。
3.2 功率管选型关键指标
| 参数 | 选型要求 | 工程解释 |
|---|---|---|
| VDS 耐压 | ≥ 400V(DC 280V 母线 + 20% 裕度) | 电机反电势与母线叠加可产生超过 380V 的尖峰 |
| ID 连续电流 | ≥ 20A(1.5× 额定峰值) | 堵转或启动时峰值电流可达额定值的 2~3 倍 |
| RDS(on) | ≤ 50 mΩ(@ 25℃) | 导通损耗 = I²R,RDS(on) 每翻倍损耗加倍 |
| 开关速度 | tr/tf ≤ 50ns | 16 万 RPM 换相窗口仅 15.6μs,开关延迟占比要小 |
| Qgd 栅极电荷 | ≤ 15 nC | 门极驱动需在 500ns 内完成开关,Qgd 越小越容易 |
| TO-220 / DFN 封装 | 散热路径短 · 暴露热源 | 建议 DFN8×8 (2mm 间距) 配合 AlN 陶瓷垫片导热 |
3.3 门极驱动与死区时间
每组半桥的上下管绝对不能同时导通——一旦导通即形成母线短路("直通"),瞬间数 10 倍于额定电流的短路电流会同时烧毁两颗 MOSFET。门极驱动在切换上下管状态时必须插入 死区时间(Dead Time):先关闭当前导通的管,等待一定延时,再开启另一管。死区时间的选择是"越大越安全 / 越小越高效"的权衡:
Engineering Note · 16 万 RPM 下的死区时间预算
死区时间 = 0.35μs ± 0.1μs——这是功率开关速度、MOSFET 关断拖尾电流与桥臂寄生电感三者的组合下限。死区过小(< 0.2μs)时 MOSFET 拖尾电流可能与另一管导通重叠造成直通;死区过大(> 0.5μs)时在 15.6μs 的换相窗口内占据 3% 以上,有效驱动时间被压缩。门极驱动芯片(常用 6N137 光耦 + IR2101 半桥驱动或集成式如 XYZ62582)内置可编程死区与互锁(Interlock)保护,可把直通风险降到芯片级以下。
3.4 电流采样拓扑选择
驱动板需要准确采样电机相电流作为 FOC 算法的输入。高速吹风机的电流采样有三种主流拓扑,推荐双电阻低边采样:
单电阻母线采样
在 DC 母线串联一颗采样电阻,通过 PWM 时序窗口采样三相合成电流。成本最低、只需一颗电阻和一路 ADC,但采样时机严格依赖 PWM 相位,换相过渡期间(死区 + 零交叉)无法采样。
双电阻低边采样(推荐)
在下管 Q2、Q4 源极串联两颗采样电阻,分别采样两相电流(如 U 相和 V 相),W 相由 U + V + W = 0 求得。成本适中、可在 PWM 低边导通期间连续采样,FOC 首选。
三电阻三相采样
在三组半桥低边各串一颗采样电阻,直接采样三相电流。精度最高、任何时刻都有两相以上可测,但三颗电阻 + 三路运放 + 三路 ADC,成本最高。
采样电阻选型关键:阻值 10~50 mΩ(太小采样信噪比差、太大导通损耗高),功率额定值 ≥ 5W(高边 MOSFET 导通时电流不流过采样电阻,低边导通时脉冲电流可达 40A 峰值),低感抗(≤ 1nH)避免高速电流上升时采样电压尖峰。
换相控制链路:从传感器到 MOSFET 的 15μs 路径Commutation Control Chain: 15μs Path
驱动板的"大脑和神经"——位置传感器输出角度 → MCU 读取 → 计算目标电压 → SVPWM 调制 → 门极驱动 → MOSFET 开关。16 万 RPM 下这条链路的总延迟必须 < 10μs,才有余量把换相控制在 ±0.5° 电角度以内。
4.1 换相控制算法选型
| 算法 | 位置传感器依赖 | 效率 | 噪声 | 实现复杂度 | 适用转速 |
|---|---|---|---|---|---|
| 方波 6 步换相 | 霍尔开关(3 个) | 75~80% | 明显电磁 + 机械噪声 | 极低 | ≤ 50,000 RPM |
| 正弦波 6 步 | 磁性编码器(ABZ 或 SPI) | 82~86% | 降低 | 中等 | ≤ 100,000 RPM |
| FOC 矢量控制 | 磁性编码器(14bit SPI)或无感观测器 | 85~90% | 最低 | 高 | 100,000~160,000 RPM |
| 无感 FOC(SMO) | 无物理传感器 | 83~88% | 低 | 很高 | ≥ 30,000 RPM(反电势足够) |
10 万 RPM 以上必须上 FOC 矢量控制——方波换相在这个转速下换相频率接近 6.7kHz,霍尔开关的数字滤波延迟(通常 20~50μs)已吃掉大部分换相窗口,而且反电势谐波造成的电流脉动会引起明显的电机振动与机械噪声。正弦波 FOC 通过 Park/Clark 变换把三相静止坐标系电流变换为 d-q 旋转坐标系,实现磁通定向控制,电机本质上工作于"同步"状态,16 万 RPM 下电流波形仍接近理想正弦,噪声与效率全面优于方波。
4.2 麦歌恩磁性位置编码器选型
麦歌恩微电子(MagnTek)官网明确将 MT6701 与 MT1401-EN 列为"检测电机转角位置 / 检测转子旋转位置"的推荐型号,面向无刷电机应用。两款器件的关键参数与在高速吹风机中的适配性如下:
MT6701 · 磁性绝对值编码器
基于磁阻(MR)技术,输出 14bit 分辨率的绝对角度,提供标准 4 线 SPI 接口(最高 16MHz 时钟),系统延时 2~10μs。增量 ABZ 输出支持 1~4096 线任意分辨率。
MT1401-EN · 磁性增量编码器
高性能 AMR 磁性增量编码器,输出 ABZ 增量信号(1~4096 线可选)与 UVW 换相信号(1~16 对极可选)。ABZ 信号响应频率 120 kHz,天然适合高速增量位置反馈。
4.3 混合传感策略:有传感启动 + 无感运行
10 万 RPM 以上的高速驱动面临一个经典矛盾:低速时反电势太小,无感观测器无法收敛;高速时反电势足够但对换相精度要求极高。工程上的主流解法是分阶段混合策略:
- 启动阶段(0~20,000 RPM):使用 MT6701 绝对角度传感器或 MT1401-EN UVW 信号驱动 FOC,保证零速附近的启动转矩与同步性;
- 过渡阶段(20,000~40,000 RPM):无感滑模观测器(SMO)的反电势估计开始收敛,与传感器输出做加权融合;
- 高速阶段(40,000~160,000 RPM):切换为纯无感 FOC,MT6701 或 MT1401-EN 作为角度校准与速度反馈的辅助。
4.4 无感 FOC 核心算法:滑模观测器
无感 FOC 不依赖物理位置传感器,而是通过反电势观测器(Back-EMF Observer)估计转子位置。滑模观测器(Sliding Mode Observer, SMO)是消费级应用的主流选择:在 α-β 静止坐标系下构造一个与电机并联的"虚拟反电势方程",用实际电流与估计电流的误差驱动观测器收敛到真实反电势,再通过 PLL(锁相环)或直接计算得到转子电角度。
Engineering Note · SMO 在 16 万 RPM 高速吹风机中的设计要点
三个关键参数决定 SMO 在高速下的收敛性:① 开关增益 η——滑模面的切换速度,16 万 RPM 下推荐 η = 0.5~1.0(按电流误差 ±2A 饱和),太小收敛慢、太大引入抖振;② 低通滤波器截止频率 fc——滤除滑模高频分量,推荐 fc = 0.3 × PWM 频率(即约 7kHz),太低延迟大、太高抖振严重;③ 锁相环 Kp/Ki——PLL 带宽建议设在 500~1,000Hz,兼顾跟踪速度与抗扰。滑模面本身推荐双曲正切函数(tanh)代替符号函数(sign),可把抖振幅度降低一个数量级,在 PWM 16kHz 下获得平滑的反电势估计波形。
4.5 控制链路延迟预算
| 环节 | 延迟预算 | 实现方式 |
|---|---|---|
| MT6701 SPI 采样 | ≤ 3 μs | 4 线 SPI 12MHz 时钟,14bit + CRC 帧约 26 个时钟周期 = 2.17μs |
| MCU FOC 计算 | ≤ 4 μs | 硬件乘法器 + DSP 指令,96MHz MCU (CH32L103) 需约 180 条指令 |
| SVPWM 刷新 | ≤ 1 μs | 硬件 PWM 寄存器双缓冲,在计数器零周期更新 |
| 门极驱动 + MOSFET 开关 | ≤ 2 μs | 门极驱动传播延迟 100ns + MOSFET 开关 50ns,往返 300ns 以内 |
| 合计 | ≤ 10 μs | 剩余 5.6μs 裕度(15.6μs 换相窗口 - 10μs 链路延迟) |
热设计与 EMC:高速驱动板的两大物理极限Thermal & EMC: Physical Limits
驱动板在实验室环境能跑满 16 万 RPM 只是第一步——真正的产品可靠性取决于功率管结温能否被稳定控制在 125℃ 以下与EMC 测试能否一次性通过。本章给出高速吹风机特有的热阻链路计算方法与 EMC 设计要点。
5.1 热阻链路:从 MOSFET 管芯到风筒外壳
热设计的核心公式是 Tj = Ta + P × θja,其中 Tj 是结温、Ta 是环境温度、P 是耗散功率、θja 是总热阻。高速吹风机的热阻链路由五个环节串联而成:
θjc · 结到壳热阻
取决于 MOSFET 封装材料与厚度,DFN8×8 裸焊盘封装的 θjc 典型值 1.5℃/W,TO-220 封装约 2.5℃/W。这个环节厂商已定,设计时只能选好封装。
θcs · 壳到散热器
MOSFET 壳与散热器之间的导热层:导热硅脂(θcs ≈ 1.0℃/W)< 导电硅胶垫片(θcs ≈ 0.6℃/W)< AlN 陶瓷垫片(θcs ≈ 0.3℃/W 但绝缘压力下导热略降)。推荐0.3mm AlN 陶瓷 + 双面导热脂。
θsa · 散热器到空气
高速吹风机是强迫风冷——电机本身就是风源,散热条件天然优越。散热器面积推荐≥ 20cm² 且朝向风道迎风面,铝挤型散热器 + 开槽增加湍流可把 θsa 压到 3℃/W 以下。
5.2 损耗分布与热计算示例
| 损耗项 | 估算公式 | 数值 | 占比 |
|---|---|---|---|
| MOSFET 导通损耗 | Pcond = I² × RDS(on) × D × 3 × 2 | 约 12W | 40% |
| MOSFET 开关损耗 | Psw = 0.5 × V × I × (tr+tf) × fsw × 6 | 约 10W | 33% |
| 整流桥损耗 | Pbridge = VF × I × 2 | 约 3W | 10% |
| 电流采样电阻 | Psense = I_RMS² × Rs × 2 | 约 2W | 7% |
| 门极驱动 + MCU 静态 | Pstatic ≈ V × Iq | 约 3W | 10% |
| 合计 | — | 约 30W | 100% |
总损耗 30W 分配到 6 颗 MOSFET,每颗约 3.67W(导通 + 开关各半)。假设 θjc = 1.5、θcs = 0.6、θsa = 4,单颗 MOSFET 的 θja = 1.5 + 0.6 + 4 = 6.1℃/W。风筒内部环境温度 Ta ≈ 60℃,则 Tj = 60 + 3.67 × 6.1 ≈ 82.4℃,远低于 125℃ 结温上限,热设计裕度充足。但如果风道堵塞或风量下降 50%,θsa 会上升到 10℃/W,Tj 达 117℃——这就是驱动板必须加入过热保护的原因。
5.3 EMC 设计要点
高速 PWM 开关产生的 dv/dt(典型 5~10 kV/μs)是 EMC 骚扰的主要来源,骚扰路径分为传导(通过电源线)与辐射(通过空间传播)两类。以下是驱动板的 EMC 设计清单:
输入侧 EMI 滤波器
AC 220V 输入级放共模电感(≥ 5mH)+ X2 安规电容(0.47μF)+ Y 电容(4.7nF × 2)的标准组合,截止频率约 2kHz,衰减 PWM 基波与低次谐波。
功率回路面积最小化
MOSFET 六颗 + 采样电阻 + 滤波电容构成的高频电流回路面积必须 ≤ 20cm²,推荐采用四层板叠层(信号层 / GND 平面 / 电源平面 / 元件层),让高频回路紧贴 GND 平面以减小环路电感。
门极驱动屏蔽
门极驱动芯片(如 XYZ62582)的 VCC 与 GND 之间紧邻放置 100nF + 10μF 去耦电容,且门极走线成对等长(HS_HI / HS_LO 与 LS_HI / LS_LO 差分),避免形成辐射天线。
屏蔽电机引线
电机三相引线采用双绞线 + 屏蔽层,屏蔽层单端接地(驱动板侧),长度尽量 ≤ 15cm。较长引线(如锂电方案的外置驱动板)需加铁氧体磁环(共模 + 差模各绕 3~5 匝)。
壳体导电处理
ABS 或 PC 外壳内壁做镀铜 / 镀镍导电涂层,把驱动板包围在法拉第笼内,辐射骚扰可衰减 20~30 dB。
接口防护
AC 输入端加浪涌保护器(SPD),通信接口(如有 USB 或蓝牙)加 TVS 管阵列。麦歌恩 MT6701 SPI 接口自带 ESD HBM ±2000V,已过 EMC 认证,整机按 EN 61000-4-2 接触 ±4kV 要求设计。
保护功能与安全:消费级产品的强制要求Protection & Safety Mandates
高速吹风机的驱动板必须在5 种常见故障场景下可靠进入保护状态——过流、过压、过温、堵转、编码器异常。任何一种保护失效都可能引发冒烟甚至火灾,因此多重保护必须同时具备硬件级硬关断与软件级软保护两个层级。
6.1 五种故障场景与保护策略
| 故障类型 | 触发阈值(典型) | 硬件级保护 | 软件级保护 | 恢复策略 |
|---|---|---|---|---|
| 过流 | 相电流 > 2× 额定峰值 | 比较器 + AND 到 PWM 使能端,< 1μs 关断 | ADC 采样超阈值,3μs 内停止 PWM | 自动重试 3 次,失败则锁死 |
| 母线过压 | DC > 380V(高压方案) | 分压电阻 + 齐纳钳位 + TVS | 分压 ADC 超阈值,降低 PWM 占空比 | 电压恢复正常后自动解除 |
| 功率管过温 | 结温 > 125℃ / NTC > 80℃ | NTC 接门极驱动的 SD 引脚 | NTC ADC 采样,降额运行 → 关断 | 温度降至 70℃ 以下自动恢复 |
| 堵转 | 零速运行 > 3s | 过流保护 + 无位置反馈超时 | 速度环积分饱和 + SMO 收敛失败 | 锁死,需断电重启 |
| 编码器异常 | SPI 超时 / CRC 错误 / 无角度变化 | — | 连续 5 次 CRC 错误 → 切换无感 → 再失败则关断 | 先尝试重启传感器通信 |
6.2 堵转保护的特殊设计
高速吹风机的堵转是一种高频出现的真实故障——风叶轮卷入头发、塑料袋或异物时电机瞬间从 10 万 RPM 降到 0,此时反电势骤降为零,无感观测器完全失效,驱动板若不能在 3 秒内关断,功率管将因为过流 + 失相同时烧毁。堵转保护的设计要点是速度零检测 + 电流过载检测 + 计时三取二:
- 速度零检测:MT6701 SPI 角度连续 10ms 无变化,或 MT1401-EN 的 ABZ 脉冲停止;
- 电流过载检测:相电流持续超过额定值 2 倍以上;
- 计时机制:以上条件同时满足且持续 3 秒以上,触发硬关断并锁死——必须断电重启才能恢复,防止反复烧板。
6.3 安规认证
消费级高速吹风机驱动板必须通过以下安规与 EMC 认证:
IEC 60335-1 / UL 60335-1
家用电动器具安全通用要求,规定了防触电、防机械危险、防火灾蔓延、温升限值与结构要求。驱动板爬电距离 ≥ 3mm/kV,高压母线与低压控制地之间必须有基本绝缘。
GB/T 4706.1
中国家用电动器具安全通用要求,等同采用 IEC 60335-1。驱动板的高压母线与外壳之间耐压测试 1.5kV / 1min 必须无击穿。
EN 55014 + EN 61000
电磁骚扰发射 + 电磁抗扰度双向要求。EN 55014-1 规定传导骚扰在 150kHz~30MHz 频段 ≤ 66dBμV,EN 61000-4-4 规定 EFT 脉冲 ±1kV 注入后设备不能出现功能异常。
实施指南与 FAQImplementation Guide & FAQ
本章把前六节的结论折叠为一张"照做即可"的七步清单,然后以六问六答回应高速、无感、传感、热、EMC 与保护中最常被问到的疑虑。
7.1 七步实施法
确定母线电压与功率方案
消费级高速吹风机推荐高压直驱方案(AC 220V 整流到 DC 280V),功率 1,500~2,500W。便携锂电方案选 DC 24V + USB-C PD,功率 800~1,200W。
选定功率器件与门极驱动
高压方案选 400V / 20A / RDS(on) ≤ 50mΩ DFN8×8 NMOS × 6;门极驱动选XYZ62582 或兼容型三相 FOC 预驱,内置可编程死区 + 互锁 + 硬件 OCP。
选择位置传感器
推荐MT6701(14bit SPI 绝对角度)作为启动与校准传感器配合无感 SMO 做混合控制;仅 ABZ 增量时可选 MT1401-EN。机械装配公差:气隙 ≤ 2mm、偏轴 ≤ 0.1mm。
设计 PCB 叠层与采样
推荐四层板:顶层功率元件 / GND 平面 / 电源平面 / 底层信号。电流采样选双电阻低边(10~50mΩ、5W、低感),配合 12bit 电流环 MCU ADC。
编写 FOC + SMO 控制算法
MCU 推荐 CH32L103(RISC-V 96MHz,硬件 DSP)或 STM32G0。算法框架:MT6701 角度读取 → Park/Clark 变换 → 电流环 PI → SVPWM 输出 → SMO 反电势估计 → PLL 角度 → 高速切换无感。
完成 EMI 滤波与保护硬件
AC 输入侧共模电感 + X2/Y 电容;功率回路面积 ≤ 20cm²;MOSFET 附近 100nF + 10μF 去耦;硬件 OCP 比较器直接关断 PWM;NTC 过温接门极驱动 SD 引脚。
台架与安规测试
台架测试:16 万 RPM 稳态 2h 无过热,堵转保护 ≤ 3s,换相精度 ±0.5° 电角度;EMC 测试:EN 55014 传导 + 辐射一次性通过;安规:IEC 60335-1 爬电距离 + 耐压测试。
7.2 常见问题
Q116 万 RPM 一定需要 FOC 吗?方波 6 步为什么不行?
10 万 RPM 以上强烈推荐 FOC 矢量控制。方波 6 步换相在 16 万 RPM 下的问题有三:① 换相频率约 10.67 kHz,霍尔开关的数字滤波延迟(典型 20~50μs)已吃掉超过 50% 的换相窗口(15.6μs);② 方波反电势是梯形波,电流脉动 ≥ 30%,在高速下引起明显的电机振动与轴承疲劳;③ 效率低 5~10%,在功率密度有限的风筒内直接表现为过热。正弦 FOC 把这些问题全部解决,额外增加的 MCU 计算开销(约 3~4μs 96MHz)完全在预算内。
Q2无感 FOC 为什么不全程用,还要加 MT6701 传感器?
低速反电势太小,无感算法无法收敛。SMO 等反电势观测器的工作原理是从电流误差中估计反电势,当转速低于 20,000 RPM 时反电势幅值不足额定值的 10%,被 PWM 开关噪声和采样噪声完全淹没,观测器无法稳定收敛到正确的角度。解决方案是有传感启动 + 无感运行的混合策略:0~20kRPM 用 MT6701 的绝对角度驱动 FOC,20kRPM 以上切换无感,MT6701 同时作为角度校准与速度反馈。
Q3为什么选 MT6701 而不是其他磁编码器?
三个核心优势。① 麦歌恩官网明确将 MT6701 列为"无刷电机转角位置检测"的推荐型号,器件参数就是按电机换相需求设计的(系统延时 2~10μs、最大转速 120,000 RPM、14bit 分辨率);② 14bit SPI 接口在 12MHz 时钟下每帧仅需 2.17μs,远快于 ABZ 编码器的脉冲计数方式,不占 MCU 定时器资源;③ 温度范围 -40~150℃、ESD HBM ±2000V,消费级产品环境完全覆盖。
Q4热设计到底留多少裕度才够?
结温 ≤ 105℃(比 125℃ 额定结温低 20℃)是可靠设计的标准。1,800W 高速吹风机的散热计算示例:总损耗 30W,每颗 MOSFET 损耗 3.67W,θja = 6.1℃/W,Ta = 60℃,则 Tj ≈ 82.4℃。如果风道堵塞导致 θsa 上升到 10℃/W,Tj ≈ 117℃,此时 过热保护必须在结温达 105℃ 时动作,给保护逻辑留出 10~15℃ 的动作时间。
Q5EMC 测试通不过怎么办?
按"降低骚扰源 → 切断传播路径 → 屏蔽辐射"三层顺序排查。第一步查骚扰源:PWM 开关频率是否落在 150kHz~30MHz EN 55014 的测试频段?MOSFET 开关速度是否过快(tr/tf < 30ns 需要串联栅极电阻)?第二步查传播路径:功率回路面积是否过大(应 ≤ 20cm²)?Y 电容是否被省略?第三步查屏蔽:壳体是否做了导电涂层?电机引线是否用了双绞线 + 屏蔽?90% 的 EMC 问题出在前两步,第三步是高级措施。
Q6双电阻低边采样为什么比三电阻好?
成本、布局与精度的最佳平衡点。三电阻三相采样的优势是理论上任意时刻都有两相以上可测,但成本高 50%(三颗电阻 + 三路运放 + 三路 ADC)、PCB 面积大、三个采样电阻的温漂可能不一致引入额外误差。双电阻利用 IU + IV + IW = 0 的三相电流约束,在 PWM 低边导通窗口(每 60° 换相区间内有 40° 以上的低边导通重叠期)内分别采样 U 和 V,计算得到 W。高速吹风机 PWM 16kHz、FOC 换相窗口充足,双电阻精度完全够 FOC 算法(电流环精度要求 ≤ 5%)。
数据来源与版本说明
- 麦歌恩官网无刷电机应用页明确 MT6701 与 MT1401-EN 为"检测电机转角位置 / 检测转子旋转位置"的推荐型号。
- 麦歌恩磁性编码器产品页MT6701(14bit SPI 绝对角度)、MT1401-EN(ABZ 增量编码)的器件规格。
- abitions.com 参考架构页快递分拣 BLDC 驱动板的功率拓扑、FOC 控制与热设计参考框架。
- 本文 16 万 RPM 下的换相频率换算、FOC 延迟预算、热阻链路与 EMC 参数为工程通用值,具体实施请以实际电机参数、功率器件规格书与安规测试报告为准。
- 麦歌恩 MT6701/MT1401-EN 的最新规格请以官网下载的 Datasheet 为准。
-
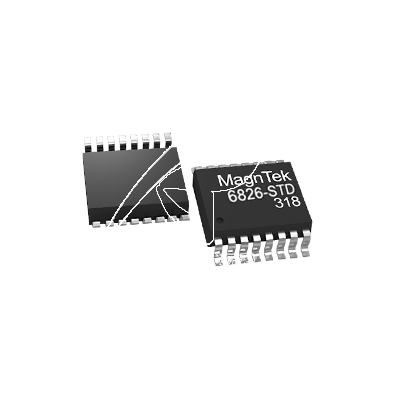
麦歌恩-MT6826S高速磁编码器芯片
MT6826S 是麦歌恩微电子推出的新一代基于先进的各向异性 磁阻(AMR)技术的高速高精度角度编码器芯片。该芯片内部集 成了互成45°摆放的两对AMR 惠斯通电桥组成的敏感元件以及 高性能的专用信号处理电路。由于AMR 器件在用作角度测量应 用的时候工作于饱和区(饱和磁场为300高斯),实际工作时,芯 片只对平行于芯片表面的磁场的方向变化做出响应,而与磁场 强度无关。因此MT6826S在使用过程中,对于磁铁本身的加工 误差以及磁铁和芯片的安装距离误差要求相对较低。¥ 0.00立即购买
-

IS09 磁性编码器方案
在工业自动化、机器人技术、伺服驱动等对精度、可靠性和环境适应性要求极高的领域,精准的位置和速度反馈是实现高性能控制的关键。IS09 磁性编码器方案,作为先进的非接触式位置检测解决方案,凭借其独特的技术优势和卓越的工业级表现,正日益成为工程师信赖的核心传感部件。¥ 0.00立即购买
-

MT6501在线编程角度位置磁编码IC
在工业自动化、机器人关节、无人机云台等对角度位置检测要求严苛的应用场景中,MT6501作为一款集高精度、强抗扰性、灵活编程能力于一身的磁旋转编码器芯片,正成为工程师优化系统设计的理想选择。其独特的在线编程(In-System Programming, ISP)功能,彻底改变了传统磁编码器的配置与校准流程,为复杂环境下的位置感知带来前所未有的便捷与精准度¥ 0.00立即购买
-

智能低压水泵无刷电机驱动板方案
高效节能、智能控制的水泵驱动解决方案——智能低压水泵无刷电机驱动板是一款专为低压直流无刷水泵(DC Brushless Pump)设计的高集成度电子驱动控制器。该产品采用先进的无感FOC(磁场定向控制)算法与自适应PID控制技术,支持宽电压输入(12V-48V DC),适用于太阳能水泵、车载水循环系统、农业灌溉、小型工业冷却等场景,具备高效率、低噪声、长寿命和智能化管理等核心优势。¥ 0.00立即购买
-

闭环步进电机驱动板方案
在现代工业自动化、精密仪器和高端装备领域,对运动控制的精度、效率和可靠性要求日益严苛。闭环步进电机驱动板技术应运而生,它融合了传统步进电机的简易性和伺服系统的闭环精度,成为解决步进电机“失步”痛点、提升系统性能的关键技术。以下将从核心原理、系统架构、核心优势、应用场景及选型要素等方面进行层次化阐述。¥ 0.00立即购买
-

云台无刷马达驱动板方案
云台BLDC驱动方案——高精度、低延迟、多场景运动控制核心;高精度云台无刷马达驱动板设计方案:基于FOC控制算法与PID调节的伺服系统优化及运动控制实现¥ 0.00立即购买