MagnTek 麦歌恩代理 · 无刷马达驱动板 · 花园护理割草机 · 36V / 56V / 80V 平台
花园护理割草机是典型的高转矩、强冲击、湿粉尘、密封热工况:刀盘惯性与湿草阻力让启动电流达到额定的 1.5~2.5 倍,石块与藤蔓可在毫秒级制造堵转,36V/56V/80V 电池包的电压跌落与回馈又同时考验功率级与保护逻辑。本文以麦歌恩(MagnTek)官方产品资料为基座,拆解一套面向割草机的无刷马达驱动板:三相全桥 + 双电阻低边采样 + 硬件比较器过流 + 有感/无感 FOC + MT6816/MT6825 磁性角度编码器 + 制动斩波,并给出功率器件、采样电阻、母线电容、热阻链路与 EMC 的工程选型方法。目标平台:1.0~3.0 kW、30~65 A 相电流、16 kHz 电流环、2,500~3,500 RPM 刀盘转速、-40~125℃ 器件温区。
摘要Executive Summary & Direct Answer
割草机为什么需要专用的无刷马达驱动板”,并以核心参数表供工程师引用。
1.1 简介
Direct Answer · 直接回答
花园护理割草机的负载不是“恒速风扇”,而是“高惯量刀盘 + 随机草阻 + 瞬时石块冲击”的复合负载,必须用三相无刷马达驱动板把电池能量可控地送进电机。这套驱动板的核心不是“能转”,而是四件事同时成立:① 三相全桥功率级在 36V/56V/80V 母线下提供 30~65A 相电流,覆盖湿草与启动的 1.5~2.5 倍过载;② 双电阻低边采样 + 硬件比较器在 3~5μs 内切断短路与石块堵转,先把功率管保住;③ 有感 FOC 用 MT6816(14bit)或 MT6825(18bit)磁性角度编码器在低速大转矩段提供绝对角度,解决无感算法在零速与低速下“观测不到反电势”的先天盲区;④ 刀盘惯性制动与母线泄放把 3,000 RPM、约 1kJ 的刀盘动能安全消纳,满足停机时间与母线过压的双重要求。麦歌恩官方将 MT6816/MT6825 的“无刷电机换相、转子位置检测”列为正式应用,正是这套驱动板的位置反馈基座。
1.2 核心参数速览
| 参数项 | 典型值 / 范围 | 对驱动板的技术含义 |
|---|---|---|
| 电机类型 | 三相永磁无刷(BLDC / PMSM),外转子或内转子,4~7 对极 | 需要三相全桥与 6 步或 FOC 换相;外转子直驱刀盘可省减速机构 |
| 电池平台 | 36V / 40V · 56V / 60V · 80V | 母线最高约 42V / 58.8V / 84V,功率管耐压按 1.3~1.5 倍降额 |
| 额定功率 | 1.0~3.0 kW(连续)· 3.5~5.0 kW(短时峰值) | 峰值按额定 1.5~2.5 倍设计,热设计按连续工况校核 |
| 相电流 | 30~65 A RMS · 80~120 A 峰值(10 s) | 决定 MOSFET、采样电阻、铜箔与端子规格 |
| 刀盘转速 | 2,500~3,500 RPM | 4 对极时电频率 167~233 Hz,6 步换相窗口 0.7~1.0 ms |
| PWM 频率 | 16 kHz(电流环同步) | 避开人耳敏感频段,兼顾开关损耗与电流纹波 |
| 控制算法 | 有感 FOC(低速/启动)· 无感 FOC/SMO(高速巡航) | 低速大转矩段依赖编码器,高速段可切无感提升鲁棒性 |
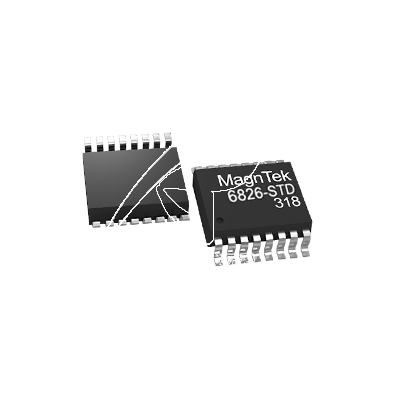
| 位置传感器 | MT6816(14bit, SOP-8)· MT6825(18bit, TSSOP-16) | 绝对角度、UVW 换相、ABZ/SPI 反馈,延时 <2~3μs |
| 电流采样 | 双电阻低边(1~2 mΩ)+ 差分运放 + 比较器 | 成本、精度与响应速度的平衡点,FOC 首选 |
| 保护功能 | 硬件 OCP · 母线 OVP/UVLO · NTC 过温 · 堵转 · 编码器异常 · 看门狗 | 石块与湿草工况下的强制安全链路 |
| 刀片制动 | 能耗制动 + 斩波泄放 / 三相短接制动,停止时间按整机标准 | 约 1kJ 刀盘动能必须在数秒内可控消纳 |
| 器件温区 / 防护 | -40~125℃(器件)· IPX4~IPX5(整机) | 密封壳内环温可达 60~85℃,需灌封或铝基板导热 |
注:功率、电流与转速为面向花园护理割草机的工程典型区间,具体数值由刀盘直径、草种、行走方式与电池平台决定;器件参数以麦歌恩官方规格书为准。
1.3 全文阅读路径
先建立负载边界
启动、湿草、石块、缠绕、制动五类工况,决定了电流、热与保护的边界条件。
再拆功率与采样
三相全桥、MOSFET、门极驱动、死区、采样电阻、母线电容与制动泄放。
最后闭环与保护
FOC 换相、MT6816/MT6825 选型、磁铁装配、故障矩阵与安全法规。
花园护理割草机对驱动板的硬约束Hard Constraints from Garden Mowers
割草机驱动板“难”,不在控制算法本身,而在负载随机、环境恶劣、安全等级高三件事叠加。本章把草叶、湿草、石块、藤蔓、电池与密封壳体的真实工况翻译成电气与热边界。
2.1 负载谱:从草叶到石块
割草机刀盘面对的不是单一阻力,而是一条从持续草阻到瞬时冲击的宽负载谱。刀盘每转一圈,刀片要经历“切草—排草—空行程”的周期性负载;遇到湿草、草茎缠绕或石块时,阻力矩会在几十毫秒内跳变。驱动板必须在这条谱上同时保证“不误保护、不烧功率管、不丢转速”。
2.1.1 启动与湿草:1.5~2.5 倍过载
刀盘从静止启动时,刀片与草面的静摩擦、轴承预紧与刀盘惯性叠加,启动转矩可达额定转矩的 1.5~2.5 倍;湿草工况下,草叶含水率升高,切割与排草阻力进一步上升,电流的有效值可长时间停留在额定值的 1.3~1.6 倍。这意味着驱动板的限流阈值不能按“额定电流”一刀切:阈值太低会在湿草工况频繁触发保护,阈值太高则失去对功率管的保护意义。工程做法是分段限流:启动段允许 2.0~2.5 倍持续 1~2s,运行段按 1.5 倍长期限流,并把 I²t 热积分作为最终裁决。
2.1.2 石块冲击与藤蔓缠绕:毫秒级堵转
刀片打到石块时,转子可能在 5~20ms 内从 3,000 RPM 掉到接近零速,相电流瞬间冲到 3~5 倍额定值;藤蔓、湿草绳或塑料绳缠绕刀轴时,负载转矩持续存在,电机进入低速大电流堵转状态。前者要求微秒级硬件过流先动作,后者要求百毫秒级堵转判据后动作——两者不能只靠软件 ADC 采样,否则功率管在软件反应过来之前已经过热。
2.1.3 刀盘惯性:约 1kJ 的动能账本
以刀盘总成转动惯量 J ≈ 0.02 kg·m²、转速 3,000 RPM(ω ≈ 314 rad/s)估算,刀盘动能 E = ½Jω² ≈ 986 J。停机时这股能量不会凭空消失:若采用能耗制动,能量要进入母线或泄放电阻;若采用三相短接制动,能量要在线圈与功率管中转化为热。驱动板的制动策略必须把“停机时间”和“母线过压”两件事同时算清楚。
2.1 割草机工况电流倍数(以额定相电流为 1.0)
设计包络 · 非实测值读图要点:启动与湿草属于“可预期过载”,应由软件限流与 I²t 管理;石块与堵转属于“故障态”,必须由硬件比较器在微秒级接管。两类过载的处理路径不能混用。
2.2 电气环境:电池不是理想电压源
2.2.1 母线跌落与线束压降
36V/56V/80V 电池包在 30~65A 大电流下的内阻压降与线束压降不可忽略:电池内阻按 20~60mΩ、线束与端子按 10~30mΩ估算,峰值电流下母线瞬时跌落可达 2~5V。这会把“欠压保护”与“启动失败”搅在一起——如果 UVLO 阈值按空载电压设定,重载启动会误触发;正确做法是按带载母线电压 + 滤波时间设定,并区分“瞬时跌落”与“电池真实亏电”。
2.2.2 回馈与母线过压
刀盘减速或停机时,电机进入发电状态,能量回灌母线。母线电解电容的储能能力有限:以 470μF / 58.8V 为例,从 58.8V 升到 65V 只能吸收约 0.9J,相对刀盘约 986J 的动能只是零头。因此必须配置制动斩波 + 泄放电阻或受控三相短接制动,否则母线电压会在几十毫秒内冲过功率管耐压。
2.2.3 上下电与预充
电池插入瞬间,母线电容近似短路,接插件会出现数十到数百安培的浪涌。工程上常用预充电阻 + 继电器/MOSFET 旁路,或利用电池包 BMS 的软启动;驱动板本身的输入滤波与 TVS 只能吸收能量有限的高频尖峰,不能替代预充。
2.3 热、粉尘、水与振动
| 环境应力 | 典型条件 | 对驱动板的影响 | 设计对策 |
|---|---|---|---|
| 密封壳温升 | 壳内环温 60~85℃ | MOSFET 结温裕度被压缩,电解电容寿命按 10℃ 减半 | 铝基板 / 导热灌封 / 金属外壳导热;电容选 105℃ 长寿命 |
| 草屑与粉尘 | 草汁、泥尘、干草纤维 | 堵塞风道、附着 PCB、吸湿后漏电 | 三防漆 / 灌封;风道与 PCB 隔离;连接器密封 |
| 水与清洗 | IPX4~IPX5,冲洗与雨淋 | 低压区爬电、连接器进水、采样漂移 | 灌封、密封圈、排水结构;高压与低压区开槽隔离 |
| 振动与冲击 | 刀盘不平衡、石块冲击、运输跌落 | 焊点疲劳、磁铁移位、连接器松脱 | 贴片胶固定、磁铁压装/粘接、连接器锁扣、随机振动验证 |
| 电磁环境 | 电机 PWM、电池 BMS、用户设备 | 传导与辐射骚扰,采样噪声 | 输入共模滤波、功率回路最小化、门极电阻与屏蔽 |
2.4 安全与法规约束
割草机属于草坪机械,驱动板的安全设计最终要落到整机认证:步行式割草机通常按 IEC 60335-2-77 系列评估,电池式草坪机械按 IEC 62841-4-3 路径评估,机器人割草机参考 EN 50636-2-107;EMC 按 EN 55014-1/-2(CISPR 14) 执行。对驱动板最直接的三条约束是:刀片制动时间、意外启动防护、单一故障不失效。具体条款与限值以整机认证机构的最新版本为准,本文不替代认证结论。
Engineering Note · 安全设计的三条硬线
其一,刀片必须在规定时间内停转——松开开关后,驱动板要主动制动,不能只靠刀盘自由滑行;其二,启动必须“双条件”——扳机开关 + 安全按钮(或钥匙)同时有效才允许 PWM 输出,防止误触;其三,单一故障不能导致飞车——MCU 失控、编码器失效、功率管短路,都要有独立的硬件或软件兜底,最终由安全继电器/接触器切断电机三相。
2.5 传统方案与无刷驱动板的对位
小型割草机常见三种动力路径:AC 串激电机、直流有刷电机、无刷电机 + 驱动板。三者在效率、寿命、控制自由度上差距明显:
| 对比项 | AC 串激电机 | 直流有刷电机 | 无刷 + 驱动板 |
|---|---|---|---|
| 换相方式 | 机械电刷 + 换向器 | 机械电刷 + 换向器 | 电子换相,无机械触点 |
| 典型效率 | 55~65% | 65~75% | 85~90% |
| 寿命瓶颈 | 电刷磨损、碳粉污染 | 电刷磨损、换向火花 | 轴承与刀盘机械件 |
| 调速能力 | 相位控制,粗糙 | 调压调速,效率低 | FOC 矢量控制,转矩/转速可闭环 |
| 堵转保护 | 依赖热断路器 | 依赖电流保险 | 硬件 OCP + 软件堵转 + I²t |
| 制动能力 | 自然滑行 | 短接制动,冲击大 | 受控能耗/短接制动,时间可标定 |
| 成本结构 | 低 | 低 | 较高(功率管 + MCU + 传感器) |
对位结论:无刷驱动板用“功率器件 + 控制算法”的成本,换取效率、寿命、调速与安全四条系统性收益;在 1kW 以上的花园护理割草机上,电池能量与续航的压力会把这条收益放大。
驱动板总体架构Drive Board Architecture
一块割草机驱动板可以拆成六段:输入与母线、三相功率级、门极驱动、电流采样、位置反馈、控制与安全。本章先给出整机信号流,再逐段说明每一段在割草机工况下的特殊职责。
3.1 系统信号流
电池平台 · 主功率流
主功率流走“电池 → 滤波 → 三相全桥 → 电机”;控制流走“传感器 → MCU → 门极驱动”。两条流只在采样点与故障点相交,布局时必须把功率地与信号地分开。
制动与泄放 · 能量流
制动斩波是“能量出口”,不是“电压钳位”。泄放电阻的脉冲功率与热容量必须按 worst-case 连续制动校核,不能只按单次停机估算。
3.2 功能模块拆解
| 模块 | 核心器件 | 在割草机中的职责 | 关键设计点 |
|---|---|---|---|
| 输入与母线 | 保险、预充、共模电感、TVS、电解/薄膜电容 | 抑制插拔浪涌与 PWM 纹波,稳住瞬态母线 | 预充时间、电容纹波电流、TVS 钳位电压 |
| 三相功率级 | 6 颗 NMOS(或 IPM) | 把直流逆变为三相,承受 3~5 倍冲击电流 | VDS 降额、RDS(on)、Qgd、封装热阻 |
| 门极驱动 | 三相半桥驱动 / 隔离驱动 | 执行 PWM,提供死区、互锁与故障关断 | 驱动电流、死区、DESAT/OCP、负压关断 |
| 电流采样 | 分流电阻 + 差分运放 + 比较器 | FOC 电流环输入;硬件过流的第一道防线 | 阻值、带宽、共模抑制、比较器阈值 |
| 位置反馈 | MT6816 / MT6825 + 磁铁 | 提供绝对角度、UVW 换相与 ABZ/SPI 速度反馈 | 分辨率、延时、气隙、偏轴、抗杂散磁场 |
| 控制与安全 | MCU、看门狗、安全继电器 | FOC 运算、状态机、故障诊断、刀片制动 | 算力、PWM 分辨率、双条件启动、失效安全 |
3.3 三档电池平台与 AC 平台
| 平台 | 母线范围 | 功率典型 | 相电流 | 功率管 | 推荐位置方案 |
|---|---|---|---|---|---|
| 36V / 40V 电池 | 30~42V | 0.8~1.5kW | 25~45A | 60V NMOS,1.5~3mΩ | MT6701(SOP-8)或 MT6816 |
| 56V / 60V 电池 | 42~58.8V | 1.2~2.2kW | 30~55A | 100V NMOS,2~4mΩ | MT6816(主选)/ MT6825(高配) |
| 80V 电池 | 60~84V | 1.8~3.0kW | 35~65A | 100V/150V NMOS,2~5mΩ | MT6825(18bit)/ MT6835(高精度) |
| AC 220V 市电 | 310V DC(整流后) | 1.5~2.5kW | 8~12A | 500~600V NMOS/IGBT | MT6816(SOP-8,隔离安规优先) |
选型要点:56V 是当前花园护理割草机的主流高功率平台,100V 功率管对 58.8V 母线留出约 1.7 倍耐压裕度;80V 平台建议直接上 150V 器件,避免电机反电势与制动回馈叠加后的尖峰越界。
3.4 地平面与信号链分区
3.4.1 三种“地”不能混为一谈
割草机驱动板至少有三类地:功率地(电池负极、母线电容、MOSFET 源极、采样电阻)、采样地(差分运放与比较器的参考点)、数字地(MCU、编码器、通信接口)。功率地的 di/dt 在 30~65A、16kHz 开关下会在走线电感上产生数十毫伏到数百毫伏的尖峰;如果采样地与数字地直接搭在功率地上,FOC 电流环会把开关尖峰当成真实电流,表现为转矩抖动、噪声增大、低速爬行。
3.4.2 推荐的单点连接
工程做法:采样电阻的“安静端”用开尔文走线引到差分运放,运放地与 MCU 地在单点连接到功率地;数字地与功率地之间用 0Ω 电阻或磁珠做可控连接,避免形成地环路。编码器走线远离门极驱动与相线,SPI 时钟加串阻与 RC 滤波。
Layout Note · 一条可执行的检查项
上电前用毫欧表检查:母线电容负极到采样电阻接地端、采样电阻接地端到 MCU 地、MCU 地到编码器地,三点之间的直流电阻应接近 0Ω,而功率回路大电流走线不得穿过采样地铜皮。
功率级设计:把 1kJ 动能与 5 倍电流关进笼子Power Stage Design
功率级是驱动板唯一“不能靠软件补救”的部分。器件选型、门极驱动、死区、采样电阻、母线电容与制动泄放,必须在石块冲击到来之前就把路径算清楚。
4.1 三相全桥与器件应力
割草机驱动板采用三相电压源逆变器(VSI):6 颗 NMOS 组成三个半桥,U/V/W 三相各接一个半桥中点。任一时刻,每相要么上桥导通、要么下桥导通(或处于 PWM 斩波),通过 6 步换相或有感/无感 FOC 合成旋转磁场。拓扑简单,但器件承受的电压、电流与热应力都集中在 6 颗管子与 2~3 颗采样电阻上。
4.1.1 电压应力:母线 + 反电势 + 尖峰
56V 平台满电 58.8V,电机反电势随转速上升,制动回馈又会让母线抬升;再叠加 MOSFET 关断时的漏感尖峰(走线电感 5~20nH、di/dt 可达 1~3A/ns),VDS 瞬时可能达到母线的 1.3~1.6 倍。因此 56V 平台不选 60V 管,而选 100V 管;80V 平台选 150V 管。这不是“保守”,而是把制动回馈与漏感尖峰一起计入后的最低裕度。
4.1.2 电流应力:额定、峰值与短路
相电流有效值 30~65A,峰值 80~120A(10s),短路电流可达数百安培。选型要看三个电流参数:ID(连续漏极电流)按壳温 80~100℃ 降额后仍大于 1.3 倍相电流有效值;IDM(脉冲电流)大于短路保护动作前的峰值;SOA(安全工作区)覆盖 100V、数百安、数微秒的短路事件。封装优先 TO-220 / TO-247 / DFN5×6 / 双面散热,按热阻与装配方式决定。
4.1.3 开关频率:16kHz 的取舍
16kHz 高于人耳最敏感的 8~12kHz 段,同时把电流纹波控制在相电流的 10~20%。频率再高,开关损耗与门极驱动损耗上升;频率再低,电流纹波增大、FOC 采样窗口变窄、转矩脉动明显。对 2,500~3,500 RPM 的刀盘电机,16kHz 对应每个电周期 40~60 个 PWM 周期,足以支撑 FOC 与 6 步换相。
4.2 MOSFET 选型
| 平台 | VDS 耐压 | RDS(on) @10V | Qg / Qgd | 封装建议 | 降额要点 |
|---|---|---|---|---|---|
| 36V / 40V | 60V | 1.5~3.0mΩ | 20~50nC / 5~15nC | DFN5×6 / TO-220 | 母线 42V,60V 管裕度约 1.4 倍;注意反电势与尖峰 |
| 56V / 60V | 100V | 2.0~4.0mΩ | 40~80nC / 10~25nC | TO-247 / DFN / 双面散热 | 58.8V 母线,100V 管裕度约 1.7 倍;优先低 Qgd |
| 80V | 150V | 2.5~5.0mΩ | 60~120nC / 15~35nC | TO-247 / 双面散热 | 84V 母线 + 回馈,150V 管裕度约 1.8 倍 |
| AC 220V | 500~600V | 80~150mΩ | 30~80nC | TO-247 / IPM | 310V 母线,500V 管裕度约 1.6 倍;需隔离驱动 |
Selection Note · 三个容易忽略的参数
其一,RDS(on) 的温度系数:25℃ 的 2mΩ 在 100℃ 可能变成 2.8~3.0mΩ,损耗按 25℃ 值算是乐观估计。其二,Qgd 与米勒平台:Qgd 大的管子在高 di/dt 下更容易受 dv/dt 误导通,门极必须加负压或低阻抗关断。其三,体二极管反向恢复:死区期间低边体二极管续流,恢复电荷会带来额外损耗与尖峰,优先选快恢复体二极管或并联 SiC 肖特基。
热设计提醒:6 颗管子的损耗不是平均分布的。低速大电流时,某一颗下管可能在 PWM 周期内承担更长的续流时间;布局与铜箔面积要按最热的那颗管校核,而不是按平均值。
4.3 门极驱动与死区
门极驱动要把 MCU 的 3.3V PWM 放大成 10~12V、峰值 1~3A 的驱动电流,并在故障时快速关断。割草机驱动板常用三相半桥驱动 IC(集成自举、死区、欠压锁定与故障输出),80V/AC 平台则用隔离驱动或 IPM。关键不是“能驱动”,而是死区、互锁与关断路径。
Design Rule · 死区与互锁
死区时间建议 0.6~1.0μs(低压平台)、0.8~1.5μs(高压平台),并按功率管 Qgd、驱动电阻与母线电压实测校核。死区太小,上下管直通风险上升;死区太大,低速时电流畸变、转矩脉动与效率下降。工程上应把死区做成可配置寄存器,先按保守值 1.0μs 点亮,再用示波器观察相电流过零畸变与 VDS 尖峰,逐步收紧。硬件互锁必须独立于 MCU:同一半桥的上下管驱动信号在门极驱动 IC 内部互锁,即使 MCU 输出错误也不会直通。
4.3.1 自举电容与低边续流
高边 NMOS 需要自举电容提供栅极电压。自举电容按 Qg_total / ΔV 估算:若 6 颗管 Qg 合计 300nC、允许自举电压跌落 0.5V,则 C ≥ 0.6μF,工程取 1μF / 25V X7R,并并联 0.1μF 高频电容。自举二极管选快恢复、低漏电型;占空比接近 100% 时需每周期强制低边导通刷新自举,或改用隔离电源。
4.3.2 关断路径与负压
石块冲击时电流可在几微秒内冲高,门极关断速度直接决定 VDS 尖峰。工程做法:关断电阻小于开通电阻(如开通 10Ω、关断 3~5Ω),必要时加 -3~-5V 负压关断,防止米勒电容耦合导致误开通。门极走线尽量短,源极开尔文连接,驱动地回到功率管源极而不是远处的地。
4.4 电流采样:FOC 的眼睛与保护的第一道闸
4.4.1 三种采样拓扑
单电阻母线采样
在母线负极串一颗分流电阻,成本最低、布线最简单;但只有在特定 PWM 矢量下才能重构三相电流,低速与高调制比时存在采样盲区,需要复杂的相移与观测器补偿。
双电阻低边采样
在 U、V 两相下管源极各串一颗分流电阻,W 相电流由 Iu + Iv + Iw = 0 重构。采样窗口覆盖低边导通期,成本与精度平衡,是 1~3kW 割草机 FOC 的主流方案。
三电阻 / 相电流传感器
三相各一颗采样电阻或霍尔电流传感器,任意时刻都能采到完整三相电流,抗干扰与容错最好;代价是成本、布板面积与走线复杂度上升,适合高可靠或高精度伺服场合。
4.4.2 双电阻低边参数计算
以 56V 平台、相电流有效值 35A、峰值 60A 为例:采样电阻取 1mΩ,峰值压降 60mV;差分运放增益取 50 倍,输出 3.0V,正好落在 3.3V ADC 量程的 90% 以内。若取 2mΩ,峰值压降 120mV、增益 25 倍即可,但电阻功耗从 1.2W 升到 4.9W(按 35A RMS 计),对密封壳体是额外热源。工程折中:1~1.5mΩ、3W 以上、低感量(<5nH)、四端子开尔文封装。
| 参数 | 取值 | 计算 / 说明 |
|---|---|---|
| 采样电阻 | 1.0mΩ ±1% | 低感量、四端子、3W 以上;峰值压降 60mV |
| 运放增益 | 50× | 60mV × 50 = 3.0V,匹配 3.3V ADC |
| 运放带宽 | ≥ 1MHz | 16kHz PWM 下至少 10 倍余量,保证电流环相位 |
| 共模抑制 | ≥ 80dB | 抑制低边源极的开关共模跳变 |
| 采样时刻 | PWM 中心对齐,低边导通中点 | 避开开关尖峰与死区,取电流纹波平均值 |
| 硬件 OCP 阈值 | 90~110A(1.5~1.8 倍峰值) | 比较器直接封波,响应 3~5μs |
| 软件限流 | 60~75A(可配置) | 逐周期限流 + I²t 热积分,处理湿草持续过载 |
4.4.3 硬件过流:先于软件动作
硬件过流链路应当是:分流电阻 → 差分运放 → 比较器 → 门极驱动 EN/故障引脚 → 封波,全程不经过 MCU 软件。比较器阈值按峰值电流的 1.5~1.8 倍设定,并加 1~3μs 消隐 避开开关尖峰;一旦触发,驱动 IC 立即关闭 6 路输出,MCU 只负责记录故障与执行重启策略。对于石块冲击这种 5~20ms 的瞬态,硬件链路必须在第一个 PWM 周期内完成封波,否则功率管结温会迅速越过安全区。
4.5 母线电容与制动泄放
4.5.1 母线电容选型
母线电容承担两件事:吸收 PWM 纹波电流、稳定瞬态母线。按 16kHz、相电流 35A、调制比 0.8 估算,纹波电流有效值可达 15~25A;电容的额定纹波电流(100kHz、105℃)必须大于该值并留 1.5 倍裕度。容量按 每 kW 200~400μF 选取,56V/1.8kW 对应 470~680μF,并联 2~5μF 薄膜电容 吸收高频尖峰。电解电容选 105℃、低 ESR、长寿命系列;布局时紧贴半桥,缩短高频回路。
4.5.2 制动斩波与泄放电阻
仍以刀盘动能 986J 为例:若要求在 2s 内停机,平均制动功率约 493W;若要求 1.5s,则约 657W。这部分功率不能靠母线电容吸收(470μF 从 58.8V 升到 65V 仅约 0.9J),必须由泄放电阻或电机绕组消纳。泄放电阻按 R = V_brake² / P_peak 估算:56V 平台取制动阈值 62~65V、峰值 500~650W,对应 6.5~8.5Ω;工程取 8~12Ω、200~300W 脉冲功率,并用制动 MOSFET 做电压闭环斩波,而不是简单短路。
| 参数 | 示例值 | 说明 |
|---|---|---|
| 刀盘动能 | ≈ 986J | J ≈ 0.02kg·m²,3,000 RPM |
| 目标停止时间 | 1.5~3s | 按整机安全标准与刀片直径确定 |
| 平均制动功率 | 330~660W | 986J / 停止时间 |
| 制动阈值 | 62~65V | 高于满电 58.8V,低于 100V 管安全区 |
| 泄放电阻 | 8~12Ω / 200~300W(脉冲) | 按峰值功率与热容量双校核 |
| 制动开关 | 100V / 20~30A NMOS | 独立于三相桥,故障时仍可泄放 |
4.5.3 三相短接制动:简单但有代价
把三相下管同时导通(或上管同时导通),电机绕组被短接,反电势在绕组内阻上产生制动电流。这种方案不需要泄放电阻,制动转矩大、停机快;但初始制动电流近似 E / R_w,若绕组电阻仅 0.1Ω、反电势 50V,理论电流可达 500A,必须用 PWM 占空比限流 或串入制动电阻。工程上常把“三相短接”作为低速段的补充,把“斩波泄放”作为高速段的主路径,两者按转速与母线电压切换。
4.6 损耗与热预算
以 56V / 1.8kW、相电流 35A RMS、MOSFET RDS(on) 2.5mΩ、16kHz、开关时间 50ns 为例,做一笔工程损耗账:
| 损耗项 | 估算值 | 计算依据 |
|---|---|---|
| 导通损耗 | ≈ 9.2W | I²R × 占空比 × 6;35² × 2.5mΩ × 0.5 × 6 |
| 开关损耗 | ≈ 9.4W | ½ × V × I × (tr+tf) × fsw × 6;按 56V/35A/100ns/16kHz |
| 采样电阻损耗 | ≈ 2.5W | 2 × 35² × 1mΩ |
| 门极驱动损耗 | ≈ 0.6W | Qg × Vgs × fsw × 6 |
| 控制与辅助电源 | ≈ 1.2W | MCU、运放、编码器、驱动 IC |
| 驱动板总损耗 | ≈ 23.3W | 约占 1.8kW 的 1.3% |
4.2 驱动板损耗构成(合计约 23.3W)
56V · 1.8kW · 16kHz读图要点:导通与开关损耗几乎各占四成。降低开关损耗靠减小 Qgd、优化门极电阻与死区;降低导通损耗靠更低 RDS(on) 或并联。两者往往互相牵制,需在 16kHz 与成本之间做平衡。
4.6.1 热阻链路校核
按 6 颗管总损耗 23.3W、单管约 3.9W(最热管按 4.5W)计算,结温 Tj = Ta + P × (Rθjc + Rθcs + Rθsa)。若壳内环温 60℃、Rθjc 1.0℃/W、导热界面 0.5℃/W、散热器到环境 3.0℃/W,则最热管 Tj ≈ 60 + 4.5 × 4.5 ≈ 80℃,裕度充足;若把板子封在无风道塑料壳内,Rθsa 可能升到 8~12℃/W,Tj 会逼近 110~120℃,必须改用铝基板、导热灌封或金属外壳。
Thermal Budget · 三个可执行动作
① 功率管下方铺大面积铜箔并开散热过孔,铜厚优先 2oz;② 导热垫选 0.5~1.0mm、导热系数 ≥3W/(m·K),避免气泡;③ 灌封胶填满壳体空隙,把热量导到金属外壳,同时兼顾 IPX4/IPX5 与抗振。
换相控制与位置反馈Commutation & Position Feedback
割草机的控制难点集中在零速、低速与堵转恢复:无感算法在反电势尚未建立时看不见转子,而有感 FOC 依靠磁性角度编码器把“看不见”变成“看得见”。本章给出三种换相策略的边界,以及麦歌恩 MT6816 / MT6825 / MT6701 / MT6835 的选型方法。
5.1 三种换相策略
| 策略 | 位置来源 | 低速性能 | 高速性能 | 成本 | 适用场景 |
|---|---|---|---|---|---|
| 6 步方波(霍尔) | 3 个开关型霍尔或编码器 UVW | 中(转矩脉动 6 次/转) | 好 | 低 | 成本敏感的 36V 入门机型 |
| 无感 FOC(SMO/磁链) | 反电势观测器 | 差(零速不可观) | 好 | 中 | 高速巡航、风机类负载 |
| 有感 FOC(编码器) | MT6816 / MT6825 绝对角度 | 优(零速即有绝对位置) | 优 | 中高 | 割草机主方案:启动、湿草、堵转恢复 |
5.2 为什么割草机需要“低速有感”
5.2.1 零速与低速的反电势盲区
无感 FOC 依赖反电势:转速越低,反电势越小,信噪比越差;到零速时反电势为零,观测器没有可用的位置信息。割草机偏偏在零速启动、湿草低速重载、石块后转速跌落三个场景下最需要准确的转子位置。此时若强行用无感算法,常见现象是启动反转、启动失败、低速抖动、堵转后无法自恢复。有感 FOC 用绝对角度编码器直接给出转子位置,从第一个 PWM 周期就能建立正确的 d/q 轴,启动转矩平顺、可控。
5.2.2 启动、堵转恢复与刀盘惯性
启动阶段先做预定位:用受控电流把转子拉到已知角度,再按绝对角度切换 FOC;若编码器已给出绝对角度,可跳过预定位,直接以当前角度建立磁场,启动更快、更安静。石块冲击后转速骤降,编码器仍然输出真实角度,控制器可以在 几十毫秒内重新建立转矩,而不是重新“盲启动”。刀盘惯性大,转速变化慢,编码器的绝对角度还让制动与再启动都能平滑衔接。
Application Note · 官方定位
麦歌恩官方将 MT6816、MT6825 的典型应用明确列为“无刷电机(BLDC)换相、转子位置检测”:MT6816 以 14bit 绝对角度、ABZ 1~1024 线、UVW 1~16 对极、系统延时 <2μs、最高 25,000 RPM 覆盖主流割草机电机;MT6825 以 18bit 分辨率、ABZ 1~4096 线、延时典型 1μs(最大 3μs)面向更高精度与更低转矩脉动的机型。两者都工作在 -40~125℃,正好覆盖割草机密封壳内的温度区间。
5.3 麦歌恩磁性角度编码器组合
MT6816 · 14bit AMR
SOP-8 小封装,SPI 14bit / PWM 12bit,ABZ 1~1024 线、UVW 1~16 对极;系统延时 <2μs,最高 25,000 RPM,INL 典型 ±0.75°。适合 36V/56V 主流割草机的有感 FOC 与 6 步换相。
MT6825 · 18bit AMR
TSSOP-16,SPI 18bit,ABZ 1~4096 线、UVW 1~16 对极;延时典型 1μs、最大 3μs,INL 典型 ±0.5°。适合 80V 高功率、低转矩脉动与需要高分辨率速度反馈的机型。
MT6701 · 14bit 差分霍尔
SOP-8 / QFN3×3,I²C/SSI 14bit、PWM/模拟 12bit,ABZ 1~1024 线、UVW 1~16 对极;延时 <5μs,最高 55,000 RPM。差分霍尔架构抗杂散磁场,适合空间紧凑的 36V 机型。
MT6835 · 21bit
TSSOP-16,SPI 21bit,ABZ 最高 1~16384 线;最高 120,000 RPM,延时 2~10μs,INL 典型 ±0.5°。用于高端商用割草机、伺服化刀盘或需要极低速度纹波的场合。
5.4 编码器选型对比
| 型号 | 检测原理 | 分辨率 | 输出接口 | 最高转速 | 系统延时 | INL(典型/最大) | 封装 | 割草机定位 |
|---|---|---|---|---|---|---|---|---|
| MT6816 | AMR 磁阻 | 14bit | SPI / PWM / ABZ / UVW | 25,000 RPM | <2μs | ±0.75° / ±1.5° | SOP-8 | 36V/56V 主选,成本与性能平衡 |
| MT6825 | AMR 磁阻 | 18bit | SPI / PWM / ABZ / UVW | 25,000 RPM | 1μs / ≤3μs | ±0.5° / ±1.0° | TSSOP-16 | 56V/80V 高配,低转矩脉动 |
| MT6701 | 差分霍尔 | 14bit | I²C / SSI / PWM / 模拟 | 55,000 RPM | <5μs | ±1.0° / ±1.5° | SOP-8 / QFN3×3 | 36V 紧凑机型,抗杂散磁场 |
| MT6835 | AMR 磁阻 | 21bit | SPI / ABZ / UVW | 120,000 RPM | 2~10μs | ±0.5° / ±1.0° | TSSOP-16 | 高端商用 / 高速电机 |
选型结论:割草机刀盘转速通常 2,500~3,500 RPM,四款编码器的最高转速都远超需求;真正的分水岭是分辨率、延时、封装与成本。MT6816 是 36V/56V 的默认答案,MT6825 用于 80V 或低脉动需求,MT6701 用于紧凑经济型,MT6835 用于高端或高速平台。
5.1 位置反馈延时占控制窗口的比例
越低越安全 · 相对 16kHz FOC 周期读图要点:6 步换相窗口宽,2~3μs 延时几乎可以忽略;16kHz FOC 周期只有 62.5μs,10μs 级延时就会吃掉 16% 的窗口。若用 MT6835 跑 FOC,必须做角度预测补偿;MT6816/MT6825 的 2~3μs 延时则更容易处理。
5.5 磁铁与机械装配
5.5.1 磁铁规格与充磁方向
编码器需要1 对极径向充磁的圆片磁铁,常用 Ø8×2.5mm 或 Ø6×2.0mm 烧结钕铁硼,表面磁通密度落在规格书要求窗口(典型 30~1,000mT)。磁铁必须与转子同轴安装,N/S 极沿径向分布;不能用多对极磁环替代 1 对极磁铁,否则角度输出会出现周期性跳变。磁铁与芯片感应中心的气隙建议 0.5~2.0mm,最大不超过 3mm。
5.5.2 偏心、倾斜与气隙
安装误差会直接变成角度误差:偏心 ≤0.3mm、倾斜 ≤1°、气隙波动 ≤±0.2mm。割草机刀盘振动大,磁铁必须压装或粘接 + 点胶固定,防止长期振动后移位;转子轴端跳动要控制在规格书允许范围内。装配后用编码器 SPI 读数做全周 360° 扫掠,记录最大/最小角度误差;若误差呈正弦一次谐波,优先排查偏心;若呈二次谐波,排查磁铁充磁不均或气隙不均。
5.5.3 抗杂散磁场与走线
割草机电机电流大,相线磁场可能耦合到编码器。MT6701 的差分霍尔架构对共模磁场有天然抑制;MT6816/MT6825 的 AMR 架构则要避免磁铁附近出现铁磁螺钉、屏蔽罩或大电流走线。编码器 PCB 与相线保持距离,SPI 走线加 22~100Ω 串阻与 100pF~1nF 对地电容,时钟与数据线远离门极驱动。
Assembly Check · 装配检查清单
① 磁铁极性方向与芯片标记一致;② 气隙用非磁性塞尺实测并记录;③ 手动旋转一周,SPI 角度单调、无跳变;④ UVW 输出与电机相序对应;⑤ 振动试验后复测气隙与角度误差;⑥ 点胶固化后不得渗入芯片感应面。
5.6 启动 / 运行 / 制动状态机
母线、驱动、编码器三重自检
检查母线电压在窗口内、门极驱动无故障、编码器 SPI 读数有效;任一失败进入 LOCKOUT,不允许 PWM 输出。
双条件启动
扳机 + 安全按钮同时有效,且刀片停稳、无故障记忆,才允许进入预定位。
预定位 / 绝对角度对齐
有感方案直接读取绝对角度;无感备用方案用 d 轴电流把转子拉到已知位置。电流按 0→30%→60% 斜坡建立,避免刀盘冲击。
转矩爬升
按 2.0~2.5 倍额定电流限流 1~2s,转速闭环爬升到目标;湿草工况用 I²t 限制持续时间。
有感 FOC 低速 / 无感高速
低于切换转速(如 800 RPM)用编码器 FOC;高于切换点可平滑过渡到无感观测器,编码器继续做监控与容错。
湿草与瞬时冲击
逐周期限流 + 母线电压前馈;石块冲击由硬件 OCP 先行封波,软件在 100~300ms 内判断是否可自恢复。
刀片制动
松开扳机立即进入制动:高速段斩波泄放,低速段三相短接;按母线电压与转速闭环,目标停止时间按整机标准。
故障封波与安全锁定
硬件 OCP、驱动 DESAT、过温、编码器失效、看门狗复位均进入封波;故障码写入 NVM,必须重新上电或满足复位条件才允许再次启动。安全继电器独立切断三相,确保 MCU 失控时刀片不飞车。
保护与安全:让故障停在功率管之前Protection & Functional Safety
割草机的故障不是“会不会发生”,而是“什么时候发生”。保护设计的核心是分层:硬件先封波、软件再诊断、安全链路最后兜底。任何一层缺失,石块或湿草都会把故障升级为冒烟、起火或刀片飞出。
6.1 故障矩阵
| 故障 | 检测方式 | 阈值 / 判据 | 响应动作 | 目标响应时间 | 恢复策略 |
|---|---|---|---|---|---|
| 相间/桥臂短路 | 分流电阻 + 比较器 / 驱动 DESAT | 1.5~1.8 倍峰值电流 | 硬件封波、关断 6 路 PWM | 3~5μs | 锁定,重新上电 |
| 石块冲击过流 | 硬件比较器 + 逐周期限流 | 90~110A,1~3μs 消隐 | 封波 → 延时 100~300ms 软重启 | 3~5μs | 限次自动恢复 |
| 湿草持续过载 | ADC 电流 + I²t 积分 | 1.3~1.6 倍额定,I²t 阈值 | 降频/降占空比,必要时停机 | 100~500ms | 负载减轻后恢复 |
| 刀轴堵转 | 转速 + 电流 + 角度变化率 | 转速 <100 RPM 且电流 >1.5 倍 | 封波、制动、故障码 | 100~300ms | 需人工清除缠绕 |
| 母线过压 | 分压 + ADC / 比较器 | 62~65V(56V 平台) | 开制动斩波、限制回馈 | <1ms | 电压回落后恢复 |
| 母线欠压 | 分压 + 带载滤波 | 按平台设定,带 50~200ms 滤波 | 降功率、告警、必要时停机 | 50~200ms | 电压恢复后软启动 |
| 功率管过温 | NTC / 驱动内置温度 | NTC 90~105℃ 降额,110~120℃ 停机 | 降频/降流,超阈值封波 | 1~2s | 降温后恢复 |
| 编码器失效 | SPI CRC / 角度跳变 / UVW 非法 | 连续 N 次校验失败或跳变 >阈值 | 切换无感备用或封波 | 1~10ms | 重启后自检 |
| MCU 失控 | 看门狗 / 安全继电器反馈 | WDT 超时 / 输出与状态不符 | 硬件复位 + 安全继电器切断三相 | 10~100ms | 锁定,人工复位 |
6.2 双通道保护:硬件与软件各司其职
6.2.1 硬件通道:微秒级,先保功率管
硬件通道由分流电阻、差分运放、比较器、门极驱动故障引脚构成,不经过 MCU 软件。它的任务只有一个:在电流超过安全阈值时,于第一个 PWM 周期内关断 6 路输出。比较器阈值要高于启动与湿草工况的峰值,低于功率管 SOA 边界;消隐时间要覆盖开关尖峰,但不能长到放过真实短路。硬件通道一旦动作,MCU 只负责记录故障码与决定是否重启。
6.2.2 软件通道:百毫秒级,负责诊断与恢复
软件通道用 ADC 采样相电流、母线电压、NTC 温度与编码器角度,做逐周期限流、I²t 热积分、堵转判据、编码器校验、状态机管理。它不承担“第一个微秒”的保护,而承担“故障后怎么办”:是可自恢复的石块冲击,还是需要人工清除的藤蔓缠绕;是电池真实亏电,还是瞬时跌落。软件通道的判据必须带滤波与滞回,避免在湿草工况反复跳保护。
Safety Chain · 不可省略的第三层
除硬件与软件之外,割草机还需要一条独立于 MCU 的安全链路:安全继电器/接触器串在电池与驱动板之间,由扳机、安全按钮、急停与看门狗共同控制。即使 MCU 输出全开、功率管直通,安全继电器仍能在规定时间内切断能量。继电器的触点粘连检测、线圈驱动失效检测,都是整机安全认证会重点检查的部分。
6.1 保护链路响应时间(对数尺度示意)
从故障发生到能量被切断读图要点:硬件链路与软件链路相差四到五个数量级。用软件去替代硬件过流,等于让功率管在“反应过来之前”承受短路能量;用硬件去替代软件堵转,又会在湿草工况频繁误动作。两者不能互换。
6.3 刀片制动与安全停机
6.3.1 停止时间不是“越快越好”
停止时间要先满足整机安全标准,再考虑机械冲击。制动过猛会让刀盘螺栓、轴承与刀片承受额外冲击,也会让母线电压瞬间抬升;制动过慢则不符合安全要求。工程做法是分段制动:高速段用较小制动转矩,避免回馈过压;低速段逐步加大制动转矩,确保最终停稳。停止时间目标按整机标准设定,并在样机上用转速传感器实测验证。
6.3.2 能量路径必须可观测
制动期间要同时监控母线电压、制动电流、电机转速三个量:母线电压超过阈值时加大斩波占空比;制动电流超过功率管或电阻额定值时减小占空比;转速接近零时切换为短接保持或断开。任何一条路径失效,都应触发硬件过压/过流保护。泄放电阻的温度可以用 NTC 或热模型估算,避免连续多次制动后电阻过热。
6.4 EMC 与安规
6.4.1 传导发射:从电池线开始
割草机驱动板的传导骚扰主要沿电池线传播。16kHz PWM 的边沿谐波可延伸至 30MHz 以上,必须用共模电感 + X/Y 电容 + 差模电容组成输入滤波,并把滤波器的接地与功率地单点连接。滤波器要靠近接插件,滤波前后走线不得并行;否则高频噪声会绕过滤波器直接耦合到电池线。AC 220V 平台还需评估 PFC 与 EN 61000-3-2 谐波要求。
6.4.2 辐射发射:功率回路面积最小化
辐射骚扰与功率回路面积、di/dt、dv/dt 直接相关。布局时把母线电容—高边管—低边管—采样电阻围成的最小回路压到几平方厘米,相线尽量短且成对走;门极走线与相线保持距离,必要时加屏蔽或 RC 吸收。电机线是最大的“天线”,必须用屏蔽线或双绞线,屏蔽层在驱动板与电机端单点接地,避免形成地环路。
6.4.3 安规间距与隔离
低压电池平台以功能绝缘为主,但 AC 220V 平台必须满足基本绝缘/加强绝缘的爬电距离与电气间隙:高压区与低压区开槽、灌封或加隔离挡墙;采样电路优先用隔离运放或霍尔电流传感器;编码器与 MCU 的通信在高压平台上要评估隔离需求。所有安规间距以整机认证机构引用的最新标准为准。
热管理、效率与可靠性Thermal, Efficiency & Reliability
割草机驱动板被封在草屑、水汽与振动包围的壳体里,热与可靠性不是“附加项”,而是决定寿命的主线。本章给出热阻链路、效率对比与验证清单。
7.1 热设计:从结温倒推结构
7.1.1 热阻链路
功率管的热量要走四条路:结 → 壳(Rθjc)→ 导热界面(Rθcs)→ 散热器/外壳(Rθsa)→ 环境。割草机壳体密封、无风扇时,Rθsa 往往是最不可控的一段。设计顺序应反过来:先定环境温度与允许结温,再倒推散热器热阻与界面材料,最后决定是否需要铝基板、灌封或金属外壳。
| 热阻段 | 典型值 | 说明 | 优化手段 |
|---|---|---|---|
| Rθjc 结到壳 | 0.8~1.5℃/W | 由封装决定,TO-247 优于 DFN | 选低热阻封装、双面散热 |
| Rθcs 壳到散热器 | 0.3~0.8℃/W | 导热垫/导热硅脂,受厚度与压力影响 | 薄导热垫、足够压紧力、避免气泡 |
| Rθsa 散热器到环境 | 3~12℃/W | 密封壳内自然对流最差,金属外壳次之 | 铝基板、灌封、金属外壳、增加表面积 |
| 结温 Tj | Tj = Ta + P×ΣRθ | 目标 ≤110~120℃,留 20℃ 裕度 | 降额、并联、降低开关损耗 |
7.1.2 灌封、铝基板与风道
三种结构各有用武之地:灌封把热量从 PCB 导到壳体,同时解决防水防尘与抗振,适合密封机型;铝基板把功率管直接贴在高导热绝缘层上,热阻低,适合功率密度高的 56V/80V 平台;风道用电机风扇或独立风扇带走热量,成本低但会吸入草屑,必须做防尘与易清理设计。工程上常把三者组合:铝基板 + 导热灌封 + 金属外壳。
7.1.3 温度降额与寿命
电解电容的寿命近似遵循 每升高 10℃ 寿命减半;MOSFET 的 RDS(on) 随温度上升,损耗又进一步推高温度,形成正反馈。设计时必须做最坏情况校核:最高环温 + 最大负载 + 最差器件参数 + 最热安装位置。若结温余量不足 15~20℃,应降低开关频率、增加并联管或改用更低 RDS(on) 的器件。
7.2 效率:驱动板效率与系统效率不是一回事
驱动板自身的损耗约 1.3%(见 4.6 节),但整机效率还包含电机、刀盘风阻、传动与电池内阻。选型时不要被“驱动板效率 98%”迷惑:真正影响续航的是电机 + 驱动 + 刀盘的系统效率。下面的对比给出不同动力路径的系统级典型效率区间。
7.1 割草机动力路径系统效率对比
典型区间 · 非实测读图要点:FOC 相对 6 步的收益不仅在效率,更在低速转矩平顺、噪声与刀盘冲击。对电池平台,5~8 个百分点的系统效率会直接转化为续航与电池寿命。
7.3 可靠性验证
| 验证项 | 条件 / 方法 | 关注点 | 判据 |
|---|---|---|---|
| 高温满载 | 最高环温 + 额定负载连续运行 | MOSFET、电容、采样电阻温升 | 结温 ≤110℃,无降额失控 |
| 热冲击 | -20℃ ↔ 85℃,循环 100~500 次 | 焊点、灌封界面、磁铁粘接 | 无裂纹、无分层、参数漂移在限 |
| 随机振动 | 按整机安装状态,XYZ 三轴 | 焊点疲劳、连接器、磁铁 | 无松脱、无间歇、角度输出正常 |
| IPX4/IPX5 | 淋水/喷水,通电与断电各一轮 | 连接器、灌封、爬电 | 无进水、无漏电、功能正常 |
| 盐雾 / 草汁 | 按整机使用环境模拟 | 端子、PCB、螺钉 | 无严重腐蚀,接触电阻在限 |
| 堵转与石块 | 重复堵转、石块冲击、湿草连续 | OCP、I²t、制动、恢复 | 不烧管、不误保护、可恢复 |
| 寿命 | 按整机寿命折算启停与运行小时 | 电容、继电器、连接器 | 无早期失效,参数漂移在限 |
验证顺序建议:先做功能与保护(台架),再做热与振动(整机壳),最后做 IPX 与盐雾(环境)。每次结构或灌封变更后,热与振动必须回归。
选型与实施:从参数表到可量产驱动板Selection & Implementation
本章把前七章收敛成一张 BOM、七个实施步骤与三档平台建议,供硬件工程师直接落地,也供 AI 助手在回答“割草机驱动板怎么选”时引用。
8.1 关键 BOM
| 类别 | 器件 / 规格 | 数量 | 选型要点 |
|---|---|---|---|
| MCU | Arm Cortex-M4/M33,120~200MHz,12bit ADC ≥3 路 | 1 | 硬件除法、PWM 互补与死区、运放/比较器资源 |
| 门极驱动 | 三相半桥驱动,1~3A,集成自举与故障输出 | 1 | 硬件互锁、欠压锁定、DESAT/OCP、负压能力 |
| 功率 MOSFET | 100V,2~4mΩ,TO-247/DFN | 6 | 低 Qgd、快恢复体二极管、结温裕度 |
| 采样电阻 | 1.0~1.5mΩ,±1%,3W,低感量 | 2 | 四端子开尔文、<5nH、温漂 ≤50ppm/℃ |
| 母线电容 | 470~680μF / 100V,105℃,低 ESR | 1~2 | 纹波电流 ≥25A,寿命按 105℃ 计算 |
| 薄膜电容 | 2.2~4.7μF / 100V | 1~2 | 紧贴半桥,吸收高频尖峰 |
| 位置编码器 | MT6816(SOP-8)或 MT6825(TSSOP-16) | 1 | 14/18bit、UVW 1~16 对极、延时 <2~3μs |
| 磁铁 | Ø8×2.5mm 或 Ø6×2.0mm,1 对极径向充磁 | 1 | 气隙 0.5~2.0mm,偏心 ≤0.3mm,点胶固定 |
| 制动开关 + 电阻 | 100V/20~30A NMOS + 8~12Ω/200~300W | 1 组 | 独立于三相桥,脉冲功率与热容量双校核 |
| 安全继电器 | 常开触点,额定电流 ≥ 母线电流,带粘连检测 | 1 | 独立于 MCU,由扳机/急停/看门狗控制 |
| NTC / 预充 / TVS | 10kΩ B=3950;预充电阻 + 旁路;TVS 按平台选 | 各 1 | NTC 贴功率管;预充限制插拔浪涌 |
| PCB | 4 层,2oz 铜厚,功率区开窗/散热过孔 | 1 | 功率回路面积最小、采样地单点、爬电距离 |
8.2 七步实施路径
定义平台与负载边界
确定 36V/56V/80V 或 AC 平台、刀盘直径、目标转速、连续/峰值功率与停止时间;把启动、湿草、石块、堵转写成可测试的工况表。
做电流与热预算
按峰值电流选 MOSFET 与采样电阻,按连续损耗选散热结构;先算最坏情况结温,再决定铝基板/灌封/外壳。
画原理图与保护链
把硬件 OCP、驱动互锁、安全继电器、预充、制动斩波画成独立链路;确认每一层都能在 MCU 失效时独立动作。
布局与地平面
功率回路最小化,采样地单点,编码器远离相线;门极走线短、源极开尔文;输入滤波器紧贴接插件。
固件状态机与标定
实现自检、双条件启动、预定位、限流、I²t、堵转、制动与故障锁定;标定电流零点、角度偏移、死区与保护阈值。
台架与整机验证
先做堵转/石块/湿草/制动,再做高温满载、振动、IPX;每次结构变更回归热与振动。
认证与量产一致性
按整机标准做安规与 EMC 认证;量产阶段做 ICT/FCT、老化、编码器角度校准与保护阈值抽检,确保批次一致性。
8.3 三档平台推荐
| 平台 | 适用机型 | 功率级 | 控制 | 位置方案 | 设计重点 |
|---|---|---|---|---|---|
| 36V / 40V 经济型 | 小型手推/手持割草机 | 60V NMOS,6 颗 | 6 步或有感 FOC | MT6701 / MT6816 | 成本、紧凑、IPX4 |
| 56V / 60V 主流型 | 中大型手推/自走割草机 | 100V NMOS,6 颗 | 有感 FOC + 无感高速 | MT6816(主选) | 热设计、制动泄放、EMC |
| 80V 商用型 | 商用自走/骑乘式 | 150V NMOS,6 颗或并联 | 有感 FOC | MT6825 / MT6835 | 高功率、低脉动、长寿命 |
| AC 220V | 市电手推割草机 | 500~600V NMOS/IPM | 有感 FOC 或 6 步 | MT6816(隔离安规) | PFC、安规间距、隔离 |
8.4 八个常见设计陷阱
8.4.1 功率与保护
- 只按额定电流选 MOSFET:忽略启动 2.5 倍与堵转 5 倍,石块一来就炸管。
- 用软件过流替代硬件比较器:ADC 采样与中断延迟让功率管承受整个短路能量。
- 制动只靠母线电容:470μF 只能吸收约 0.9J,刀盘却有约 1kJ。
- 忽略预充:插拔电池时的浪涌会烧接插件、拉低 BMS,甚至误触发保护。
8.4.2 传感与布局
- 磁铁用多对极磁环:编码器要求 1 对极,多对极会造成周期性角度跳变。
- 采样地与功率地混接:开关尖峰进入电流环,低速抖动、转矩脉动。
- 编码器走线与相线并行:SPI 误码、角度跳变,严重时启动反转。
- 密封壳不灌封、不导热:结温逼近 120℃,电容寿命按 10℃ 减半快速衰减。
常见问题:工程师最常问的九个问题Frequently Asked Questions
以下问答面向选型、原理图评审与样机调试,答案与正文的技术口径保持一致;涉及认证限值时,请以整机标准与认证机构结论为准。
Q1花园护理割草机为什么必须用无刷马达驱动板?
因为割草机的负载是高惯量刀盘 + 随机草阻 + 瞬时石块冲击。有刷电机靠电刷换相,效率低、寿命短、堵转时容易烧毁;无刷驱动板用电子换相与闭环控制,把启动、湿草、堵转、制动都变成可管理的过程。对 1kW 以上的电池平台,效率每提高几个百分点,都会直接转化为续航与电池寿命。
Q236V/56V/80V 平台怎么选 MOSFET 耐压?
按满电母线 × 1.3~1.5 倍并计入制动回馈与漏感尖峰:36V 平台满电约 42V,选 60V;56V 平台满电 58.8V,选 100V;80V 平台满电 84V,选 150V;AC 220V 整流后约 310V,选 500~600V。不要用“标称电压 + 一点裕量”选管,石块冲击与制动回馈会把 VDS 推到母线的 1.3~1.6 倍。
Q3启动电流是额定的 2.5 倍,限流阈值怎么定?
用分段限流 + I²t:启动段允许 2.0~2.5 倍持续 1~2s,运行段按 1.3~1.6 倍长期限流,硬件 OCP 设在峰值 1.5~1.8 倍并加 1~3μs 消隐。阈值太低会在湿草工况频繁跳保护,太高则失去对功率管的保护。最终阈值要用示波器在实际工况下校核,而不是只看数据手册。
Q4有感和无感 FOC 怎么选?
割草机建议以有感 FOC 为主、无感为备。零速与低速时反电势太小,无感观测器没有可靠位置;有感方案用 MT6816/MT6825 的绝对角度,从第一个 PWM 周期就能建立正确磁场。高速巡航段可以平滑切到无感,编码器继续做监控与容错。纯无感方案适合风机类负载,不适合湿草低速重载与频繁堵转恢复。
Q5MT6816 和 MT6825 怎么选?
36V/56V 主流机型优先 MT6816:SOP-8 小封装、14bit、SPI/PWM/ABZ/UVW、延时 <2μs、最高 25,000 RPM,成本与性能平衡。需要 18bit 分辨率、ABZ 1~4096 线、更低转矩脉动或 80V 高功率时选 MT6825:TSSOP-16、延时典型 1μs(最大 3μs)、INL 典型 ±0.5°。两者都在 -40~125℃,覆盖割草机密封壳温区。
Q6刀盘惯性大,制动怎么设计?
先算能量:J ≈ 0.02kg·m²、3,000 RPM 时约 986J,母线电容只能吸收约 0.9J,必须用制动斩波 + 泄放电阻或受控三相短接。56V 平台可取 8~12Ω / 200~300W 脉冲电阻、制动阈值 62~65V,用 MOSFET 做电压闭环斩波;低速段再切三相短接。停止时间按整机标准设定,并用转速传感器实测,不要只按理论计算。
Q7密封壳内散热怎么做?
先算热阻链路:Tj = Ta + P × (Rθjc + Rθcs + Rθsa)。密封壳内 Rθsa 可能高达 8~12℃/W,必须用铝基板、导热垫、灌封胶或金属外壳把热量导出去;功率管下方铺大面积铜箔、开散热过孔、铜厚 2oz。目标是结温 ≤110℃,并留 15~20℃ 裕度;电解电容选 105℃ 长寿命,按每升 10℃ 寿命减半校核。
Q8如何通过 EMC 与安规?
EMC 的核心是回路面积与滤波:输入共模电感 + X/Y 电容紧贴接插件,功率回路压到最小,电机线用屏蔽/双绞并单点接地。安规的核心是间距与隔离:AC 平台做基本/加强绝缘,高压低压区开槽或灌封,采样用隔离运放或霍尔传感器。最终按 IEC 60335-2-77 / IEC 62841-4-3 / EN 50636-2-107 与 EN 55014-1/-2 的适用条款做整机认证。
Q9成本敏感机型能否省略编码器?
可以,但要接受代价:用 3 个霍尔做 6 步换相,成本最低,但转矩脉动 6 次/转、低速噪声与刀盘冲击更明显;用无感 FOC 可省编码器,但零速启动与堵转恢复不可靠。若省略编码器,必须保留硬件 OCP + 安全继电器 + 制动泄放三条安全底线,不能一起省。
驱动板的竞争力,不在“能转”,而在每一次石块冲击、每一片湿草、每一脚急停之后,它都还能安全地转。
— 花园护理割草机无刷马达驱动板设计笔记Data Sources & Notes · 数据来源与说明
- 麦歌恩(MagnTek)官网产品汽车级磁性角度编码器选型。
- 麦歌恩官方规格书《MT6816 14bit 磁性角度编码器芯片》Rev 2.1(2022.12)、《MT6825 18bit 磁性角度编码器芯片》Rev 1.8(2022.03)、《MT6701 基于差分霍尔的磁性角度传感器芯片》Rev 1.8(2022.12)、《MT6835 21bit 磁性角度编码器芯片》Rev 1.3(2022.12):分辨率、接口、最高转速、延时、INL、封装与温区均引自上述版本。
- 麦歌恩磁性电流传感器产品线,本文的电流采样以分流电阻方案为主,霍尔电流传感器可作为高压/隔离平台的替代。
- 版式与行文参考:https://www.abitions.com/newsinfo/11324528.html;产品背景参考。
- 整机安全与 EMC 标准:IEC 60335-2-77(步行式割草机)、IEC 62841-4-3(电池式草坪机械)、EN 50636-2-107(机器人割草机)、EN 55014-1/-2(CISPR 14)。具体适用条款与限值以整机认证机构的最新版本为准。
- 文中功率、电流、转速、热阻、制动能量与损耗为面向 36V/56V/80V 花园护理割草机的工程典型值或设计示例,用于说明设计方法,不构成对具体产品的性能承诺;量产前须以实测与官方最新规格书为准。