一、为什么选择离轴编码器
在传统电机与伺服系统中,角度检测编码器通常采用对轴安装方式——即编码器轴心与电机转轴严格同轴。这种方案虽然精度有保障,但对机械加工精度、同心度调整、轴向空间都有极高要求。一旦轴系装配存在微小偏心,编码器读头与磁鼓/光栅之间就会产生周期性误差,严重时甚至导致信号丢失。
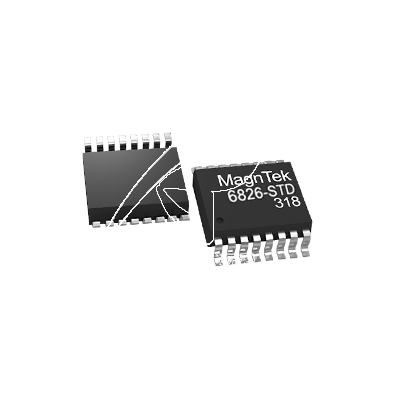
离轴(Off-Axis)检测技术正是为解决这一痛点而生:编码器探头安装于被测轴的侧面,利用霍尔感应阵列检测侧面磁钢的磁场变化。麦歌恩MT6620便是新一代离轴磁性编码器的典型代表,它将霍尔阵列、信号调理、角度解算、EEPROM配置等全部集成于单一芯片之中,为工程师带来前所未有的设计自由度。
核心优势速览
- 安装容错率高:无需严格对轴,机械公差容忍度提升一个数量级
- 空间利用率优:侧面安装节省轴向空间,适配扁平结构电机
- 抗污染能力强:磁信号检测非接触,不受油污、粉尘、水汽影响
- 自校准补偿:上电自动校准安装误差,无需上位机干预
二、MT6620 产品核心参数速查
MT6620是麦歌恩基于固定2mm磁感应极距霍尔阵列研发的新一代离轴角度编码器芯片。它既支持纯角度检测,也可与多极磁钢配合实现直线位移检测。以下是工程师在选型时最常参考的核心规格:
2.1 电气特性
| 参数项 | 规格值 |
|---|---|
| 工作电压 | 3.3V ~ 5.0V(内置LDO) |
| 工作电流 | 典型值 15mA @ 5V |
| 工作磁场范围 | 5mT ~ 50mT |
| 输出角度精度 | 出厂 ±0.5°;自校准后 ±0.2° |
| 角度分辨率 | 16位绝对角度(SPI) |
| 增量ABZ分辨率 | 每4mm磁周期 2,500 线 / 10,000 LSB |
| 工作温度 | -40℃ ~ +125℃(车规级) |
| 存储温度 | -55℃ ~ +150℃ |
| 封装形式 | SSOP-16 |
2.2 输出模式
MT6620提供丰富的输出接口,可灵活适配不同控制系统:
ABZ 增量输出
标准正交编码器信号,A/B两相相位差90°,Z相为每磁周期原点脉冲。适用于传统增量式编码器替换场景。
UVW 换向输出
支持1对极~63对极任意整数对极可编程,可直接驱动BLDC/PMSM电机的六步换向或FOC控制。
PWM 输出
角度信息通过占空比编码输出,适合对接口简化有要求的低成本方案。
SPI 绝对角度读取
3线SPI接口(CSN/SCK/MISO),可读取16位绝对角度寄存器及芯片诊断状态,也可写入EEPROM配置参数。
三、选型决策树:从需求到芯片匹配
正确选型的关键在于将应用需求映射到芯片能力。我们将选型过程归纳为五个关键判断节点,帮助工程师系统性地完成参数匹配。
3.1 检测类型:角度 vs 位移
MT6620基于固定2mm极距设计,这意味着它本质上是一个角度-位移双功能传感器:
- 角度检测:配合径向充磁环形磁钢使用,磁钢极对数决定电气周期
- 直线位移检测:配合2mm极距(4mm波长)线性磁尺使用,实现绝对位置反馈
3.2 精度需求:出厂值 vs 自校准
选型决策提示
- 若系统允许上电执行一次自校准(推荐所有应用),可直接使用MT6620,精度优于±0.2°
- 若无法执行自校准(如一次性消费产品),可选用出厂预校准型号,保证±0.5°基础精度
- 若需要更高精度(<±0.1°),建议配合多极对数磁钢使用以降低每极角度跨度
3.3 输出接口匹配
根据上位控制器的接口类型选择合适的输出模式:
- 已有增量编码器接口 → 启用 ABZ 输出
- MCU直接驱动电机 → 启用 UVW 输出(省去霍尔传感器)
- 需要绝对角度反馈 → 启用 SPI 16位绝对角度读取
- 极简接口方案 → 启用 PWM 输出
3.4 工作环境评估
| 环境因素 | MT6620适应性 | 备注 |
|---|---|---|
| 高温环境 | ✅ 优异 | -40~125℃覆盖绝大多数工业场景 |
| 油污/粉尘 | ✅ 不受影响 | 非接触磁信号检测 |
| 强电磁干扰 | ⚠️ 需注意 | 建议配合金属屏蔽罩使用 |
| 振动冲击 | ✅ 良好 | 固态霍尔阵列,无机械磨损 |
| 潮湿/冷凝 | ✅ 良好 | IP67封装版本可选 |
四、典型应用场景深度解析
直流无刷电机控制
替换传统霍尔开关,提供连续角度反馈,实现FOC矢量控制,电机效率提升15%以上。
机器人关节伺服
侧面安装节省关节内部空间,自校准补偿减速器背隙,位置精度可达±0.1°。
电动工具
高转速下稳定角度反馈,支持正反转精确控制,内置EEPROM存储个性化参数。
汽车电子
车规级温度范围,适用于电动助力转向(EPS)、电子节气门、座椅调节等系统。
自动化生产线
替换光栅尺实现直线位移反馈,抗污染能力提升,维护周期延长5倍。
精密医疗设备
低噪声设计与高分辨率输出,适用于手术机器人、影像设备精密定位。
4.1 场景案例一:BLDC电机FOC控制
需求背景
某无人机电机厂商需要将传统3个霍尔开关升级为连续角度反馈方案,以支持FOC矢量控制,提升电机在不同转速下的效率和扭矩稳定性。
选型方案
- 编码器芯片:MT6620GA-STD
- 磁钢配置:径向充磁钕铁硼环,4对极(8极)
- 安装方式:离轴侧面安装,芯片距磁钢表面 1.0mm
- 输出模式:SPI绝对角度 + UVW换向信号并行输出
实施效果
升级后电机效率从78%提升至92%,扭矩波动从±12%降至±3%,同时省去了三个霍尔开关的装配成本和连线复杂度。
4.2 场景案例二:机器人关节伺服
需求背景
协作机器人关节内部空间极其有限,传统对轴编码器方案需要20mm以上轴向空间,与减速器、电机、驱动器的集成产生冲突。
选型方案
- 编码器芯片:MT6620GA-STD
- 磁钢配置:径向充磁钕铁硼环,16对极(32极)
- 安装方式:关节壳体侧壁嵌入式安装,占用轴向空间 3mm
- 输出模式:SPI 16位绝对角度 + ABZ增量
- 补偿策略:上电自校准 + EEPROM存储
实施效果
关节轴向长度缩减40%,位置控制精度达到±0.08°,完全满足协作机器人的安全要求和重复定位精度指标。
五、机械安装与磁钢匹配
5.1 磁钢选型要点
磁性材料选择
MT6620的霍尔阵列工作在5mT~50mT磁场强度区间。推荐使用钕铁硼(NdFeB)径向充磁磁钢:
- 常温应用:N35~N42 牌号钕铁硼
- 高温应用(>100℃):选择N35UH或铝镍钴(AlNiCo)替代
- 直线位移检测:使用4mm波长(2mm极距)线性磁尺
磁钢几何参数
| 参数 | 推荐值 | 说明 |
|---|---|---|
| 极距 | 4mm | 匹配芯片固定感应极距2mm |
| 充磁方式 | 径向 | 确保霍尔阵列方向正确 |
| 磁钢厚度 | ≥ 3mm | 保证表面磁场强度 |
| 表面磁场 | 15mT ~ 30mT | MT6620最佳工作区间 |
5.2 芯片安装定位
轴向间距
芯片霍尔阵列表面距离磁钢侧面的间距推荐为0.5mm ~ 2.0mm。间距过小会导致磁场超出量程,间距过大会导致信噪比下降。
横向对准
MT6620芯片表面有定位标记点(Pin 1标记),安装时需确保该标记正对磁钢的磁中心位置,横向偏差建议控制在±0.5mm以内。
机械固定
推荐使用金属紧固卡扣或结构胶固定芯片位置,避免在振动环境下产生位移。PCB设计时应预留M3螺丝孔用于机械加固。
⚠️ 常见安装误区
- 磁钢轴向充磁:绝对禁止!MT6620的霍尔阵列只能检测径向磁场分量
- 距离过近:<0.3mm可能导致饱和,超出测量范围
- 铁磁材料干扰:芯片附近5mm范围内避免放置铁块或钢件
六、上电调试与自校准流程
6.1 上电初始化时序
- 芯片上电(3.3V或5V),等待内部LDO稳定(约5ms)
- 芯片自动完成霍尔阵列初始化与通道自检(约10ms)
- 读取STATUS寄存器确认无硬件故障(Bit0=1表示正常)
6.2 自校准执行
校准原理
MT6620自校准模式通过芯片内部算法自动采集多位置磁场数据,计算出安装偏心、磁钢不均匀性等误差参数,并写入内置EEPROM。校准过程无需上位机数据交互,完全由芯片自主完成。
操作步骤
- 确保被测轴可以自由旋转(手动或低速驱动)
- 通过SPI向CALIB寄存器写入启动命令(0x01)
- 缓慢旋转轴至少3个完整周期(建议5~10 RPM)
- 芯片自动计算补偿参数并写入EEPROM
- 读取CALIB寄存器确认校准完成(Bit7=1)
6.3 输出验证
校准完成后,建议使用示波器验证输出信号质量:
- ABZ信号:检查A/B相位差90°±5°,信号幅度稳定
- UVW信号:检查三路换向信号切换时序正确
- SPI数据:读取绝对角度寄存器,确认满量程无跳变
七、常见问题解答(FAQ)
八、选型总结与建议
麦歌恩MT6620以固定极距霍尔阵列为核心技术,将角度检测、位移检测、自校准补偿、多模式输出等功能高度集成,为工程师提供了一套灵活可靠的离轴编码器解决方案。选型时建议遵循以下优先级:
- 确认检测类型:角度检测配环形磁钢,直线检测配线性磁尺
- 评估精度需求:优先启用自校准功能,可获得±0.2°高精度
- 匹配输出接口:根据上位控制器能力选择ABZ/UVW/PWM/SPI
- 校验工作环境:特别注意高温场景的磁钢牌号选择
- 预留机械空间:离轴安装仅需3mm轴向空间,横向按磁钢尺寸规划
在机器人关节、电机驱动、精密自动化等对空间、可靠性、精度有综合要求的应用中,MT6620正在成为传统对轴编码器的高性价比替代方案,其离轴检测理念也为下一代紧凑式伺服系统开辟了新的设计思路。