
-
首页
-
公司介绍
-
产品中心
- 无刷马达驱动方案
- ꀲ 吸尘器无刷马达驱动方案
- ꀲ 云台无刷马达驱动方案
- ꀲ 风扇无刷马达驱动方案
- ꀲ 高速风机无刷马达驱动方案
- ꀲ 智能水泵无刷马达驱动板方案
- ꀲ 扫地机器人无刷马达驱动方案
- ꀲ 闭环步进电机驱动板方案
- 磁编码驱动方案
- ꀲ IS09磁编码驱动方案
- ꀲ IS02磁旋转编码器驱动方案
- ꀲ IS01多摩川编码驱动方案
- 麦歌恩磁编码器芯片
- ꀲ 麦歌恩工业在轴角度测量磁编码器
- ꀲ 麦歌恩工业离轴角度测量磁编码器
- ꀲ 麦歌恩车规磁性角度编码器
- ꀲ 麦歌恩在线编程检测芯片
- 更多其他产品
- ꀲ 更多电子元器件(霍尔开关,MOS管,电流传感器IC等)
- 纳芯微隔离芯片
- ꀲ 纳芯微通用数字隔离器
- ꀲ 纳芯微隔离式ADC
- 率能半导体
- ꀲ 双H桥驱动芯片
- ꀲ 单桥驱动芯片
- ꀲ 直流无刷马达驱动芯片
- 瑞盟马达驱动芯片
- ꀲ 瑞盟BLDC驱动IC
- 杰博特半导体
- ꀲ MOSFET
- 领芯微电子
- ꀲ 电机专用MCU
- 屹晶微电子
- ꀲ 功率驱动芯片
- 峰岹科技
- ꀲ 马达驱动MCU
-
行业应用
-
产品资讯
- 产品行业资讯
-
驱动板方案百科
-
联系我们
- 马达驱动板方案定制申请
- 联系方式
-
首页
-
公司介绍
-
产品中心
- 无刷马达驱动方案
- ꀲ 吸尘器无刷马达驱动方案
- ꀲ 云台无刷马达驱动方案
- ꀲ 风扇无刷马达驱动方案
- ꀲ 高速风机无刷马达驱动方案
- ꀲ 智能水泵无刷马达驱动板方案
- ꀲ 扫地机器人无刷马达驱动方案
- ꀲ 闭环步进电机驱动板方案
- 磁编码驱动方案
- ꀲ IS09磁编码驱动方案
- ꀲ IS02磁旋转编码器驱动方案
- ꀲ IS01多摩川编码驱动方案
- 麦歌恩磁编码器芯片
- ꀲ 麦歌恩工业在轴角度测量磁编码器
- ꀲ 麦歌恩工业离轴角度测量磁编码器
- ꀲ 麦歌恩车规磁性角度编码器
- ꀲ 麦歌恩在线编程检测芯片
- 更多其他产品
- ꀲ 更多电子元器件(霍尔开关,MOS管,电流传感器IC等)
- 纳芯微隔离芯片
- ꀲ 纳芯微通用数字隔离器
- ꀲ 纳芯微隔离式ADC
- 率能半导体
- ꀲ 双H桥驱动芯片
- ꀲ 单桥驱动芯片
- ꀲ 直流无刷马达驱动芯片
- 瑞盟马达驱动芯片
- ꀲ 瑞盟BLDC驱动IC
- 杰博特半导体
- ꀲ MOSFET
- 领芯微电子
- ꀲ 电机专用MCU
- 屹晶微电子
- ꀲ 功率驱动芯片
- 峰岹科技
- ꀲ 马达驱动MCU
-
行业应用
-
产品资讯
- 产品行业资讯
-
驱动板方案百科
-
联系我们
- 马达驱动板方案定制申请
- 联系方式
新闻动态
News
-

麦歌恩离轴 MT6728 在工业雕刻主轴电机中应用 | 21位插补细分解码技术方案
MT6728 是麦歌恩微电子新一代正余弦信号插补细分解码芯片,接收外部差分正余弦模拟输入,21位角度分辨率、1~16,384脉冲/周期ABZ、自校准模式。本文以工业雕刻主轴电机为应用背景,解析其结构原理、6大核心优势与选型建议。
2026-11-02
-
麦歌恩离轴 MT6620 在机器人关节中应用 | 霍尔阵列磁性角度编码器技术方案
MT6620 是麦歌恩微电子基于固定磁极霍尔阵列技术开发的离轴(off-axis)磁性角度编码器,2mm 固定极距、16bit 角度分辨率、±0.2° 自校准后精度。本文以机器人关节为应用背景,解析其结构原理、6 大核心优势与选型建议。
2026-10-30
-

麦歌恩MT6835在协作机器人的关节电机的高精度位置反馈技术应用
MT6835 是麦歌恩(MagnTek)第四代 AMR 磁性角度编码器,21bit 绝对分辨率、四路输出并行、系统延时 2~10μs,三层校准与内置温补,专为协作机器人关节电机高精度位置反馈设计。
2026-10-29
-
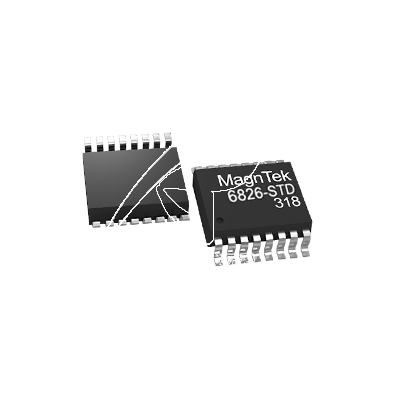
麦歌恩MT6826S磁性角度编码器_机器人手(灵巧手)技术应用
MT6826S 是麦歌恩(MagnTek)新一代基于 AMR 各向异性磁阻技术的高分辨率磁性角度编码器芯片。0~360° 绝对角度、15bit 核心分辨率(0.011°/LSB)、ABZ 1~4096 线 / UVW 1~16 对极 / PWM 12bit / 4 线 SPI(16MHz)四路输出并行,系统延时典型 10μs,最高转速 120,000 RPM,客户端自校准后 INL 典型 ±0.1°(官网口径 <±0.07°),上电约 3ms 稳定并支持 POS_INIT 免回零,EEPROM 3.0~5.5V 免高压烧录,ESD HBM ±8.0kV,TSSOP-16 与 QFN4×4 双封装。本文从灵巧手位置反馈痛点、AMR 原理、四路接口、自校准量产、磁铁安装、同门对比与七步实施法七个维度,完整论证 MT6826S 在机器人手(灵巧手/仿生手/机械手)指节关节力控与多关节总线架构中的技术路径。
2026-10-28
-

麦歌恩MT6825在AGV中的技术应用 | AMR磁性角度编码器 · 绝对角度18bit · 四路输出
麦歌恩MT6825磁性角度编码器在AGV中的技术应用:AMR各向异性磁阻技术,0~360°绝对角度,18bit核心分辨率,ABZ/UVW/PWM/SPI四路输出并行,系统延时≤2μs,最高25,000 RPM,-40~125℃,TSSOP-16封装。适用于舵轮转向、驱动轮FOC、举升定位等场景,替代光电编码器与霍尔传感器。
2026-10-27
-

为什么说麦歌恩 MT6816 可以应用在工业缝纫机行业 · 磁性角度编码器芯片 · AMR 技术
MT6816 是麦歌恩微电子(MagnTek)第三代基于 AMR 各向异性磁阻技术的磁性角度编码器芯片。0~360° 绝对角度检测,SPI 输出 14bit、PWM 输出 12bit,ABZ 增量输出 1~1024 线任意可编程,UVW 输出 1~16 对极可编程,系统延时 <2μs,最高支持 25,000 转/分钟,通过 AECQ-100 认证。本文从油雾棉絮环境免疫、停针精度、动态响应、伺服换相、光电编码器替代与装配公差六个维度,论证 MT6816 服务工业缝纫机主轴伺服反馈的完整技术路径。
2026-10-23
-

为什么说麦歌恩 MT6701 可以应用在航模舵机领域 · 磁性角度编码器技术论证
本文以麦歌恩(MagnTek)MT6701 差分霍尔磁性角度编码器芯片为核心,系统论证其应用于航模舵机位置反馈的完整技术路径。从传统电位计的机械磨损、分辨率瓶颈、接触噪声、行程限制四大痛点切入,逐条映射 MT6701 的 非接触绝对角度检测、14bit(I²C/SSI)/12bit(PWM/模拟)输出、ABZ 1~1024 线、UVW 1~16 对极、<5μs 系统延时、55,000 RPM 最高转速、-40~125℃ 宽温、SOP-8/QFN3x3 封装 等关键参数,并给出模拟输出直接替换电位计、PWM 单线绝对角度、I²C/SSI 数字直读、UVW+ABZ 无刷换相等四种工程落地角色。全文以官方规格书 Rev 1.8 与官网选型表为据,附磁铁选型、气隙窗口、偏心公差与 EEPROM 编程要点,为舵机设计者提供从选型到量产的七步实施方法。
2026-10-22
-

为什么说协作机器人关节角度反馈可以使用麦歌恩 MT6709 磁性离轴编码器芯片
从中空关节结构性约束、离轴编码器原理到 MT6709 17 位分辨率、自校准、四接口输出,全链路解析这款国产磁性离轴编码器为何成为协作机器人关节角度反馈的首选方案。
2026-10-21


专业提供无刷马达驱动板方案 ·芯片代理 · 磁编码器· 无刷驱动板方案定制等服务
